Calcul matriciel et systèmes linéaires
Cours · mathématiques appliquées (ECG 1re année), chapitre 2 · prépa ECG, 1re année · le début du chapitre, la suite sur Adloun
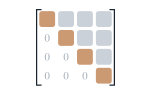
Ce chapitre poursuit deux buts que le programme énonce ensemble : maîtriser la résolution des systèmes linéaires, et disposer du calcul matriciel comme langage pour les écrire. Le second n'est pas une abstraction gratuite — c'est lui qui permettra, au second semestre, de faire évoluer une population entre plusieurs états, et de calculer des probabilités par simple produit de tableaux. Tout développement théorique est hors programme : on calcule, on interprète, on ne construit pas de théorie.
2.1 Systèmes linéaires
Un système linéaire de équations à inconnues est un système de la forme
où les et les sont des réels donnés. Il est dit homogène lorsque tous les sont nuls, et de Cramer lorsqu'il a autant d'équations que d'inconnues et admet une unique solution.
Résoudre un système, c'est le remplacer par un système équivalent plus simple, au moyen des trois opérations suivantes sur les lignes :
Chacune est réversible : le système obtenu a exactement les mêmes solutions.
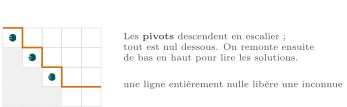
On choisit une équation où l'inconnue figure — son coefficient est le pivot — et on s'en sert pour éliminer de toutes les autres. On recommence avec sur les équations restantes, et ainsi de suite. Le système devient échelonné, et se résout de bas en haut.
Pour , donne , donc puis : une solution. Pour , donne : aucune solution. Pour , la même opération donne : la seconde équation n'apprenait rien, et l'ensemble des solutions est , une infinité.
Ces trois destins ne sont pas des accidents de calcul : ils se lisent géométriquement. Chaque équation à deux inconnues est une droite du plan, et résoudre le système, c'est chercher les points communs à ces droites.
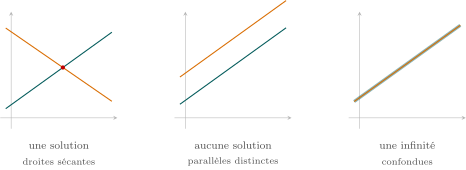
Un système linéaire réel a zéro, une ou une infinité de solutions — jamais deux, jamais dix-sept. La méthode du pivot le fait apparaître : une ligne « » avec tue le système ; une ligne « » libère une inconnue.
Soit un système linéaire homogène à inconnues, et l'ensemble de ses solutions, vu comme partie de . Alors :
- : un système homogène a toujours au moins la solution nulle ;
- si et appartiennent à , alors aussi ;
- si et , alors .
Démonstration
Chaque équation s'écrit . Le membre de gauche vaut pour . S'il vaut pour et pour , il vaut pour et pour : les trois propriétés viennent de ce que chaque équation est linéaire en les inconnues.
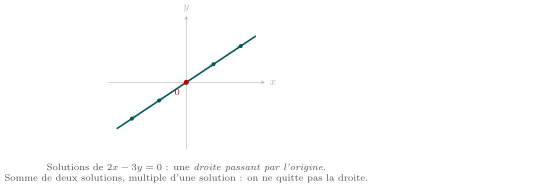
Ces trois propriétés — contenir , être stable par somme et par multiplication par un réel — sont exactement la définition d'un sous-espace vectoriel de , que l'on rencontrera au second semestre. L'ensemble des solutions d'un système homogène en sera le premier exemple, et de loin le plus utile.
2.2 Matrices
2.2.1 Définitions
Une matrice réelle à lignes et colonnes est un tableau de réels, et . L'ensemble de ces matrices est noté , et lorsque — on parle alors de matrices carrées. Une matrice à une seule colonne est une matrice colonne, à une seule ligne une matrice ligne.
désigne le coefficient de la ligne et de la colonne : dans , l'indice va jusqu'à et jusqu'à . L'ordre est une convention, mais s'en écarter rend tout faux.
Exercices du chapitre
- Un système qui n'a pas une seule solution corrigé
- Discuter selon un paramètre corrigé
- Un système homogène et ses solutions corrigé
- L'inverse par le pivot corrigé
- Le produit n'est pas commutatif corrigé
- L'inverse d'une symétrique corrigé