Calcul différentiel et optimisation
Cours complet · mathématiques (MP/MPI), chapitre 11 · MP et MPI (2e année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
<i class="fa-solid fa-compass mr-2" style="color:#9A563B"></i>11.1 Introduction et motivation
En première année, on a rencontré les dérivées partielles d'une fonction numérique sur un ouvert de . Ce chapitre :
- généralise et approfondit cette étude dans le cadre des espaces vectoriels normés de dimension finie sur : la bonne notion n'est pas la dérivée partielle mais la différentielle, application linéaire qui approche au premier ordre ;
- donne une introduction à l'optimisation, en lien direct avec le théorème des bornes atteintes du chapitre 4 : conditions du premier ordre (points critiques, multiplicateurs sous contrainte), conditions du second ordre (hessienne, où les matrices symétriques positives du chapitre 3 trouvent leur emploi).
On souligne le caractère géométrique des notions : pour beaucoup de questions, on se ramène à des fonctions d'une variable réelle grâce à la dérivée le long d'un arc, et la notion de vecteur tangent à une partie donne son sens à l'optimisation sous contrainte. Les fonctions sont définies sur un ouvert d'un -espace vectoriel normé de dimension finie, à valeurs dans un -espace normé de dimension finie ; le choix d'une base de ramène au cas des fonctions à valeurs réelles, et l'équivalence des normes (chapitre 4) rend toutes les notions indépendantes des normes choisies.
11.2 Dérivée selon un vecteur, dérivées partielles
Soient , et . La dérivée de en selon est, si elle existe,
(dérivée en de la fonction d'une variable , définie au voisinage de car est ouvert).
Si est une base de , les dérivées partielles de en sont les dérivées selon les vecteurs de base :
Une base étant fixée, on identifie et : la dérivée partielle se calcule en dérivant par rapport à , les autres variables étant gelées — le calcul de première année.
L'existence de toutes les dérivées directionnelles en n'implique ni la continuité en , ni aucune compatibilité entre les directions (exercice 6 : un exemple où toutes les existent mais où n'est pas continue en ). La dérivée directionnelle ne voit que le long des droites — il faut une notion qui voie dans toutes les directions à la fois : c'est la différentielle.
11.3 Différentielle
est différentiable en s'il existe une application linéaire telle que, quand :
(développement limité à l'ordre 1). L'application est alors unique : c'est la différentielle de en , ou application linéaire tangente, notée . Si est différentiable en tout point de , on dispose de l'application .
Si est différentiable en , alors :
- est continue en ;
- est dérivable en selon tout vecteur , avec
(ce qui prouve l'unicité de la différentielle) ;
- si dans une base de : est différentiable en si et seulement si chaque l'est.
Démonstration
- ( est continue : linéaire en dimension finie, chapitre 4). 2. Avec : . L'unicité suit : est imposé pour tout . 3. Coordonnée par coordonnée dans (chapitres 4 et 7).
Application constante : pour tout . Application linéaire : exactement, donc est différentiable partout et pour tout — une application linéaire est sa propre approximation linéaire.
Si est différentiable en et est une base de , alors pour :
Si et (bases canoniques), la matrice de est la matrice jacobienne
Cas d'une variable ( intervalle ouvert de ) : différentiabilité en dérivabilité en , avec .
Démonstration
Linéarité de et . Pour une variable : le DL à l'ordre 1 vectoriel du chapitre 7 est la définition de la différentiabilité, étant la linéaire tangente.
Si est euclidien et est différentiable en , la forme linéaire se représente par un unique vecteur (représentation des formes linéaires, chapitre 3) : le gradient , caractérisé par
En base orthonormée : .
Si , alors parmi les vecteurs unitaires , la dérivée directionnelle est maximale pour , et vaut alors . En effet, par Cauchy-Schwarz (chapitre 3), avec égalité si et seulement si est positivement colinéaire à . Le gradient indique la direction de plus forte croissance, et sa norme est la pente dans cette direction — c'est la boussole de toutes les méthodes de descente de gradient.
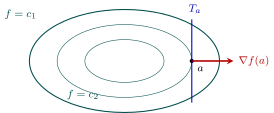
Le gradient est orthogonal aux lignes de niveau et pointe vers les valeurs croissantes ()
11.4 Opérations sur les applications différentiables
- Si sont différentiables en : .
- Si est multilinéaire et différentiables en , alors est différentiable en , de différentielle
— une position à la fois, comme au chapitre 7. Cas usuels : produit de fonctions numériques (), produit scalaire .
Si est différentiable en et () est différentiable en , alors est différentiable en et
— les applications linéaires tangentes se composent (et les matrices jacobiennes se multiplient).
Démonstration
Notons , , et , de sorte que . Alors
et les deux derniers termes sont ( est continue, chapitre 4).
Si est dérivable en et différentiable en , alors est dérivable en et
Cas fondamental : on retrouve . En coordonnées : si ,
Interprétation : la valeur de vue par un mobile varie selon le produit de la linéaire tangente par le vecteur vitesse — la géométrie du chapitre 7 rencontre la différentielle.
Si et sont différentiables, alors
(règle de la chaîne appliquée selon le vecteur des variables — le produit des jacobiennes, ligne par colonne). Exemple type : les coordonnées polaires (exercice 4).
11.5 Applications de classe C1
est de classe sur si elle est différentiable sur et si est continue.
est de classe sur si et seulement si ses dérivées partielles dans une base de existent en tout point de et sont continues sur . (La démonstration n'est pas exigible — l'idée : l'accroissement se découpe en accroissements selon chaque coordonnée, contrôlés par les accroissements finis et la continuité des .)
En pratique, on n'invoque presque jamais la définition : on calcule les dérivées partielles et on constate leur continuité (fonctions usuelles, sommes, produits, composées). Ce critère fait des fonctions « formules » des fonctions sur leur domaine ouvert — la différentiabilité point par point ne se discute qu'aux points singuliers (raccordements, origine pour les quotients...).
Si est de classe sur et de classe avec , , alors
Cas particulier du segment (licite si ) : .
Démonstration
est de classe sur (dérivée le long d'un arc, continue par composition) et : le théorème fondamental du chapitre 7 donne .
Si est un ouvert connexe par arcs et , alors
Démonstration
(Démonstration dans le cas convexe, conformément au programme.) Si : pour , le segment est dans et la formule intégrale donne . Le cas général s'obtient en joignant deux points par un chemin et en recouvrant celui-ci par des boules convexes (la connexité par arcs du chapitre 4 sert exactement ici). La réciproque est immédiate.
11.6 Vecteurs tangents à une partie
Soient et . Un vecteur est tangent à en s'il existe et un arc (à valeurs dans ), dérivable en , tel que
On note l'ensemble des vecteurs tangents à en . Un vecteur tangent est une vitesse possible pour un mobile astreint à rester dans et passant par .
Sous-espace affine : (les arcs , , restent dans ; réciproquement tout arc dans a sa dérivée dans la direction ). Sphère euclidienne : . En effet, si est un arc dans , est constante donc (chapitre 7) ; réciproquement, pour non nul, le grand cercle reste sur , avec et . Graphe d'une fonction différentiable sur un ouvert de : au point , le plan tangent est engendré par et (arcs coordonnés relevés sur le graphe).
Soient une fonction numérique de classe sur l'ouvert , et tel que . Alors
un hyperplan de . (La démonstration — et le théorème des fonctions implicites qui la fonde — sont hors programme ; l'inclusion est facile : si est un arc dans , se dérive en .) Traduction euclidienne : — le gradient est orthogonal aux ensembles de niveau (la figure du gradient). Exemple : pour une surface de d'équation , le plan tangent en un point régulier est le plan passant par et de vecteur normal .
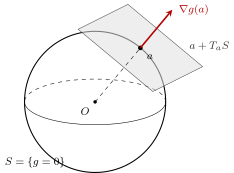
Plan tangent à la sphère en : la normale est portée par le rayon , et
11.7 Optimisation : étude au premier ordre
Un point critique d'une application différentiable est un point où (en euclidien : ).
Si est différentiable et admet un extremum local en un point intérieur à son domaine (ce qui est automatique, étant ouvert), alors est un point critique de .
Démonstration
Pour tout , la fonction d'une variable , définie au voisinage de , admet un extremum local en , point intérieur : sa dérivée y est nulle (première année), soit . Ceci pour tout : .
Deux pièges symétriques. (1) La condition n'est nécessaire qu'en un point intérieur : sur un domaine avec bord (un compact par exemple), les extremums peuvent être au bord sans y être critiques — d'où la stratégie : points critiques de l'intérieur étude du bord. (2) Elle n'est pas suffisante : est critique pour sans être un extremum (col, ou selle). Méthode des extremums globaux : la compacité (bornes atteintes, chapitre 4) ou la coercivité garantit l'existence, la condition critique localise.
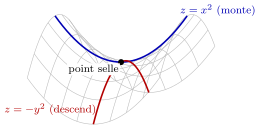
La nappe au voisinage de l'origine : croît dans une direction propre de la hessienne et décroît dans l'autre — un col, pas un extremum
Soient numérique différentiable sur et . Si la restriction admet un extremum local en , alors
— la différentielle s'annule sur tous les vecteurs tangents à la contrainte.
Démonstration
Soit , et un arc dans avec , . La fonction admet un extremum local en (point intérieur de ), donc .
Soient numériques de classe sur , et avec . Si admet un extremum local en , alors
(Le scalaire est le multiplicateur de Lagrange.)
Démonstration
Par le théorème précédent et : . Or si deux formes linéaires et vérifient , alors : fixons avec ; tout s'écrit avec le premier terme dans , d'où , soit . Géométriquement : en un extremum lié, les lignes de niveau de sont tangentes à la contrainte — les deux gradients, orthogonaux à la même tangente, sont alignés.
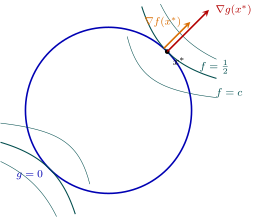
En un extremum lié, la ligne de niveau de est tangente à la contrainte : les deux gradients, normaux à la tangente commune, sont colinéaires ()
Pour optimiser sur : (1) justifier l'existence (typiquement : compact — fermé borné, chapitre 4 — et continue : bornes atteintes) ; (2) vérifier sur ; (3) résoudre le système , ; (4) comparer les valeurs de aux points trouvés. Le multiplicateur est un auxiliaire : on ne le calcule que si on en a besoin.
11.8 Applications de classe Ck
Sur un ouvert de , les dérivées partielles d'ordre s'obtiennent par itération :
est de classe si toutes ses dérivées partielles d'ordre existent et sont continues (et si pour tout ). La notion de différentielle seconde est hors programme — on travaille avec les dérivées partielles itérées.
Si est de classe sur un ouvert de , alors pour tous :
— l'ordre de dérivation est indifférent (et de même à tout ordre pour ). La démonstration n'est pas exigible. L'hypothèse est essentielle : il existe des fonctions dont les dérivées croisées en un point diffèrent (exercice 13 de la banque).
Combinaisons linéaires, produits, quotients (à dénominateur non nul) et composées d'applications de classe sont de classe (démonstrations non exigibles). Toute fonction « formule » est sur son ouvert de définition.
La règle de la chaîne permet de résoudre des EDP simples par changement de variables : une EDP du premier ordre à coefficients constants se ramène à (exercice 5), l'équation des ondes à (exercice 10) — dans les deux cas, le changement de variables redresse l'équation, et le théorème de Schwarz sécurise les calculs d'ordre 2.
11.9 Optimisation : étude au second ordre
Pour de classe sur un ouvert de , à valeurs réelles, la matrice hessienne de en est
— symétrique par le théorème de Schwarz : toute la théorie spectrale du chapitre 3 s'applique.
Si est de classe sur un ouvert de , alors quand :
soit matriciellement . (Démonstration non exigible.)
Soit de classe sur un ouvert de .
- (condition nécessaire) Si admet un minimum local en , alors est critique et (positive). Pour un maximum local : .
- (condition suffisante) Si est un point critique et (définie positive), alors admet un minimum local strict en . Pour un maximum local strict : définie négative.
Démonstration
1. Pour fixé, est au voisinage de avec un minimum local en : donc (première année : Taylor-Young en une variable). Or la règle de la chaîne itérée donne : la forme quadratique de la hessienne est positive. 2. Par la caractérisation spectrale (chapitre 3), et . Taylor-Young en un point critique :
pour assez petit. Les matrices du chapitre 3 trouvent ici leur raison d'être annoncée.
Pour sur un ouvert de et un point critique, avec :
- et : minimum local strict ;
- et : maximum local strict ;
- : point selle (pas d'extremum) ;
- : on ne peut pas conclure (exercice 29 de la banque).
(Le déterminant est le produit des deux valeurs propres, la trace leur somme : donne des valeurs propres de même signe, fixé par la trace ; donne des signes opposés — la restriction de croît dans une direction propre et décroît dans l'autre.)
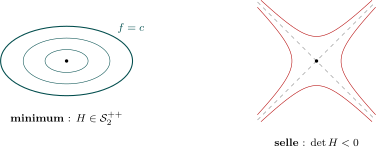
Lignes de niveau au voisinage d'un point critique : ellipses autour d'un minimum, hyperboles autour d'une selle