Matrices
Cours complet · mathématiques (PCSI), chapitre 11 · CPGE PCSI (1re année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
<i class="fa-solid fa-compass mr-2" style="color:#9A563B"></i>11.1 Introduction et motivation
Le chapitre 7 a étudié les matrices pour elles-mêmes ; le chapitre 10, les applications linéaires. Ce chapitre les relie : choisir des bases transforme tout problème linéaire abstrait en un calcul matriciel concret, et réciproquement toute matrice cache une application linéaire. On exploitera sans cesse ces changements de registres — géométrique (sous-espaces, projections), numérique (tableaux de nombres, algorithmes), formel (applications linéaires, composition).
Les objectifs sont les suivants :
- présenter le dictionnaire entre applications linéaires et matrices, et en déduire les notions de noyau, d'image et de rang d'une matrice ;
- étudier l'effet d'un changement de bases sur la représentation matricielle d'un vecteur et d'une application linéaire, et la notion de matrices semblables qui s'en déduit ;
- relire les systèmes linéaires à la lumière du théorème du rang.
11.2 Matrices et applications linéaires
11.2.1 Matrice d'une application linéaire dans des bases
Soient et de dimensions et , munis de bases et .
- La matrice d'un vecteur dans est la colonne de ses coordonnées ; la matrice d'une famille est la matrice dont les colonnes sont les .
- La matrice d'une application linéaire dans le couple est
- Pour un endomorphisme , on prend la même base au départ et à l'arrivée : .
Mnémonique : la -ième colonne, c'est l'image du -ième vecteur de base.
Dans muni de la base canonique , soit la rotation vectorielle d'angle . Elle envoie sur et sur — ce sont les colonnes :
On retrouve les matrices du chapitre 7, et le dictionnaire ci-dessous donnera : composer les rotations, c'est ajouter les angles. Quant à l'homothétie d'un espace de dimension , chaque vecteur de base est envoyé sur fois lui-même : sa matrice est — dans n'importe quelle base.
Les bases , étant fixées :
- Coordonnées de l'image : pour tout ,
- L'application est un isomorphisme d'espaces vectoriels de sur (on retrouve ).
- Composition : (avec des bases compatibles) — le produit matriciel a été défini exactement pour cela.
- est un isomorphisme si et seulement si sa matrice est inversible, et alors la matrice de la réciproque est l'inverse de la matrice : .
- Cas des endomorphismes : identifie et en transformant la composition en produit matriciel — avec en face de .
Démonstration (Démonstration de et de la composition)
Si , alors par linéarité : les coordonnées de sont la combinaison linéaire des colonnes de à coefficients — c'est exactement le produit (chapitre 7 : « est une combinaison des colonnes »). Pour la composition : a pour colonnes les coordonnées des , soit : on retrouve colonne par colonne le produit .
11.2.2 Application linéaire canoniquement associée à une matrice
À toute on associe canoniquement l'application linéaire
(en identifiant et ). On définit alors le noyau, l'image et le rang de :
- Les colonnes de engendrent l'image : , et est le rang de la famille des colonnes — toutes les notions de rang (famille de vecteurs, application linéaire, matrice) coïncident.
- Les lignes de fournissent un système d'équations du noyau : s'écrit pour chaque ligne.
Pour (carrée !), il y a équivalence entre :
En particulier, toute matrice carrée inversible à gauche ou à droite est inversible (c'est l'équivalence injectif/surjectif/bijectif du chapitre 10, traduite en matrices), et l'on retrouve la condition d'inversibilité des matrices triangulaires : diagonale sans zéro le système triangulaire n'a que la solution nulle.
11.2.3 Rang et opérations élémentaires
- Opérations élémentaires : les opérations sur les colonnes conservent l'image, celles sur les lignes conservent le noyau ; toutes conservent le rang.
- Transposition : — « le rang des lignes égale le rang des colonnes ». Ce résultat est admis (conformément au programme).
Démonstration (Idée pour les opérations élémentaires)
Une opération élémentaire sur les colonnes remplace la famille des colonnes par une famille qui engendre le même sous-espace (échanger deux vecteurs, multiplier l'un par , ajouter à l'un un multiple d'un autre ne change pas le ) : l'image est conservée. Une opération sur les lignes remplace le système d'équations par un système équivalent : le noyau est conservé. Dans les deux cas, le rang — dimension de l'image, ou par le théorème du rang — est inchangé.
On échelonne par opérations élémentaires (lignes et/ou colonnes, au choix puisque le rang est conservé) : le rang est le nombre de pivots (lignes non nulles de la forme échelonnée). Exemple :
11.2.4 Systèmes linéaires, acte final
Soit de rang .
- Le système homogène a pour ensemble de solutions , sous-espace de de dimension
est le rang du système, son nombre de degrés de liberté (les « inconnues libres » du pivot).
- est compatible si et seulement si ; l'ensemble des solutions est alors de la forme : une solution particulière plus les solutions du système homogène ( degrés de liberté).
- Si est carrée inversible, le système possède une unique solution : on dit que le système est de Cramer.
Les trois chapitres se referment l'un sur l'autre : le pivot (ch. 2 et 7) calcule, l'algèbre linéaire (ch. 10) structure, les matrices traduisent. Compter les solutions d'un système, c'est désormais appliquer le théorème du rang.
11.3 Changements de bases
11.3.1 Matrice de passage
Soient et deux bases de . La matrice de passage de à est la matrice
ses colonnes sont les coordonnées des nouveaux vecteurs de base dans l'ancienne base. Elle est inversible, et .
Notons (et à l'arrivée).
- Vecteur : si et , alors
(attention au sens : le passage convertit les nouvelles coordonnées en anciennes).
- Application linéaire : si et , alors
- Endomorphisme (même base aux deux bouts) :
Démonstration (Démonstration pour le vecteur)
calcule la combinaison linéaire des colonnes de — les vecteurs de exprimés dans — avec les coefficients : c'est précisément les coordonnées de dans . Les formules pour s'en déduisent : et , donnent , soit .
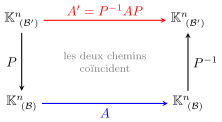
Le diagramme se lit : pour appliquer en coordonnées , on convertit vers (flèche ), on applique , puis on revient (flèche ) — d'où .
Soit (échange des coordonnées), de matrice dans la base canonique. Dans la base : et , donc
La géométrie devient limpide : est la symétrie par rapport à la diagonale (chapitre 10, exercice 6) — invariante sur , opposée sur . Bien choisir la base, c'est rendre l'endomorphisme lisible : c'est le programme de la réduction, en deuxième année.
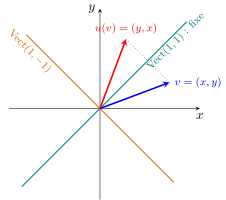
La symétrie échange et son reflet par rapport à la diagonale : dans la base adaptée , sa matrice devient .
11.3.2 Matrices semblables
sont semblables s'il existe telle que
elles représentent le même endomorphisme dans deux bases (une seule base à chaque fois !). Deux matrices semblables ont en particulier le même rang — c'est le rang de l'endomorphisme qu'elles représentent —, mais la réciproque est fausse (voir l'exemple ci-dessous).
est semblable à : dans la base , l'endomorphisme associé envoie sur et sur . Récompense immédiate : pour tout — la bonne base fait les calculs à notre place.
En revanche, et , bien que de même rang , ne sont pas semblables : si l'on avait , alors en élevant au carré — absurde. Même rang ne suffit pas.
Chercher une base dans laquelle la matrice d'un endomorphisme devient diagonale ou la plus simple possible — comme dans les deux exemples de cette section — est le point de départ de la réduction des endomorphismes, au programme de deuxième année. Retenons dès maintenant le réflexe : pour calculer les puissances , on cherche simple semblable à , car .