Compléments d'Algèbre Linéaire et Déterminants
Cours complet · mathématiques (PSI), chapitre 1 · CPGE PSI (2e année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
1.1 Introduction et vue d'ensemble
L'algèbre linéaire en deuxième année de CPGE approfondit la géométrie vectorielle des endomorphismes et la structure des espaces de dimension finie. Ce chapitre introduit les concepts centraux de sous-espaces stables, d'endomorphismes induits, de projecteurs et symétries, ainsi que l'algèbre des polynômes d'endomorphismes et la notion de polynôme annulateur. En calcul matriciel, les techniques de réduction par blocs et le déterminant de Vandermonde fournissent les outils indispensables pour l'étude des systèmes linéaires complexes, la physique théorique et l'analyse spectrale.
1.2 Sous-espaces Stables et Endomorphismes Induits
1.2.1 Définition et Propriétés Fondamentales
Un sous-espace stable est un sous-espace dans lequel l'endomorphisme reste enfermé. L'intérêt est immédiat : on peut alors oublier le reste de l'espace et étudier sur seul, c'est-à-dire remplacer un problème de dimension par un problème de dimension . Toute la stratégie du chapitre suivant tient dans cette idée — trouver assez de sous-espaces stables pour découper en morceaux sur lesquels agit simplement.
Stable ne signifie pas fixe : la condition n'impose pas que les vecteurs de soient invariants, seulement qu'ils ne sortent pas de . Une rotation du plan stabilise le plan tout entier sans y fixer un seul vecteur non nul.
Soit un -espace vectoriel et . Un sous-espace vectoriel de est dit stable par si :
Dans ce cas, l'application est un endomorphisme de , appelé l'endomorphisme induit par sur .
Soient deux endomorphismes qui commutent (). Alors :
- et sont des sous-espaces stables par .
- En particulier, pour tout polynôme , le sous-espace est stable par .
- Tous les sous-espaces propres sont stables par .
Cette proposition est le moteur du chapitre entier, et il faut en retenir la forme générale plutôt que les trois cas : tout ce qui commute avec voit ses noyaux et ses images stabilisés par . Comme commute avec n'importe quel polynôme en lui-même, le point en découle sans effort — et c'est précisément ce point qui fait des polynômes en la source la plus commode de sous-espaces stables.
Démonstration
- Soit , alors . On a . Donc .
- Soit , il existe tel que . Alors .
- Comme commute avec et , les propriétés s'en déduisent immédiatement.
1.2.2 Traduction Matricielle par Blocs
La stabilité a une traduction matricielle exacte, et c'est sous cette forme qu'on l'utilise en calcul. Choisir une base dont les premiers vecteurs engendrent fait apparaître un bloc de zéros, et ce bloc est la stabilité.
Soit un -espace vectoriel de dimension finie , et un sous-espace vectoriel de dimension .
- est stable par si et seulement si, dans toute base adaptée à , la matrice de est triangulaire supérieure par blocs :
- De plus, on a les relations sur le déterminant, la trace et le polynôme caractéristique :
En particulier, le polynôme caractéristique de l'induit divise .
- Si avec et stables par , la matrice de dans une base adaptée est diagonale par blocs :
Le point est celui qu'on emploie le plus : la trace, le déterminant et le polynôme caractéristique se factorisent le long de la décomposition. La divisibilité en est le corollaire pratique, et elle sert constamment à limiter les valeurs propres possibles d'un endomorphisme induit.
Le passage du point au point marque toute la difficulté de la réduction. Un seul sous-espace stable donne une matrice triangulaire par blocs, ce qui est facile à obtenir ; une décomposition en somme directe de sous-espaces tous stables donne une matrice diagonale par blocs, ce qui est rare. Rien ne garantit en effet qu'un supplémentaire d'un sous-espace stable soit lui-même stable ; c'est le chapitre de réduction qui donnera les conditions sous lesquelles il l'est.
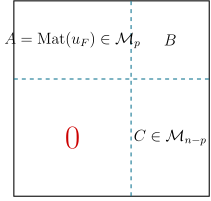
sous-diagonal est nul. C'est cette forme triangulaire par blocs qui fait factoriser le déterminant, la trace et le polynôme caractéristique.</div>
1.3 Trace
La trace est la plus simple des quantités attachées à une matrice — une somme de coefficients — et pourtant la seule, avec le déterminant, qui ne dépende pas de la base choisie. Cette invariance n'a rien d'évident sur la définition : elle découle d'une identité, , dont la démonstration tient en un échange de deux sommations.
Soit . La trace de est la somme de ses coefficients diagonaux :
Pour et :
- Linéarité : . La trace est une forme linéaire sur .
- Transposition : .
- Commutation sous la trace : .
Démonstration
Les deux premiers points sont immédiats : la diagonale de est , et la transposition laisse la diagonale en place. Pour le troisième, on écrit les deux traces et on échange les sommations :
Les deux sommes doubles portent sur les mêmes produits ; seul l'ordre de sommation change.
ne dit pas que , et la trace n'est pas multiplicative : en général. Avec , le membre de gauche vaut et celui de droite . La relation ne vaut d'ailleurs que pour un produit de deux facteurs échangés en bloc : pour trois, seules les permutations circulaires sont permises, , et n'a aucune raison de leur être égale.
Si et sont semblables, c'est-à-dire s'il existe telle que , alors
Par conséquent, si est de dimension finie et , toutes les matrices représentant ont la même trace : on appelle trace de , notée , la trace commune de ces matrices.
Démonstration
En appliquant la commutation sous la trace au couple :
Deux matrices d'un même endomorphisme dans deux bases étant semblables, la trace ne dépend que de .
La trace d'un endomorphisme se lit alors sur n'importe quelle base, et l'on choisit la plus commode. C'est ce qui donne, au paragraphe suivant, le rang d'un projecteur sans aucun calcul : dans une base adaptée à , la matrice de est diagonale, avec coefficients égaux à et les autres nuls.
1.4 Projecteurs et Symétries Vectorielles
1.4.1 Projecteurs
La définition d'un projecteur tient en une équation, , et cette équation est polynomiale : elle dit que annule . Ce polynôme est scindé à racines simples, , et l'on verra au chapitre suivant que cela suffit à rendre un endomorphisme diagonalisable. Les projecteurs sont donc l'exemple le plus simple de la théorie qui vient, et il vaut la peine de les regarder sous cet angle plutôt que comme une construction géométrique.
Un endomorphisme est appelé un projecteur (ou une projection vectorielle) si :
Soit .
- est un projecteur si et seulement si est un projecteur.
- Si est un projecteur, alors :
est alors la projection sur parallèlement à .
- En dimension finie, le rang d'un projecteur est égal à sa trace :
- De on tire que annule : c'est un polynôme scindé à racines simples. Un projecteur est donc toujours diagonalisable, avec .
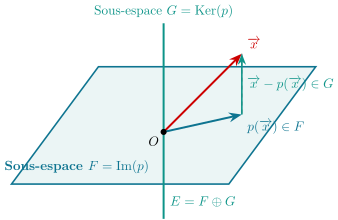
morceaux, , le premier dans et le second dans : c'est la somme directe lue sur un vecteur.</div>
Deux remarques sur ce théorème. La première est l'identité , qui surprend : elle relie un entier géométrique, la dimension de l'image, à une somme de coefficients diagonaux. Elle se lit sur la forme réduite — dans une base adaptée, la matrice de est diagonale, formée de coefficients et de zéros — et elle donne le rang sans calculer l'image.
La seconde est un rappel : un projecteur n'est pas déterminé par sa seule image. Parler de « la projection sur » n'a pas de sens tant qu'on n'a pas dit parallèlement à quoi. Il faut deux données, et , et changer la seconde change l'application.
1.4.2 Symétries Vectorielles
Les symétries se lisent exactement de la même façon : signifie que annule , polynôme encore scindé à racines simples. Une symétrie est donc diagonalisable, de valeurs propres contenues dans , et le théorème suivant montre que projecteurs et symétries sont deux descriptions du même objet.
Un endomorphisme est une symétrie vectorielle si :
- Si est un projecteur sur parallèlement à , alors est la symétrie par rapport à parallèlement à .
- Réciproquement, si est une symétrie, alors est un projecteur, et :
Le dictionnaire et se retient sans peine si l'on regarde ce qu'il fait à un vecteur : le projeté est à mi-chemin entre le vecteur et son symétrique. C'est la lecture de la figure ci-dessous, et c'est aussi la raison pour laquelle la construction cesse d'être valable en caractéristique , où l'on ne peut pas diviser par — cas exclu du programme, mais qui explique la présence du facteur.
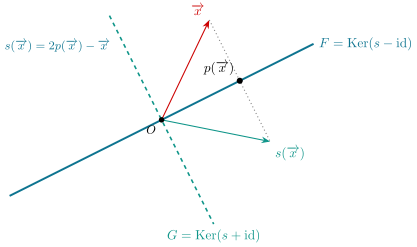
est le milieu de et de , ce qui est exactement la relation . Les coordonnées sont calculées à partir des directions des deux droites, non ajustées à l'œil.</div>
1.5 Polynômes d'Endomorphismes
1.5.1 Algèbre des Polynômes d'Endomorphismes
Substituer un endomorphisme dans un polynôme paraît anodin ; la conséquence qui compte est que deux polynômes en un même endomorphisme commutent toujours, puisque leur produit se calcule comme dans , qui est commutatif. C'est cette commutation gratuite qui, combinée à la proposition sur les commutants, rendra stables tous les noyaux — et c'est le mécanisme central de la réduction.
Pour et :
L'application est un morphisme d'algèbres. En particulier, pour tous :
Un polynôme est dit annulateur de si . L'ensemble est stable par combinaison linéaire, et absorbe la multiplication : si annule , alors annule pour tout . En dimension finie , , donc la famille est liée et admet toujours un polynôme annulateur non nul.
L'argument de dimension mérite d'être refait, car il est le seul du chapitre à garantir une existence : dans un espace de dimension finie , l'algèbre est de dimension , donc la famille des endomorphismes ne peut pas être libre. Une relation de dépendance linéaire entre eux est exactement un polynôme annulateur non nul. En dimension infinie, cet argument tombe et un endomorphisme peut n'admettre aucun polynôme annulateur.
1.6 Calcul Matriciel et Déterminants
Cette dernière section isole un outil dont l'usage est peu fréquent mais très ciblé : le déterminant de Vandermonde, qui décide de la liberté de familles très courantes.
1.6.1 Déterminant de Vandermonde
Ce déterminant est celui qui revient le plus souvent, parce qu'il répond à une question très concrète : une famille construite sur scalaires deux à deux distincts est-elle libre ? Sa valeur, un produit de différences, tranche d'un seul coup — elle est non nulle exactement quand les scalaires le sont deux à deux.
Soient . Le déterminant de Vandermonde d'ordre est :
En particulier, si et seulement si les scalaires sont deux à deux distincts.
Ce déterminant sert deux fois dans le programme, et il vaut la peine de reconnaître les deux situations. La première est l'interpolation : un polynôme de degré est entièrement déterminé par ses valeurs en points distincts, parce que le système correspondant a précisément une matrice de Vandermonde, donc inversible. La seconde est la liberté de familles de la forme ou avec des distincts : une relation de dépendance y conduit à un système de Vandermonde homogène, dont l'inversibilité force tous les coefficients à être nuls.