Compléments d'Algèbre Linéaire et Déterminants
Cours · mathématiques (PT), chapitre 1 · CPGE PT (2e année) · le début du chapitre, la suite sur Adloun
1.1 Introduction et vue d'ensemble
L'algèbre linéaire constitue le langage universel de l'ingénieur, du physicien et du mathématicien appliqué. En deuxième année de CPGE PT, l'objectif est d'approfondir la structure des espaces vectoriels de dimension finie en reliant la géométrie vectorielle intrinsèque — sommes directes, sous-espaces stables, projecteurs et symétries, hyperplans — à deux outils de calcul qui la rendent effective : la trace et le déterminant.
Dans les sciences de l'ingénieur, ces outils permettent de modéliser les systèmes dynamiques multivariables, d'étudier la commandabilité et l'observabilité des robots, et de résoudre efficacement les grands systèmes linéaires issus de la discrétisation par éléments finis.
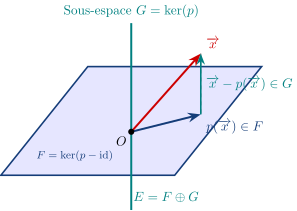
manière comme la somme de sa projection , qui vit dans , et du reste , qui vit dans : c'est exactement le contenu de l'égalité . La direction de la projection est celle de , et changer en gardant donne un autre projecteur sur le même
sous-espace.1.2 Produit d'espaces vectoriels et sommes de sous-espaces
Décomposer, c'est écrire un objet compliqué comme un assemblage d'objets simples, et tout ce chapitre en vit. Deux constructions permettent cet assemblage : le produit, qui fabrique un nouvel espace à partir de plusieurs, et la somme, qui reconstitue un espace à partir de sous-espaces qu'il contient déjà. La seconde n'est utile que lorsqu'elle est directe, c'est-à-dire lorsque la décomposition est unique.
Soient des -espaces vectoriels. Leur produit est l'ensemble des -uplets avec , muni des opérations composante par composante. C'est un -espace vectoriel, et si chaque est de dimension finie,
Soient des sous-espaces vectoriels d'un même espace . Leur somme est
c'est le plus petit sous-espace de contenant tous les . Cette somme est dite directe, et notée , lorsque tout vecteur de la somme se décompose d'une unique manière en avec .
La somme est directe si et seulement si la seule décomposition du vecteur nul est la décomposition triviale :
Pour deux sous-espaces, la somme est directe si et seulement si . Cette condition ne se généralise pas : trois droites distinctes d'un même plan se coupent deux à deux en sans que leur somme soit directe — elle vaut le plan tout entier, de dimension , alors que la somme des dimensions vaut . Au-delà de deux sous-espaces, la caractérisation par le vecteur nul est la seule au programme, et c'est celle qu'il faut employer.
Si en dimension finie, la concaténation d'une base de chaque forme une base de , dite adaptée à la décomposition. En particulier
Réciproquement, si la somme des dimensions vaut et que la somme est directe, alors elle est égale à .
C'est dans une telle base que les matrices se simplifient : la section suivante montre qu'une décomposition en sous-espaces stables fait apparaître une matrice diagonale par blocs, et c'est de cette idée que vivra tout le chapitre 2.
1.3 Sous-espaces stables et Endomorphismes induits
Toute la réduction des endomorphismes, qui occupe le chapitre suivant, repose sur une seule idée : casser un endomorphisme en morceaux plus simples. Un sous-espace stable est précisément un morceau que ne fait pas sortir de lui-même, et sur lequel on peut donc étudier à part, comme un endomorphisme d'un espace plus petit.
La traduction matricielle est immédiate et c'est elle qu'il faut avoir en tête : un sous-espace stable fait apparaître un bloc de zéros, deux sous-espaces stables supplémentaires en font apparaître deux. Chercher des sous-espaces stables, c'est chercher une base dans laquelle la matrice se simplifie ; à la limite, quand tous les morceaux sont des droites, la matrice est diagonale.
1.3.1 Sous-espaces vectoriels stables
Soit un -espace vectoriel et . Un sous-espace vectoriel de est dit stable par si :
Dans ce cas, l'application est un endomorphisme de , appelé endomorphisme induit par sur .
Pour tout endomorphisme :
- Les sous-espaces triviaux et sont stables par .
- Le noyau et l'image sont stables par .
- Plus généralement, pour tout polynôme , et sont stables par .
- Si et commutent (), alors et sont stables par .
Le quatrième point est de loin le plus rentable, et il contient le troisième : puisque commute avec tout polynôme en , les noyaux et images de sont stables par . C'est l'argument standard des exercices qui demandent de montrer qu'un sous-espace propre est stable par un endomorphisme commutant — et il servira au chapitre suivant, où les sous-espaces propres sont précisément des noyaux.
La définition demande , et non . L'inclusion peut être stricte : pour nilpotent non nul, tout entier est stable alors que est un sous-espace propre de . L'égalité n'a lieu, en dimension finie, que si l'endomorphisme induit est injectif.
Exercices du chapitre
- Le rang d'un projecteur se lit sur sa trace corrigé
- Trois droites en somme directe, et le piège du « deux à deux » corrigé
- Déterminant triangulaire par blocs, et la formule qui n'existe pas corrigé
- L'opérateur aux différences, un drapeau de sous-espaces stables corrigé
- Un endomorphisme de carré nul, lu par blocs corrigé
- Des projecteurs de somme id découpent l'espace corrigé