Géométrie dans l'espace
Cours complet · mathématiques (terminale), chapitre 8 · terminale, spécialité mathématiques
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
Ce chapitre transpose les outils vectoriels et analytiques de la géométrie plane à l'espace à trois dimensions. Nous allons étudier les droites, les plans, le produit scalaire dans l'espace, et caractériser les plans par leurs équations cartésiennes.
8.1 Vecteurs, Droites et Plans dans l'Espace
8.1.1 Vecteurs de l'espace et combinaisons linéaires
La notion de vecteur du plan s'étend à l'espace : un vecteur est caractérisé par une direction, un sens et une norme, et si et seulement si est un parallélogramme. La translation de vecteur est la transformation qui à tout point associe le point tel que . Les règles de calcul (relation de Chasles, multiplication par un réel) sont les mêmes que dans le plan.
Soient des vecteurs de l'espace et des réels. Le vecteur
est appelé combinaison linéaire des vecteurs .
- Deux vecteurs et sont colinéaires s'il existe un réel tel que (avec ).
- La droite passant par un point et de vecteur directeur est l'ensemble des points tels que et sont colinéaires : , .
Un vecteur non nul engendre ainsi une direction de droites ; deux vecteurs non colinéaires engendrent une direction de plans.
8.1.2 Représentation paramétrique d'une droite
Une droite dans l'espace est entièrement déterminée par un point et un vecteur directeur.
Soit la droite passant par le point et de vecteur directeur . Un point appartient à si et seulement s'il existe un réel (le paramètre) tel que . Le système d'équations suivant est appelé représentation paramétrique de la droite :
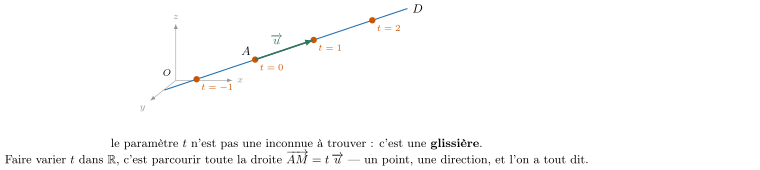
Le paramètre trouble souvent : ce n'est pas une inconnue à déterminer, c'est une glissière. À chaque valeur de correspond un point de la droite, et à chaque point de la droite une valeur de . Faire varier sur , c'est balayer la droite entière.
8.1.3 Vecteurs coplanaires et définition d'un plan
Trois vecteurs sont dits coplanaires si leurs représentants ayant une même origine ont leurs extrémités dans un même plan.
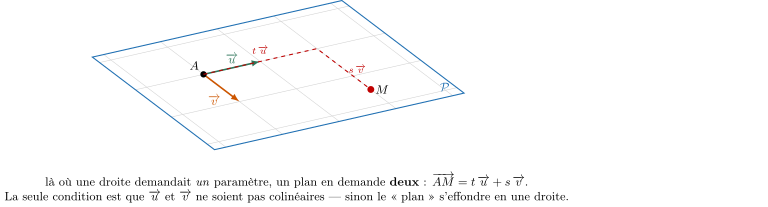
Un plan est déterminé par un point et deux vecteurs et non colinéaires (appelés vecteurs directeurs du plan). Un point appartient à si et seulement s'il existe deux réels et tels que :
Une droite se décrivait avec un paramètre, un plan en réclame deux : c'est exactement ce que signifie « être de dimension 2 ». Et la condition de non-colinéarité n'est pas une formalité : si et pointaient dans la même direction, tous les points resteraient alignés et le « plan » s'effondrerait en une droite.
8.1.4 Bases et repères de l'espace
Soient , , trois vecteurs non coplanaires de l'espace : on dit qu'ils forment une base de l'espace. Alors tout vecteur de l'espace se décompose de façon unique sous la forme :
Les réels sont les coordonnées de dans la base. Si de plus est un point fixé, est un repère de l'espace : tout point a pour coordonnées celles du vecteur .
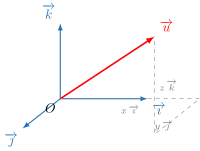
Sur une figure, trois vecteurs forment une base dès qu'ils ne sont pas coplanaires — par exemple, trois arêtes d'un cube issues d'un même sommet. La décomposition se lit en suivant un chemin parallèle aux axes (pointillés ci-dessus).
8.1.5 Positions relatives
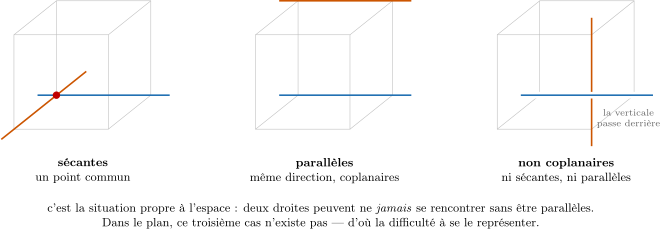
- Deux droites de l'espace sont soit coplanaires (sécantes ou parallèles), soit non coplanaires (elles ne se coupent pas et ne sont pas parallèles).
- Une droite et un plan sont soit sécants (un unique point commun), soit parallèles (la droite est incluse dans le plan ou ne le rencontre pas). La droite de vecteur directeur est parallèle au plan si et seulement si est une combinaison linéaire des vecteurs directeurs de .
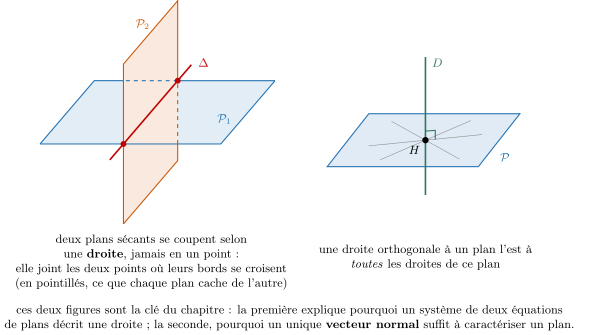
- Deux plans sont soit sécants (leur intersection est une droite), soit parallèles (confondus ou disjoints).
Le premier point est la nouveauté de l'espace, et celle qui résiste le plus à l'intuition : dans le plan, deux droites qui ne sont pas parallèles se coupent nécessairement. Dans l'espace, elles peuvent parfaitement s'éviter. Un cube permet de voir les trois cas côte à côte.
8.2 Produit Scalaire et Orthogonalité dans l'Espace
Dans toute la suite, l'espace est muni d'un repère orthonormé .
8.2.1 Expression analytique du produit scalaire
Le produit scalaire de deux vecteurs de l'espace se définit comme dans le plan : deux vecteurs et sont toujours contenus dans un même plan, et l'on y calcule .
Pour tous vecteurs , , de l'espace et tout réel :
- Deux vecteurs et sont orthogonaux si et seulement si (le vecteur nul est orthogonal à tout vecteur).
- Une base est orthonormée si ses trois vecteurs sont deux à deux orthogonaux et de norme . Un repère est orthonormé si sa base l'est.
Dans un repère orthonormé, pour et :
et la distance entre et est :
Pour tous vecteurs et :
On en déduit les formules de polarisation, qui expriment le produit scalaire à partir de normes :
8.2.2 Orthogonalité de droites et de plans
- Deux droites sont orthogonales si leurs vecteurs directeurs sont orthogonaux (elles ne se coupent pas nécessairement).
- Une droite est orthogonale à un plan si elle est orthogonale à deux droites sécantes de . Elle est alors orthogonale à toutes les droites du plan .
8.2.3 Projeté orthogonal
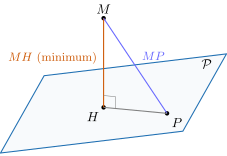
- Le projeté orthogonal d'un point sur un plan est le point d'intersection de avec la droite passant par et orthogonale à .
- Le projeté orthogonal de sur une droite est le point d'intersection de avec le plan passant par et orthogonal à .
Soit le projeté orthogonal d'un point sur un plan . Alors est le point de le plus proche de : pour tout point distinct de , on a . La distance est appelée distance de au plan .
Démonstration ((exigible))
Soit un point quelconque de , distinct de . La droite est orthogonale au plan , donc à toutes les droites de , en particulier à la droite . Le triangle est donc rectangle en , et le théorème de Pythagore donne :
Comme , on a , d'où puis (les distances étant positives).
8.3 Équation Cartésienne d'un Plan
8.3.1 Vecteur normal à un plan
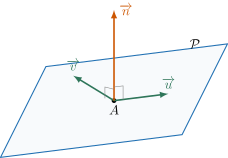
On dit qu'un vecteur non nul est un vecteur normal au plan si la droite dirigée par est orthogonale au plan . Le vecteur est alors orthogonal à tout vecteur directeur du plan .
8.3.2 Équation cartésienne
- Tout plan admettant un vecteur normal possède une équation cartésienne de la forme :
où est un réel.
- Réciproquement, pour tous réels , , non tous nuls, l'ensemble des points tels que est un plan de vecteur normal .
Démonstration ((exigible) — équation du plan passant par et normal à )
Soit le plan passant par et de vecteur normal . Un point appartient à si et seulement si est orthogonal à :
Or , donc en repère orthonormé :
en posant . Ainsi .
Dans un repère orthonormé, la distance du point au plan d'équation est :
(C'est la longueur où est le projeté orthogonal de sur — l'exercice « Distance d'un point à un plan par projection » retrouve ce résultat par le calcul explicite de .)
8.4 Méthodes Clés
Méthode : Déterminer l'équation cartésienne d'un plan
Pour déterminer l'équation cartésienne d'un plan passant par et de vecteur normal :
- L'équation du plan est de la forme .
- On remplace , et par les coordonnées de pour déterminer la constante :
- On écrit l'équation finale obtenue.
Soit le plan passant par et de vecteur normal .
- Comme est normal à , l'équation est de la forme : .
- Le point appartient au plan, donc :
- L'équation cartésienne du plan est donc :