Calcul vectoriel
Cours · mise à niveau en mathématiques (école d'ingénieur), chapitre 3 · école d'ingénieur, mathématiques · le début du chapitre, la suite sur Adloun
Une force, une vitesse, un flux de chaleur ne se décrivent pas par un seul nombre : il leur faut une intensité et une direction. L'ingénieur les représente par des vecteurs, les additionne, les décompose sur des axes, les projette sur une paroi. Et lorsque la grandeur varie d'un point à l'autre — la vitesse de l'eau dans un sol, le flux de chaleur dans un mur — il manie des champs de vecteurs, dont trois opérateurs, le gradient, la divergence et le rotationnel, résument le comportement local.
Ce chapitre réunit ces outils, en deux temps. D'abord l'algèbre des vecteurs de et de : combinaisons linéaires, sous-espaces, familles libres et bases, applications linéaires, puis la mesure des longueurs et des angles (produit scalaire) et le produit vectoriel. Ensuite les champs : gradient, divergence, rotationnel, laplacien, potentiel scalaire — jusqu'aux lois de transport de l'ingénieur (Darcy pour l'eau, Fourier pour la chaleur), qui mènent toutes à la même équation, celle de Laplace. Trois gestes reviennent sans cesse : décider si une famille de vecteurs est une base et y calculer des coordonnées, ce qui revient à résoudre un petit système linéaire ; projeter et mesurer, avec le produit scalaire et le produit vectoriel ; calculer les opérateurs d'un champ et lire ce qu'ils disent de l'écoulement qu'il décrit.
Repère historique
L'idée d'additionner des grandeurs orientées remonte à la règle du parallélogramme des forces (Stevin, vers 1586). Grassmann publie en 1844 une théorie générale des « grandeurs extensives », ancêtre des espaces vectoriels, que presque personne ne lit ; Hamilton invente la même année les quaternions, dont Gibbs et Heaviside extraient vers 1880 le produit scalaire, le produit vectoriel et les opérateurs de l'analyse vectorielle moderne. Côté ingénieur, Fourier publie en 1822 sa Théorie analytique de la chaleur, et Darcy, en 1856, la loi d'écoulement de l'eau à travers les sables qu'il a mesurée pour les fontaines de Dijon. L'équation porte le nom de Laplace, qui l'étudie vers 1785 pour le potentiel de gravitation.
3.1 Les espaces vectoriels et
Définition — Vecteurs de et de
est l'ensemble des triplets de nombres réels, appelés vecteurs ; , , sont ses composantes. On définit, pour , et (un scalaire) :
Le vecteur nul est , l'opposé de est , et . On définit de même , ensemble des couples .
Pour tous , , et tous , :
On résume ces huit propriétés en disant que , muni de l'addition et de la multiplication par un scalaire, est un -espace vectoriel. Il en va de même de .
Démonstration
Les deux opérations agissant composante par composante, chaque propriété se ramène, composante par composante, à une propriété des nombres réels. Par exemple, pour la propriété 7, la -ième composante de est , qui est la -ième composante de : c'est la distributivité dans . Les sept autres se traitent de la même façon (commutativité et associativité de l'addition des réels, neutre, opposé de , , associativité et distributivité du produit).
Plus généralement, on appelle espace vectoriel tout ensemble muni de deux opérations qui vérifient ces huit propriétés (les fonctions, les polynômes en sont) ; nous n'aurons besoin que de et .
Points et vecteurs.
On repère un point de l'espace par ses coordonnées dans un repère , avec , , . Tout vecteur s'écrit . Si et sont deux points, le vecteur qui va de à est
et la relation de Chasles se vérifie composante par composante. On identifie le point et le vecteur .
3.2 Combinaisons linéaires et sous-espaces vectoriels
3.2.1 Combinaisons linéaires
Définition — Combinaison linéaire
Une combinaison linéaire des vecteurs est un vecteur de la forme
Décider si un vecteur est combinaison linéaire d'autres vecteurs, c'est décider si un système linéaire a une solution : les inconnues sont les coefficients, il y a une équation par composante.
Le vecteur est-il combinaison linéaire de et ? On cherche , tels que , soit :
La première et la troisième équation donnent et , mais alors : le système est incompatible, n'est pas combinaison linéaire de et . En revanche l'est, par construction.
3.2.2 Sous-espaces vectoriels
Définition — Sous-espace vectoriel
Une partie de ( ou ) est un sous-espace vectoriel si
- ;
- est stable par addition et par multiplication par un scalaire : pour tous , et , et .
De façon équivalente : contient et toute combinaison linéaire de vecteurs de est dans . Un sous-espace vectoriel, muni des mêmes opérations, vérifie les huit propriétés du théorème 3.1 : c'est lui-même un espace vectoriel.
L'ensemble des solutions d'un système d'équations linéaires homogènes (de la forme ) est un sous-espace vectoriel de . De même dans avec des équations .
Démonstration
Pour une équation : la vérifie ; si et la vérifient, alors et . Pour un système, on raisonne de même équation par équation.
Méthode — Sous-espace ou pas ?
- Pour montrer que n'est pas un sous-espace, un seul contre-exemple suffit. Premier test : ? S'il échoue, c'est fini. Sinon, chercher deux vecteurs de dont la somme sort de , ou un vecteur et un scalaire (souvent ) qui en sortent.
- Pour montrer que en est un : reconnaître un ensemble défini par des équations linéaires homogènes (proposition 3.3), ou un (proposition 3.5) ; à défaut, vérifier les deux points de la définition pour des vecteurs quelconques.
Un carré, un produit de coordonnées, une inégalité ou un second membre non nul dans la définition de rendent suspect ; mais c'est le contre-exemple qui conclut.
- est un sous-espace vectoriel de : c'est l'ensemble des solutions d'une équation linéaire homogène.
- n'en est pas un : car .
- Le disque contient et , mais pas : il n'est pas stable par multiplication par un scalaire.
- La parabole contient , et , mais pas leur somme : elle n'est pas stable par addition.
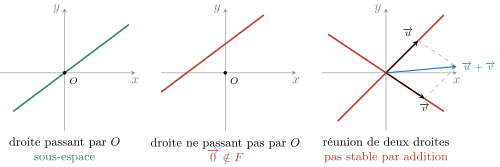
sont les droites passant par l'origine. Une droite qui évite l'origine n'en est pas un ; la réunion de deux droites non plus : la somme d'un vecteur
de l'une et d'un vecteur de l'autre sort de la réunion.3.2.3 Sous-espace engendré, intersection, somme
Définition — Sous-espace engendré
L'ensemble de toutes les combinaisons linéaires de est noté : c'est le sous-espace engendré par ces vecteurs.
est un sous-espace vectoriel ; c'est le plus petit sous-espace qui contient .
Démonstration
en fait partie ; la somme de deux combinaisons linéaires et le produit en sont encore. Enfin, un sous-espace qui contient les contient toutes leurs combinaisons linéaires, donc contient .
Géométriquement, si , est la droite vectorielle dirigée par ; si et ne sont pas colinéaires, est le plan vectoriel qu'ils engendrent.
Soient et deux sous-espaces vectoriels de .
- est un sous-espace vectoriel.
- est un sous-espace vectoriel. Si et , alors .
Démonstration
- est dans et dans ; une combinaison linéaire de vecteurs de est dans (stabilité de ) et dans , donc dans .
- Un vecteur de s'écrit , et réciproquement un tel vecteur est la somme d'un vecteur de et d'un vecteur de : est le annoncé, donc un sous-espace (proposition 3.5).
La réunion n'est pas la somme
La réunion de deux sous-espaces n'est en général pas un sous-espace : si et sont deux droites distinctes, et non nuls, alors n'est ni dans (sinon serait dans ), ni dans (figure 3.1). Le plus petit sous-espace qui contient et est leur somme .
3.2.4 Plans et droites de
Un plan vectoriel de se donne de deux façons : par deux vecteurs non colinéaires, , ou par une équation cartésienne , avec . On passe de l'une à l'autre en résolvant un système.
Méthode — D'une description à l'autre
- De l'équation aux vecteurs : on exprime une inconnue en fonction des deux autres, qui deviennent des paramètres libres.
- Des vecteurs à l'équation : si et seulement si le système , d'inconnues et , a une solution ; on élimine et , et la condition qui reste sur est l'équation cherchée. (Le produit vectoriel donnera un raccourci : section 3.6.)
- Pour (exemple 3.4), on écrit ; les vecteurs de sont les , et quelconques : .
- Pour avec et (exemple 3.2) : s'écrit , , . Les deux équations extrêmes donnent et , et la deuxième devient . Donc a pour équation . Contrôle : et la vérifient ; le vecteur ne la vérifie pas (), comme on l'avait trouvé.
Une droite vectorielle se donne par un vecteur directeur, , ou comme intersection de deux plans vectoriels distincts : c'est l'ensemble des solutions d'un système de deux équations.
Soient et . En ajoutant les deux équations, , soit ; la première donne alors . Les vecteurs de sont les : est la droite dirigée par . Contrôle dans : .
L'ensemble des points tels que avec est encore un plan de l'espace, mais il ne passe pas par l'origine : ce n'est pas un sous-espace vectoriel. C'est le plan parallèle au plan vectoriel passant par l'un quelconque de ses points (on dit plan affine) ; de même pour les droites. La section 3.5 en donne l'interprétation.
3.3 Familles libres, génératrices, bases
3.3.1 Définitions
Définition — Famille libre, liée, génératrice ; base
Soit une famille de vecteurs de .
- Elle est libre (ses vecteurs sont linéairement indépendants) si la seule combinaison linéaire nulle est la combinaison triviale :
- Elle est liée sinon : il existe des coefficients non tous nuls tels que (une relation de dépendance linéaire).
- Elle est génératrice d'un sous-espace si : tout vecteur de est combinaison linéaire des .
- C'est une base de si elle est à la fois libre et génératrice de .
- Une famille est liée si et seulement si l'un de ses vecteurs est combinaison linéaire des autres. En particulier, une famille qui contient est liée.
- Un vecteur seul est libre si et seulement s'il est non nul ; deux vecteurs forment une famille libre si et seulement s'ils ne sont pas colinéaires (aucun n'est multiple de l'autre).
Démonstration
- Si avec, disons, , alors . Réciproquement, si , alors est une relation de coefficient devant . Si , la relation suffit.
- C'est le point 1 pour ( avec force ) et pour ( est multiple de , ou de ).
Soient , , . On résout :
Les deux premières donnent et ; la troisième devient , toujours vraie. Il y a donc une infinité de solutions ; avec : , , soit . La famille est liée, et : elle engendre le même plan que , qui sont libres car non colinéaires.
3.3.2 Le critère du déterminant
Définition — Déterminant
Le déterminant de deux vecteurs , de , et celui de trois vecteurs , , de écrits en colonnes, sont
(développement selon la première colonne ; la règle de Sarrus donne le même résultat).
- Deux vecteurs , de forment une base de si et seulement si ; sinon ils sont colinéaires.
- Trois vecteurs , , de forment une base de si et seulement si ; sinon la famille est liée.
Démonstration (dans ; dans , voir la section 3.6)
Soit . Le système s'écrit , . En multipliant la première équation par , la seconde par et en soustrayant, on obtient ; de même . Si , le système a donc une solution et une seule pour tout : la famille est génératrice, et libre (pour , la seule solution est ). Si , le vecteur est nul, ainsi que ; si et ne sont pas tous deux nuls, l'une de ces deux relations a un coefficient non nul : la famille est liée.
Le résultat suivant, que nous admettons, dit combien de vecteurs il faut pour engendrer, et combien on peut en prendre sans qu'ils soient liés.
Soit ou .
- Dans , une famille libre a au plus vecteurs ; une famille génératrice de en a au moins . Toutes les bases de ont exactement vecteurs.
- Pour une famille d'exactement vecteurs de : libre génératrice base.
- Tout sous-espace de a une base, et toutes ses bases ont le même nombre de vecteurs, appelé dimension de , noté . Dans , les sous-espaces sont (dimension ), les droites vectorielles (), les plans vectoriels () et (). Si et , alors .
La suite du cours est sur Adloun
Le chapitre en entier, formules et figures comprises, avec le tuteur, les fiches, les QCM et les exercices.
Lire la suite du coursEn accès libre, sans inscription.