Lois de Newton et mouvement
Cours · physique-chimie (terminale), chapitre 7 · terminale, spécialité physique-chimie · le début du chapitre, la suite sur Adloun
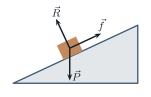
La mécanique newtonienne, élaborée par Isaac Newton dans ses Principia (1687), constitue l'un des piliers de la physique. Elle relie les causes du mouvement (les forces) à ses effets (les variations de vitesse). Pour décrire complètement le mouvement d'un système, nous avons besoin de deux outils : une description cinématique (où se trouve le système, à quelle vitesse, avec quelle accélération) et une description dynamique (quelles forces s'exercent et comment elles modifient le mouvement).
Dans ce chapitre, nous précisons d'abord le cadre indispensable à toute étude : le référentiel. Nous introduisons ensuite les vecteurs position, vitesse et accélération comme dérivées successives, puis la notion de centre de masse et de quantité de mouvement. Enfin, nous énonçons les trois lois de Newton, qui permettent de prévoir et d'interpréter l'évolution d'un système mécanique.
7.1 Référentiel et relativité du mouvement
7.1.1 Notion de référentiel
Décrire un mouvement n'a de sens que si l'on précise par rapport à quoi on l'observe. Un passager assis dans un train est immobile par rapport au wagon, mais en mouvement par rapport au quai : le mouvement est relatif.
Un référentiel est constitué d'un solide de référence (par rapport auquel on repère les positions), auquel on associe :
- un repère d'espace (une origine et des axes orientés, par exemple ) ;
- une horloge permettant de mesurer la date .
La nature et les caractéristiques d'un mouvement (trajectoire, vitesse) dépendent du référentiel choisi : c'est la relativité du mouvement.
Une même expérience, observée depuis deux référentiels différents, ne donne pas la même trajectoire.
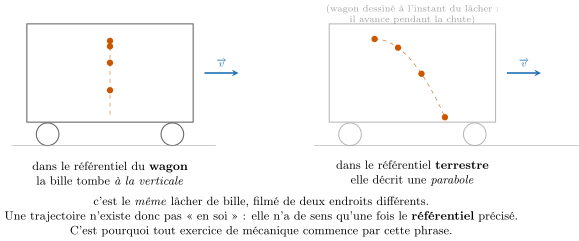
- Le référentiel terrestre : lié au sol terrestre. Adapté aux mouvements de courte durée à la surface de la Terre (chute d'une bille, lancer d'un ballon).
- Le référentiel géocentrique : centré sur le centre de la Terre, ses axes pointant vers des étoiles lointaines. Adapté à l'étude du mouvement de la Lune ou des satellites.
- Le référentiel héliocentrique : centré sur le centre du Soleil, axes dirigés vers des étoiles lointaines. Adapté à l'étude du mouvement des planètes.
7.1.2 Référentiel galiléen
Un référentiel est dit galiléen (ou inertiel) si le principe d'inertie (première loi de Newton) y est vérifié : un système isolé ou pseudo-isolé y est animé d'un mouvement rectiligne uniforme ou y reste au repos.
Tout référentiel en translation rectiligne uniforme par rapport à un référentiel galiléen est lui-même galiléen.
En pratique, le référentiel terrestre est considéré comme galiléen pour des expériences de durée suffisamment courte (devant la durée du jour), bien qu'il soit en rotation. Les référentiels géocentrique et héliocentrique sont galiléens pour des durées de plus en plus longues.
7.2 Description cinématique du mouvement
On étudie le mouvement d'un point (par exemple le centre de masse d'un objet) dans un référentiel muni d'un repère .
7.2.1 Vecteur position
Le vecteur position du point à la date est le vecteur reliant l'origine du repère au point . Dans une base cartésienne :
Les fonctions , et sont les équations horaires du mouvement. L'ensemble des positions occupées au cours du temps constitue la trajectoire.
7.2.2 Vecteur vitesse
Le vecteur vitesse du point est la dérivée du vecteur position par rapport au temps :
Il s'exprime en . Le vecteur vitesse est toujours tangent à la trajectoire et orienté dans le sens du mouvement.