Mouvement d'un système
Cours complet · physique (première), chapitre 4 · première, spécialité physique-chimie
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
La seconde a posé le principe d'inertie : sans force, la vitesse ne change pas. La première franchit le pas décisif : quand les forces ne se compensent pas, comment la vitesse change-t-elle ? La réponse — une forme approchée de la deuxième loi de Newton — relie le vecteur variation de vitesse à la somme des forces, et fait de la masse la mesure de l'inertie.
4.1 Rappels : vitesse d'un point sur une chronophotographie
Le mouvement d'un système modélisé par un point matériel est repéré, dans un référentiel donné, par ses positions à intervalles de temps réguliers (chronophotographie, pointage vidéo). Le vecteur vitesse au point est approché par
direction et sens du déplacement, valeur .
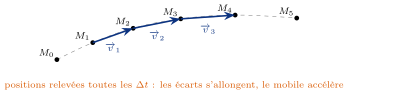
Le geste fondateur du chapitre : sur une chronophotographie, le vecteur vitesse en se lit directement sur la figure — c'est le segment , à l'échelle près. Les intervalles de temps étant égaux, un écart plus long est une vitesse plus grande : ici le mobile accélère.
4.2 Le vecteur variation de vitesse
Entre deux instants voisins et , le vecteur variation de vitesse est
Il capture tout changement de la vitesse : de sa valeur (accélération, freinage) comme de sa direction (virage) — un mobile qui tourne à vitesse constante a un non nul !
Méthode : Construire graphiquement
Pour construire (capacité mathématique : sommer et soustraire des vecteurs) :
- construire et aux points et ;
- reporter les deux vecteurs à partir d'une même origine (le point par convention) ;
- joint l'extrémité de à l'extrémité de — c'est le vecteur qu'il faut ajouter à pour obtenir .
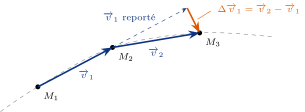
Construction de . et sont lus sur la trajectoire : ce sont les cordes et , à l'échelle près. On reporte alors en (pointillé), origine commune aux deux vecteurs, et joint la pointe de à celle de . Ici les deux vitesses ont presque la même valeur et seule leur direction change : est donc quasiment perpendiculaire au mouvement, dirigé vers l'intérieur du virage.
4.3 La relation approchée entre forces et variation de vitesse
Pour un système de masse modélisé par un point matériel, entre deux instants voisins séparés de :
Le vecteur variation de vitesse a la direction et le sens de la somme des forces ; sa valeur est proportionnelle à et inversement proportionnelle à la masse.
- Si , alors : on retrouve le principe d'inertie de seconde — la relation le contient.
- Le rôle de la masse : à forces égales, un système deux fois plus massif voit sa vitesse deux fois moins modifiée. La masse mesure l'inertie, la résistance au changement de mouvement — pousser un caddie vide ou plein ne produit pas le même effet.
- La relation est approchée et exige des instants voisins ( petit) : en terminale, le passage à la limite en fera l'égalité exacte .
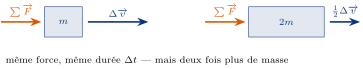
L'inertie, en une image : les deux flèches oranges sont identiques, les deux bleues non. Dans , la masse est au dénominateur — elle ne s'oppose pas à la force, elle divise son effet.
4.4 Premier sens : des forces au mouvement
Une balle lancée est en chute libre si elle n'est soumise qu'à son poids . La relation donne
entre deux images, la vitesse gagne toujours le même vecteur, vertical, vers le bas, de valeur — quelle que soit la masse (la plume et le marteau tombent de concert dans le vide, comme sur la Lune en 1971). Sur la chronophotographie d'un projectile, tous les sont égaux : c'est la signature de la chute libre.
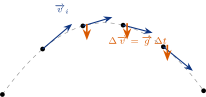
Chronophotographie d'un projectile : les vitesses (bleu) changent de direction et de valeur, mais les (orange) sont tous identiques — verticaux, vers le bas, de valeur : le poids est la seule force.
Balle de g en chute libre, images séparées de ms :
entre deux images — et ce, que la balle monte, descende ou passe au sommet.
4.5 Second sens : du mouvement aux forces
Méthode : Estimer une force à partir de la cinématique
Quand la chronophotographie (ou le pointage vidéo) donne le mouvement, la relation se retourne :
on construit , on mesure sa valeur, et l'on en déduit direction, sens et intensité de la somme des forces.
Une voiture de kg passe de ( km/h) à en s, en ligne droite. est opposé au mouvement, de valeur :
dirigée vers l'arrière — la force de freinage (adhérence des pneus), équivalente au poids d'une masse de tonne.
Un satellite en orbite circulaire uniforme garde une vitesse de valeur constante… mais sa direction tourne : . La construction graphique montre que pointe vers le centre du cercle : la somme des forces aussi — c'est la gravitation (chapitre 2) qui courbe la trajectoire. Une pierre de fronde tourne pour la même raison : la tension du fil pointe vers la main ; que le fil casse, et : la pierre part tangente au cercle (principe d'inertie), pas vers l'extérieur !
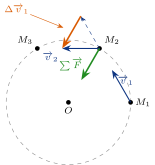
Mouvement circulaire uniforme : et ont la même valeur mais pas la même direction. Reportés en , ils donnent un (orange) dirigé exactement vers le centre : la somme des forces (vert) est centripète.
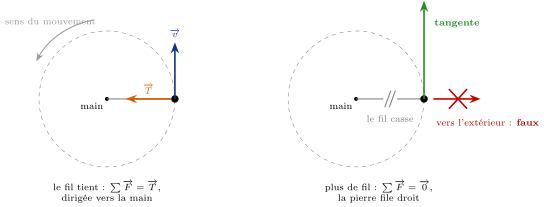
L'erreur à ne pas commettre. À gauche, le fil tire la pierre vers la main : sans cette force dirigée vers le centre, pas de cercle. À droite le fil casse, la somme des forces s'annule — et le principe d'inertie impose un mouvement rectiligne uniforme, donc la tangente. Rien ne pousse jamais la pierre vers l'extérieur : la « force centrifuge » n'existe pas dans ce référentiel.
4.6 Capacité numérique : tester la relation en Python
Un pointage vidéo fournit les listes des positions ; le programme calcule vitesses et variations de vitesse (les listes du livre d'informatique !), puis confronte au poids :
# Pointage d'une balle en chute (m = 0.058 kg, une image toutes les 40 ms)
dt = 0.040
m  = 0.058
x = [0.000, 0.060, 0.120, 0.180, 0.240, 0.300, 0.360]   # abscisses (m)
y = [0.500, 0.554, 0.592, 0.615, 0.622, 0.613, 0.589]   # ordonnées (m)

# Vitesses entre images consécutives
vx = [(x[i+1] - x[i]) / dt for i in range(len(x) - 1)]
vy = [(y[i+1] - y[i]) / dt for i in range(len(y) - 1)]

# Variations de vitesse
dvx = [vx[i+1] - vx[i] for i in range(len(vx) - 1)]
dvy = [vy[i+1] - vy[i] for i in range(len(vy) - 1)]

# Test : m * dv / dt doit valoir (0 ; -m g) = (0 ; -0.57 N)
for i in range(len(dvx)):
    print(round(m * dvx[i] / dt, 3), round(m * dvy[i] / dt, 3))
# Affiche (0.0, -0.58) à chaque ligne, aux incertitudes de pointage près :
# la somme des forces est verticale, vers le bas, de valeur m g. Validé !Le même programme, appliqué à un mobile freiné ou à un pendule, révèle des non constants : la relation approchée devient un instrument de diagnostic — les forces se lisent dans la cinématique.