Description d'un Mouvement
Cours complet · physique (seconde), chapitre 2 · seconde générale, physique-chimie
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
Ce chapitre introduit la cinématique, qui est la partie de la physique décrivant les mouvements des objets sans se soucier des causes (les forces) qui les provoquent. Nous définirons les notions de système, de référentiel d'étude, de trajectoire, et nous analyserons les caractéristiques du vecteur vitesse ainsi que les différents types de mouvements.
2.1 Système et Référentiel d'Étude
Pour décrire le mouvement d'un objet avec rigueur, le physicien doit obligatoirement commencer par préciser le système d'étude et le référentiel choisi.
2.1.1 Le système d'étude
- Le système est l'objet (ou le groupe d'objets) dont on étudie le mouvement.
- Pour simplifier l'étude d'un système réel complexe (qui peut tourner sur lui-même, se déformer), on le modélise par un unique point matériel situé en son centre de gravité et concentrant toute sa masse. On ignore alors ses mouvements de rotation ou ses déformations.
2.1.2 Le référentiel
Le mouvement d'un système est relatif : il dépend de la position et de l'état de l'observateur. Un objet peut être en mouvement pour un observateur et immobile pour un autre.
Un référentiel est un solide de référence indéformable par rapport auquel on étudie le mouvement du système. Pour localiser le système au cours du temps, on munit le référentiel :
- D'un repère d'espace (des axes gradués permettant de mesurer les coordonnées du point ).
- D'un repère de temps (une horloge pour dater les événements et calculer les durées).
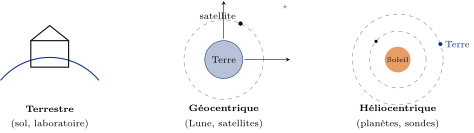
- Le référentiel terrestre : Lié à un solide de la Terre (le sol, le laboratoire). Il est utilisé pour étudier les mouvements de courte durée à la surface terrestre (ex : chute d'une bille, course d'un athlète).
- Le référentiel géocentrique : Constitué par le centre de la Terre et trois axes dirigés vers trois étoiles lointaines fixes. La Terre tourne sur elle-même dans ce référentiel. Il est utilisé pour étudier le mouvement des corps gravitant autour de la Terre (ex : la Lune, les satellites artificiels).
- Le référentiel héliocentrique (de Kepler) : Constitué par le centre du Soleil et trois axes dirigés vers trois étoiles lointaines fixes. Il est utilisé pour étudier le mouvement des corps gravitant autour du Soleil (ex : les planètes du système solaire, les sondes spatiales interplanétaires).
Méthode : Choisir un référentiel d'étude
Avant toute description d'un mouvement, on choisit le référentiel en suivant ces étapes :
- Identifier le système dont on étudie le mouvement (l'objet mobile).
- Repérer l'observateur par rapport auquel on veut décrire le mouvement (le sol, un véhicule, le centre de la Terre…).
- Associer un solide de référence fixe à cet observateur : ce solide indéformable définit le référentiel.
- Vérifier que le référentiel est adapté à l'étude : terrestre pour un mouvement à la surface du sol, géocentrique pour un satellite, héliocentrique pour une planète.
Toute la description qui suit (trajectoire, vitesse, nature du mouvement) n'a de sens que relativement à ce référentiel.
Un même mouvement est décrit différemment selon le référentiel choisi : il n'existe pas de mouvement « absolu ». Un passager assis dans un train est immobile dans le référentiel du train, mais en mouvement dans le référentiel terrestre (le quai). De même, la valve d'une roue de vélo décrit un cercle dans le référentiel du cycliste, mais une courbe ondulée (une cycloïde) dans le référentiel terrestre. Préciser le référentiel est donc obligatoire : une phrase comme « la vitesse de la balle est de » n'a de sens que si l'on sait par rapport à quoi.
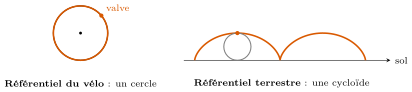
La même valve, deux trajectoires : la forme de la trajectoire dépend du référentiel choisi.
2.2 Trajectoire et Vecteur Vitesse
2.2.1 La trajectoire
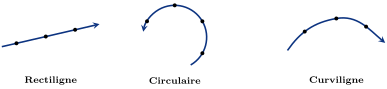
La trajectoire du point matériel au cours du temps est l'ensemble de toutes les positions successives occupées par ce point. On classe les mouvements selon la forme de la trajectoire :
- Si la trajectoire est une portion de droite, le mouvement est rectiligne.
- Si la trajectoire est une portion de cercle, le mouvement est circulaire.
- Si la trajectoire est une courbe plane quelconque, le mouvement est curviligne.
2.2.2 Le vecteur vitesse
La vitesse scalaire moyenne (un nombre) ne suffit pas à décrire le mouvement, car elle n'indique pas dans quelle direction le système se déplace. C'est pourquoi on utilise le vecteur vitesse.
Le vecteur vitesse du point à un instant possède les caractéristiques physiques suivantes :
- Origine : Le point où se trouve le système à l'instant .
- Direction : La tangente à la trajectoire au point .
- Sens : Celui du mouvement du système.
- Norme (valeur) : La vitesse instantanée , mesurée en mètres par seconde ( ou ).
La vitesse moyenne est le rapport de la distance totale parcourue par la durée totale du parcours :
Dans le Système International, la distance s'exprime en mètres (), la durée en secondes () et la vitesse en mètres par seconde ().
Méthode : Calculer une vitesse moyenne
Pour déterminer une vitesse moyenne :
- Repérer les deux grandeurs : la distance parcourue et la durée du parcours.
- Convertir en mètres et en secondes (attention : et ).
- Appliquer la formule et écrire le résultat avec son unité ().
- Vérifier l'ordre de grandeur : un piéton marche à environ , un cycliste à , une voiture en ville à .
La même formule permet, connaissant deux grandeurs, de retrouver la troisième : et .
Comme et , on passe d'une unité à l'autre par le facteur :
Méthode : Convertir
Retenir le sens de la conversion pour ne pas se tromper :
- Pour passer des aux (on va vers une plus petite unité de vitesse), on divise par .
- Pour passer des aux , on multiplie par .
Repère à mémoriser : , donc et .
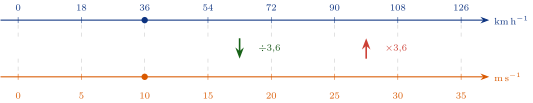
Les deux réglettes décrivent la même vitesse : chaque trait pointillé relie les deux écritures d'une même valeur. Le repère à retenir est celui que signalent les deux pastilles colorées : .
Deux erreurs fréquentes :
- Inverser le sens : la valeur en est toujours plus petite que la même vitesse en (car un mètre par seconde représente déjà ). Si votre résultat en est plus grand, vous avez multiplié au lieu de diviser.
- Oublier de convertir avant d'appliquer : une durée donnée en heures ou en minutes doit d'abord être ramenée en secondes, et une distance en kilomètres en mètres.
Un TGV parcourt en . Sa vitesse moyenne vaut :
En unités du Système International : . On peut aussi calculer directement avec et : , ce qui confirme le résultat.
Méthode : Tracé du vecteur vitesse instantanée
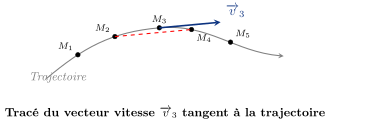
À partir d'un enregistrement chronophotographique (positions successives enregistrées à intervalles réguliers de durée ), on estime la valeur de la vitesse à la position par la formule :
Le vecteur vitesse se trace alors au point , parallèlement à la corde , orienté dans le sens du mouvement, et avec une longueur respectant une échelle de vitesse définie (voir schéma ci-dessous).
Capacité numérique (Python). Représenter les positions successives d'un point lors d'un mouvement à deux dimensions (issues d'une chronophotographie) :
import matplotlib.pyplot as plt

x = [0.0, 1.0, 2.1, 3.3, 4.6]   # abscisses successives (m)
y = [0.0, 0.8, 1.4, 1.8, 2.0]   # ordonnées successives (m)

plt.plot(x, y, "o-")            # points reliés = trajectoire
plt.xlabel("x (m)")
plt.ylabel("y (m)")
plt.axis("equal")
plt.show()
Capacité numérique (Python). Représenter les vecteurs vitesse : entre deux positions voisines séparées de , le vecteur vitesse est approché par le vecteur déplacement (à un facteur près) :
import matplotlib.pyplot as plt

x = [0.0, 1.0, 2.1, 3.3, 4.6]
y = [0.0, 0.8, 1.4, 1.8, 2.0]

plt.plot(x, y, "o")
for i in range(len(x) - 1):
    dx = x[i+1] - x[i]          # composantes du déplacement Mi Mi+1
    dy = y[i+1] - y[i]          # (proportionnel au vecteur vitesse)
    plt.arrow(x[i], y[i], dx, dy, color="red",
              head_width=0.12, length_includes_head=True)
plt.axis("equal")
plt.show()
2.3 Caractérisation d'un Mouvement
Pour caractériser complètement le mouvement d'un point matériel, il faut associer la forme de sa trajectoire à l'évolution de la valeur de sa vitesse au cours du temps.
Le mouvement est qualifié de :
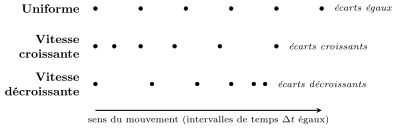
- Uniforme si la valeur de la vitesse reste constante au cours du temps (les points sur la chronophotographie sont équidistants).
- Non uniforme à vitesse croissante si la valeur de la vitesse augmente au cours du temps (les points sont de plus en plus éloignés les uns des autres).
- Non uniforme à vitesse décroissante si la valeur de la vitesse diminue au cours du temps (les points sont de plus en plus proches les uns des autres).
- Mouvement rectiligne uniforme : La trajectoire est une droite et le vecteur vitesse reste strictement identique (même direction, même sens, même norme) à chaque instant.
- Mouvement rectiligne non uniforme : La trajectoire est une droite, mais la longueur du vecteur vitesse augmente au cours du temps.
- Mouvement circulaire uniforme : La trajectoire est un cercle, la valeur de la vitesse reste constante, mais la direction du vecteur vitesse change à chaque instant (il tourne pour rester tangent au cercle).
Méthode : Reconnaître la nature d'un mouvement sur une chronophotographie
Sur un enregistrement où les positions successives sont prises à intervalles de temps égaux , on procède en deux temps :
- Observer la forme de la trajectoire (l'alignement des points) : alignés rectiligne ; sur un arc de cercle circulaire ; sinon curviligne.
- Comparer les distances entre points consécutifs (qui sont proportionnelles à la vitesse puisque est constant) :
- points équidistants vitesse constante mouvement uniforme ;
- écarts croissants mouvement non uniforme, la vitesse augmente ;
- écarts décroissants mouvement non uniforme, la vitesse diminue.
On combine ensuite les deux résultats, par exemple : « rectiligne non uniforme », « circulaire uniforme ».
Un mouvement circulaire uniforme a une valeur de vitesse constante, mais son vecteur vitesse change en permanence car sa direction (la tangente au cercle) tourne sans cesse. Le vecteur vitesse n'est constant que dans le seul mouvement rectiligne uniforme, où direction, sens et norme restent tous les trois inchangés.