Modélisation des Actions Mécaniques et Principe d'Inertie
Cours · physique (seconde), chapitre 3 · seconde générale, physique-chimie · le début du chapitre, la suite sur Adloun
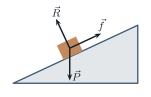
Ce chapitre étudie la dynamique, c'est-à-dire l'analyse des forces responsables des mouvements. Nous verrons comment modéliser une action mécanique par une force, étudierons des forces usuelles (gravitation et poids), puis nous énoncerons le principe d'inertie, une loi fondamentale de la physique reliant les forces et la nature du mouvement.
3.1 Modélisation des Actions Mécaniques par des Forces
3.1.1 Actions de contact et actions à distance
Une action mécanique s'exerce entre deux corps : l'auteur (qui agit) et le receveur (qui subit). On distingue deux types d'actions :
- Les actions de contact : Elles nécessitent un contact physique entre l'auteur et le receveur (ex : pousser un wagon, la tension d'un fil qui retient un ballon, le frottement de l'air sur un cycliste).
- Les actions à distance : Elles s'exercent sans contact matériel entre les deux objets (ex : l'attraction d'un aimant sur une bille de fer, l'attraction gravitationnelle exercée par la Terre sur la Lune).
En physique, toute action mécanique est modélisée par une force, représentée géométriquement par un vecteur force .
Un vecteur force est caractérisé par quatre éléments :
- Le point d'application : Point où s'exerce la force (le point de contact pour une action de contact ; le centre de gravité pour une action à distance).
- La direction (droite d'action) : Droite le long de laquelle s'exerce la force.
- Le sens : Vers où s'effectue l'action (vers le bas, le haut, la gauche, la droite).
- La norme (valeur) : Intensité de la force, mesurée avec un dynamomètre et exprimée en Newtons (symbole : ).
On représente graphiquement une force par un segment fléché dont la longueur est proportionnelle à la valeur de la force selon une échelle donnée.
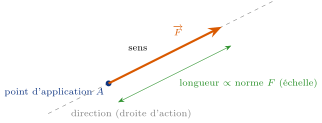
Les quatre caractéristiques du vecteur force : point d'application, direction, sens et norme (représentée par la longueur, selon l'échelle choisie).
Méthode : Modéliser une action mécanique par une force
Pour transformer une situation concrète en un vecteur force, on procède avec méthode :
- Identifier le système étudié : c'est le corps qui subit l'action (le receveur).
- Repérer l'auteur de l'action et préciser sa nature : contact (les deux corps se touchent) ou à distance (aucun contact).
- Nommer la force en indiquant l'auteur puis le receveur : .
- Donner ses quatre caractéristiques : point d'application, direction, sens et valeur.
Une main pousse horizontalement un chariot de supermarché. Le système est le chariot ; l'auteur est la main : c'est une action de contact. On la modélise par la force , de point d'application le point de contact main-barre, de direction horizontale, de sens celui de la poussée, et de valeur mesurable au dynamomètre, par exemple .
Méthode : Représenter une force par un vecteur à l'échelle
Pour tracer le vecteur force de valeur :
- Choisir une échelle, c'est-à-dire la valeur de force représentée par , par exemple « ».
- Calculer la longueur de la flèche par une proportionnalité :
- Tracer la flèche à partir du point d'application, dans la bonne direction et le bon sens, avec cette longueur .
On veut représenter une force de valeur à l'échelle « ». La longueur de la flèche est :
3.2 Deux Forces Usuelles de Gravitation
3.2.1 La force d'interaction gravitationnelle
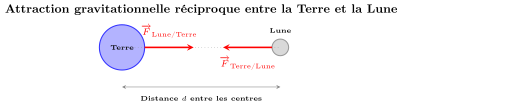
Deux corps et , assimilés à des sphères de masses et , dont les centres sont séparés d'une distance , exercent l'un sur l'autre des forces gravitationnelles attractives. Ces deux forces ont la même direction, des sens opposés et la même valeur donnée par la formule :
- et : forces gravitationnelles en Newtons ().
- et : masses des corps en kilogrammes ().
- : distance séparant leurs centres en mètres ().
- : constante de gravitation universelle : .
Exercices du chapitre
- Contact ou distance corrigé
- Représenter la tension d'un fil à l'échelle corrigé
- Choisir une échelle de forces corrigé
- Le poids d'un kilogramme de farine corrigé
- La valise sur la Lune corrigé
- L'astronaute sur Mars corrigé