Dynamique des solides et principe fondamental de la dynamique
Cours · sciences industrielles (MP), chapitre 3 · CPGE MP (2e année) · le début du chapitre, la suite sur Adloun
Travailler ce chapitre sur Adloun
Le programme pose deux problèmes, et ce chapitre donne l'outil qui les résout tous les deux. Le mouvement est imposé (par une loi de commande, un cahier des charges) : on cherche les actions mécaniques qu'il exige — couple d'un moteur, efforts dans une liaison, risque de basculement. Les efforts extérieurs sont connus : on cherche la loi de mouvement qu'ils produisent, sous la forme d'équations différentielles du mouvement. Dans les deux cas, l'outil est le principe fondamental de la dynamique, écrit pour un solide ou un ensemble de solides, dans un référentiel galiléen ; ce qui demande de la méthode, c'est le choix de ce qu'on isole et des équations qu'on écrit.
3.1 Torseur dynamique d'un solide et d'un ensemble de solides
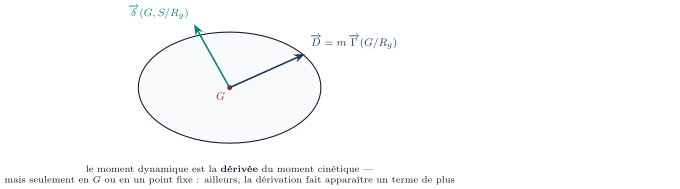
Pour un solide indéformable de masse , de centre d'inertie , en mouvement par rapport à un repère galiléen , le torseur dynamique est défini en tout point par :
- est la résultante dynamique (quantité d'accélération).
- est le moment dynamique du solide par rapport à au point .
C'est un torseur : ses moments vérifient la relation de transport .
Le moment cinétique en un point quelconque s'obtient à partir de la matrice d'inertie en : . Le second terme disparaît dans deux cas : en , et en un point fixe dans et lié au solide () ; alors . Les éléments d'inertie (moments, produits) sont des données des exercices.
Le moment dynamique en un point quelconque se déduit du moment cinétique par dérivation temporelle :
où est la vitesse du point géométrique . Cas particuliers fondamentaux :
- Au centre d'inertie () :
- En un point fixe dans () :
Partout ailleurs — en particulier en un point géométrique mobile comme un point de contact ou le centre instantané de rotation —, on calcule en (ou en un point fixe) et on le transporte : .
Solide en translation : , donc et ; en un autre point, , qui n'est pas nul dès que n'est pas colinéaire à l'accélération.
Solide en rotation autour d'un axe fixe , , de matrice d'inertie en , dans une base liée au solide, :
La composante sur l'axe, , ne fait intervenir que le moment d'inertie par rapport à l'axe ; les composantes perpendiculaires à l'axe ne font intervenir que les produits d'inertie et , et elles tournent avec le solide.
Pour dériver le moment cinétique exprimé dans une base mobile (formule de dérivation vectorielle) :
On choisit de sorte que la matrice d'inertie y soit constante (base liée au solide, ou base dans laquelle le solide est de révolution autour d'un axe fixe de ).
Les équations d'Euler ne figurent pas au programme ; elles ne servent qu'au complément des exercices résolus. Si est liée à et principale d'inertie en , de moments principaux , , , et si , la dérivation en base mobile donne
Le torseur dynamique d'un ensemble par rapport à est la somme des torseurs dynamiques des solides qui le composent, exprimés au même point :
3.2 Principe fondamental de la dynamique
Le principe fondamental de la dynamique n'est pas une formule mais une égalité entre deux torseurs, et c'est ce qui en fait un outil : une seule écriture contient les six équations scalaires du problème — trois pour la résultante, trois pour le moment.
Le référentiel doit être galiléen, et cela ne va pas de soi : un repère lié à la Terre ne l'est qu'approximativement. On l'admet en CPGE, mais l'hypothèse est explicite, et elle tombe dès qu'on étudie un mouvement à grande échelle ou de longue durée. Un véhicule qui accélère, un chariot qui freine ne sont pas galiléens : on écrit le principe dans le repère du sol, jamais dans le leur.
Il existe des référentiels, dits galiléens, tels que, pour tout système matériel (un solide ou un ensemble de solides) en mouvement par rapport à l'un d'eux, , le torseur dynamique de est égal au torseur des actions mécaniques extérieures agissant sur :
En tout point , cette égalité torsorielle équivaut à deux équations vectorielles (six équations scalaires) :
Si et sont deux systèmes disjoints, , en dynamique comme en statique. En effet, le principe appliqué à , à et à donne trois égalités ; les torseurs dynamiques s'additionnent, et les actions extérieures à aussi : il reste . C'est ce qui justifie qu'on ignore les actions intérieures à un ensemble isolé : elles s'annulent deux à deux.
Pour un solide en rotation autour d'un axe fixe dans , de moment d'inertie par rapport à cet axe :
C'est la projection du théorème du moment dynamique en sur l'axe (, avec ). Si le solide est guidé par une liaison pivot parfaite d'axe , cette liaison n'apparaît pas dans l'équation : ses cinq inconnues ont un moment nul sur l'axe.
Au contact ponctuel en , l'action ( normale, tangentielle) vérifie : en adhérence (), ; en glissement, est opposée à la vitesse de glissement et . Géométriquement, reste dans le cône d'adhérence d'axe la normale et de demi-angle , avec , et s'appuie sur son bord en glissement.
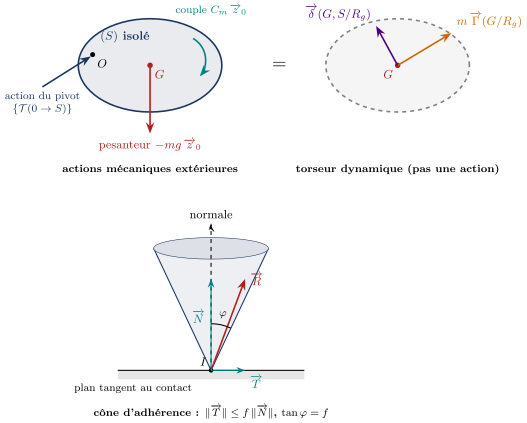
torseur dynamique de l'autre (ce n'est pas une force, il ne figure jamais au bilan). En bas, le cône d'adhérence de Coulomb, de demi-angle () autour de la normale.</div>
3.3 Méthodologie d'application du principe fondamental de la dynamique
- Mouvement imposé : les paramètres du mouvement et leurs dérivées sont connus (loi de commande, cahier des charges). Le principe donne des équations algébriques dont les inconnues sont des actions mécaniques : couple ou effort moteur, actions de liaison, condition de basculement ou d'adhérence.
- Efforts extérieurs connus : le principe donne les équations différentielles du mouvement. On les établit, on les linéarise au besoin autour d'un point de fonctionnement ; on ne les résout pas, sauf quand la solution est connue (systèmes d'ordre 1 ou 2 soumis à un échelon), ou numériquement (schéma d'Euler explicite). La résolution analytique d'équations différentielles n'est pas au programme.
Le graphe de structure d'un mécanisme a pour sommets les classes d'équivalence cinématique (le bâti , les solides , , …) et pour arcs les liaisons qui les relient ; on y ajoute les actions mécaniques extérieures connues (pesanteur, actionneurs). Une frontière d'isolement tracée sur ce graphe montre d'un coup d'œil les actions extérieures à l'ensemble isolé : ce sont les arcs qu'elle coupe.
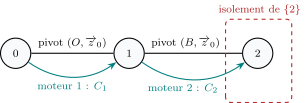
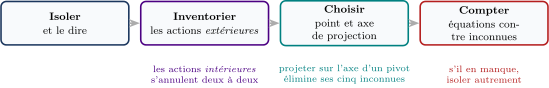
Méthode : Appliquer le PFD sans se noyer dans les inconnues
- Tracer le graphe de structure et repérer ce que l'on cherche : une action (mouvement imposé) ou une loi de mouvement (efforts connus).
- Isoler un solide ou un ensemble de solides, et le dire ; préciser le référentiel galiléen. Dans une chaîne ouverte, on commence par le bout de la chaîne, qui a le moins d'inconnues.
- Inventorier les actions extérieures — et seulement elles : les actions intérieures à l'ensemble isolé s'annulent deux à deux (actions réciproques).
- Calculer le torseur dynamique en un point judicieusement choisi : , un point fixe, ou le point où se concentrent les inconnues dont on ne veut pas, par transport.
- Choisir les équations : le point de réduction et l'axe de projection éliminent les inconnues non désirées. Projeter le théorème du moment dynamique sur l'axe d'une liaison pivot, en un point de cet axe, élimine d'un coup les cinq inconnues de la liaison (théorème du moment dynamique sur un axe fixe).
- Compter : autant d'équations utiles que d'inconnues cherchées, sans quoi il faut isoler autrement ou un autre ensemble.
- Conclure : comparer le résultat au cahier des charges (écart, marge), vérifier l'homogénéité, un ordre de grandeur et un cas limite, et dire les limites du modèle.
Le choix du point et de l'axe n'est pas cosmétique : bien fait, il remplace un système de six équations par une seule.
Une équation du mouvement non linéaire se simplifie au voisinage d'un point de fonctionnement (où ) : en posant , on garde le premier ordre, . Le signe de dit si un petit écart s'amortit ou s'amplifie, et en donne le temps caractéristique.
3.4 Synthèse du chapitre
- Le torseur dynamique a pour résultante ; son moment se calcule en ou en un point fixe par dérivation du moment cinétique, ailleurs par transport ().
- En translation, mais en un point hors de la droite d'accélération de .
- En rotation autour d'un axe fixe, la composante axiale du moment dynamique vaut ; les composantes perpendiculaires viennent des produits d'inertie et chargent les paliers.
- Le torseur dynamique d'un ensemble est la somme des torseurs de ses solides, au même point ; les actions intérieures s'annulent deux à deux.
- Méthode : graphe de structure, isolement, bilan des actions extérieures, choix du point et de l'axe, comptage, conclusion sur le cahier des charges.
- Mouvement imposé : des équations algébriques donnent les actions. Efforts connus : des équations différentielles du mouvement, linéarisées si besoin, résolues seulement par les solutions connues ou numériquement.
3.5 Travaux dirigés
Exercice 1 — Barrière de péage à ouverture rapide : couple moteur et efforts dans les paliers
Une barrière de péage autoroutier doit s'ouvrir vite pour ne pas ralentir le flux. Sa lisse en aluminium, de longueur et de masse , est assimilée à une tige homogène. Elle est fixée par une extrémité à l'arbre de sortie d'un motoréducteur, d'axe horizontal. Le repère , lié au coffret, est galiléen, vertical ascendant. La lisse est portée par , et mesure son ouverture ; . Son moment d'inertie par rapport à l'axe est donné : ; l'inertie de l'arbre et du rotor est négligée. Le motoréducteur exerce sur l'arbre un couple .
Cahier des charges. Ouverture de à en ; couple maximal disponible en sortie du motoréducteur : . La loi de vitesse est un trapèze : accélération constante pendant , vitesse constante pendant , décélération constante pendant .
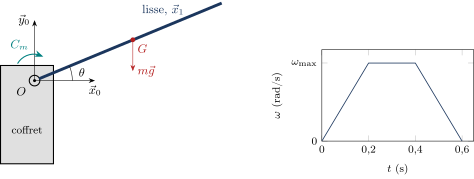
1) Exprimer et l'accélération angulaire de la première phase en fonction de ; valeurs numériques.
2) On isole {lisse + arbre}. Faire le bilan des actions extérieures. Montrer qu'une seule équation scalaire donne sans faire intervenir aucune inconnue de la liaison pivot, et l'écrire. Calculer au démarrage, à la fin de la phase d'accélération et au début de la phase de décélération. L'exigence de couple est-elle respectée ?
3) Proposer et chiffrer deux remèdes : a) un ressort d'équilibrage qui compense exactement le couple de pesanteur dans toute position ; b) une ouverture plus lente : quelle durée minimale ? Lequel respecte le cahier des charges ?
4) Par le théorème de la résultante dynamique, calculer l'effort exercé par le pivot sur la lisse au démarrage et à la fin de la phase d'accélération. Comparer au poids de la lisse.
5) Vision 3D. L'arbre est guidé par deux roulements, modélisés par une liaison rotule en et une liaison linéaire annulaire en , situés derrière le plan de la lisse : , , la lisse étant dans le plan . On note le milieu de . Dans la base , la matrice d'inertie de la lisse en a pour produits donnés et . Calculer ; vérifier le résultat par transport depuis . En déduire les efforts radiaux des deux roulements au démarrage, et commenter.
Démonstration (Corrigé)
La stratégie. Le mouvement est imposé : est connu, donc et . Les inconnues sont des actions : le couple moteur et les cinq inconnues du pivot. On choisit l'équation qui isole l'inconnue voulue : le moment sur l'axe du pivot pour le couple, la résultante pour l'effort du pivot, le moment en un point de l'axe, mais perpendiculairement à lui, pour les roulements.
1) La loi de mouvement. L'aire sous le trapèze est l'angle parcouru : , d'où
L'accélération varie comme : ouvrir deux fois plus vite demande quatre fois plus d'accélération.
2) Une équation, une inconnue. Bilan des actions extérieures à {lisse + arbre} : la pesanteur, glisseur en () ; le couple moteur , exercé par le stator lié au coffret ; l'action du pivot, cinq inconnues (trois composantes de résultante et deux de moment perpendiculaires à ). En , point de l'axe, le moment de l'action du pivot sur est nul : la résultante passe par et le pivot parfait ne transmet aucun moment sur son axe. On projette donc le théorème du moment dynamique en sur : c'est le théorème du moment dynamique sur un axe fixe. Le moment de la pesanteur vaut , et ( est fixe, ) :
Le terme d'inertie vaut , le terme de pesanteur au plus . Au démarrage () : . En fin d'accélération, : . Au début de la décélération, et : ; le couple est négatif, le moteur freine la lisse. Le cahier des charges n'est pas respecté : dépassent de les disponibles, et c'est l'inertie, non le poids, qui en est la cause (265 contre 66).
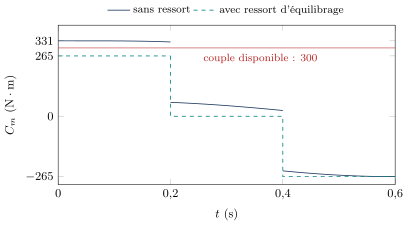
3) Deux remèdes. a) Si un ressort fournit à chaque instant , le moteur ne fournit plus que le terme d'inertie : , conforme, avec une marge de . b) Sans ressort, il faut , soit : la barrière s'ouvrirait en , ce qui ne respecte pas l'exigence de . Le ressort est la bonne solution, et c'est celle des constructeurs : il soulage le moteur du poids dans toutes les positions, l'inertie restant à sa charge.
4) L'effort du pivot : la dynamique domine. Le théorème de la résultante dynamique donne l'action du pivot : , avec (accélérations tangentielle et normale d'un point en mouvement circulaire). Au démarrage, , : , soit . En fin d'accélération, la composante tangentielle et la composante normale (dirigée vers ) s'ajoutent au poids : . Le pivot porte quatre fois le poids de la lisse () : dimensionner les paliers sur la statique serait une erreur d'un facteur 4.
5) Le porte-à-faux : le moment dynamique hors de l'axe. est un point de l'axe, fixe dans et lié à la lisse, donc , avec . On dérive dans par la formule de la base mobile, :
Vérification par transport. avec et . La partie perpendiculaire à l'axe vient de , et : les deux calculs coïncident. La composante axiale est la même en tout point de l'axe ; les composantes perpendiculaires, elles, dépendent du point, parce que a une composante sur l'axe.
Les roulements au démarrage (, ) : . Les deux efforts radiaux sont verticaux, et (la résultante n'a pas de composante sur et ). Théorème de la résultante : . Théorème du moment dynamique en sur , avec , et le moment du poids :
d'où et : le roulement proche de la lisse porte une fois et demie l'effort total, l'autre tire vers le bas. C'est l'effet de levier du porte-à-faux, que le seul théorème de la résultante ne voit pas.
Ce que l'exercice installe. En rotation autour d'un axe fixe, projeter le moment dynamique sur l'axe du pivot élimine les cinq inconnues de la liaison et donne directement le couple moteur ; la composante axiale de ne dépend pas du point de l'axe, les composantes perpendiculaires si, et ce sont elles qui chargent les paliers. Et un réflexe de concepteur : en mouvement rapide, l'inertie domine le poids, et c'est elle qui dimensionne moteur et roulements.
La suite du cours est sur Adloun
Le chapitre en entier, formules et figures comprises, avec le tuteur, les fiches, les QCM et les exercices.
Lire la suite du coursEn accès libre, sans inscription.