Dynamique des Solides et Principe Fondamental de la Dynamique (PFD 3D)
Cours complet · sciences industrielles (PSI), chapitre 3 · CPGE PSI (2e année)
Travailler ce chapitre sur Adloun
3.1 Torseur dynamique d'un solide
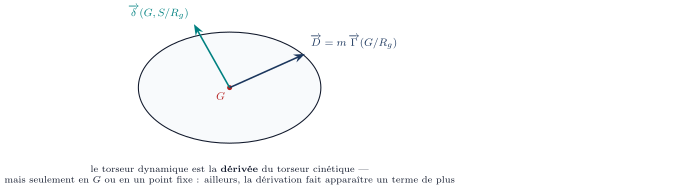
Pour un solide indéformable de masse , de centre d'inertie , en mouvement par rapport à un repère galiléen , le torseur dynamique est défini en tout point par :
- est la résultante dynamique (quantité d'accélération).
- est le moment dynamique du solide par rapport à au point .
Le moment dynamique en un point quelconque se déduit du moment cinétique par dérivation temporelle :
Cas particuliers fondamentaux :
- Au centre d'inertie () :
- En un point fixe dans () :
Pour dériver le moment cinétique exprimé dans la base mobile liée au solide :
Si est liée à (base principale en ) : est constante dans , d'où les équations d'Euler :
où .
3.2 Principe Fondamental de la Dynamique (PFD)
Le principe fondamental de la dynamique n'est pas une formule mais une égalité entre deux torseurs, et c'est ce qui en fait un outil : une seule écriture contient les six équations scalaires du problème — trois pour la résultante, trois pour le moment.
Le référentiel doit être galiléen, et cela ne va pas de soi : un repère lié à la Terre ne l'est qu'approximativement. On l'admet en CPGE, mais l'hypothèse est explicite, et elle tombe dès qu'on étudie un mouvement à grande échelle ou de longue durée.
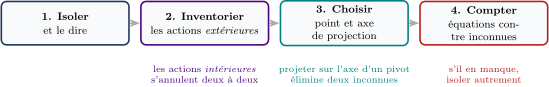
Méthode : Appliquer le PFD sans se noyer dans les inconnues
- Isoler : choisir le système, et le dire. Toute la suite en dépend.
- Inventorier les actions extérieures — et seulement elles : les actions intérieures à l'ensemble isolé s'annulent deux à deux et ne doivent pas figurer au bilan.
- Choisir le point de réduction et l'axe de projection de façon à éliminer les inconnues dont on ne veut pas. Projeter l'équation de moment sur l'axe d'un pivot élimine d'un coup les deux composantes de moment que la liaison transmet.
- Compter : autant d'équations utiles que d'inconnues cherchées, sans quoi il faut isoler autrement.
Le choix du point et de l'axe n'est pas cosmétique : bien fait, il remplace un système de six équations par une seule.
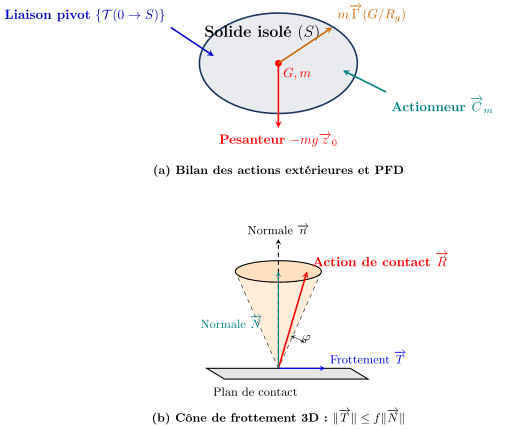
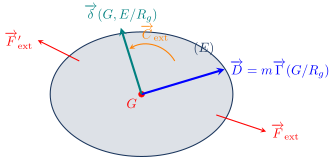
Soit un système matériel en mouvement par rapport à un référentiel galiléen . Le torseur dynamique de est égal au torseur des actions mécaniques extérieures agissant sur :
En tout point , cette égalité torsorielle équivaut à deux équations vectorielles (6 équations scalaires) :
3.3 Méthodologie d'application du PFD en CPGE
Méthode : Démarche systématique pour résoudre un problème de dynamique 3D
- Définir précisément le système isolé (solide seul ou sous-ensemble).
- Préciser le référentiel galiléen d'étude et paramétrer les repères intermédiaires.
- Bilan des actions mécaniques extérieures (pesanteur, liaisons, actionneurs, frottements).
- Calculer le torseur dynamique en un point judicieusement choisi ( ou point fixe d'une liaison pivot).
- Projeter le PFD sur les axes judicieux afin d'éliminer les inconnues de liaison hyperstatiques ou non désirées (théorème de l'axe de rotation pour une liaison pivot).
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>3.4 Exercices résolus
Exercice 3.1 : Pendule simple pesant
Retrouver l'équation du mouvement d'un pendule simple (masse ponctuelle au bout d'une tige sans masse de longueur ) articulé en sous l'action de la gravité .
Démonstration
Système isolé : la masse . Point fixe : . Moment cinétique en : . Bilan des actions en : . La réaction en a un moment nul en . Théorème du moment dynamique projeté sur : .
Exercice 3.2 : Disque entraîné par un couple moteur
Un disque de masse , rayon , en liaison pivot parfaite d'axe avec le bâti, est soumis à un couple moteur constant et à un couple de frottement visqueux . Établir la loi de vitesse .
Démonstration
Moment d'inertie : . Théorème du moment dynamique selon : . Pour , la solution est avec .
Exercice 3.3 : Roulement sans glissement d'un cylindre sur plan incliné
Un cylindre plein de masse , rayon , descend un plan incliné d'un angle en roulant sans glisser en . Calculer l'accélération du centre et la condition de non-glissement.
Démonstration
Théorème de la résultante selon la pente : . Théorème du moment dynamique en selon : avec . Condition de roulement sans glissement en : . D'où . En injectant : . L'effort tangentiel est et normal . Condition de non-glissement de Coulomb : .
Exercice 3.4 : Chute d'une barre s'appuyant sur deux parois lisses
Une échelle de masse , longueur , glisse sans frottement contre un mur vertical en et sur un sol horizontal en . Établir l'équation différentielle en fonction de l'angle avec l'horizontale.
Démonstration
. Attention : le point d'intersection des normales aux contacts est le CIR, c'est-à-dire un point géométrique mobile. Il n'est ni , ni un point fixe de : le théorème « Calcul pratique du moment dynamique » de ce chapitre interdit d'y écrire . On passe donc par , ou par l'énergie. Les deux contacts étant sans frottement, l'énergie mécanique se conserve. Avec et :
On reconnaît . En dérivant :
sans aucun terme supplémentaire.
Exercice 3.5 : Réactions dynamiques sur les paliers d'un arbre à balourd
Un arbre cylindrique supporte une masse ponctuelle excentrée à la distance de l'axe, à mi-distance entre deux paliers et séparés de . Il tourne à vitesse constante. Calculer les réactions dynamiques sur les paliers.
Démonstration
Accélération du centre de masse : . Théorème de la résultante dynamique : . Par symétrie, la charge dynamique tournante se répartit équitablement : .
Exercice 3.6 : Véhicule en phase de freinage d'urgence
Un véhicule de masse , d'empattement , avec son centre d'inertie à une hauteur au-dessus du sol et à distance de l'essieu avant, freine avec une décélération . Déterminer le transfert de charge entre essieu arrière et essieu avant.
Démonstration
Théorème de la résultante selon (vertical) : . Théorème du moment dynamique en projeté selon : . Comme , on a : . Le terme représente le transfert de charge vers l'avant proportionnel à la décélération.
Exercice 3.7 : Moment d'Euler d'un gyroscope spatial
Un rotor à symétrie de révolution () tourne à vitesse propre constante autour de tout en subissant une vitesse de lacet . Calculer le moment dynamique en son centre de gravité .
Démonstration
. La dérivation en base mobile s'écrit : le premier terme n'est pas nul en général, mais le terme prépondérant est le terme gyroscopique. D'où l'approximation : .
Exercice 3.8 : Corde enroulée sur un cabestan
Établir l'équation d'équilibre dynamique d'un câble frottant sur un cylindre avec un coefficient de frottement (loi d'Eytelwein ).
Démonstration
Sur un élément angulaire : et . .
Exercice 3.9 : Basculement d'un chariot élévateur
Un chariot élévateur soulève une charge de masse à une distance de l'essieu avant. La masse du chariot est , son centre de gravité est à distance derrière l'essieu avant. Trouver la charge maximale avant basculement statique et dynamique.
Démonstration
Le basculement a lieu lorsque la réaction sur l'essieu arrière s'annule : . Moment en l'essieu avant : . En cas de freinage avec décélération , le terme d'inertie s'ajoute, réduisant la charge admissible.
Exercice 3.10 : Décollage d'une bille sur une piste circulaire
Une bille ponctuelle de masse glisse sans frottement depuis le sommet d'une sphère de rayon . À quel angle par rapport à la verticale la bille quitte-t-elle la sphère ?
Démonstration
PFD en coordonnées intrinsèques : . Par conservation de l'énergie mécanique : . D'où . Le décollage a lieu pour .
3.5 Problèmes de concours résolus
Problème 3.1 : Dynamique de commande d'un axe d'antenne radar (Concours Mines-Ponts)
Une antenne parabolique de masse , de moment d'inertie , est orientée en site par un motoréducteur à courant continu via un réducteur de rapport et de rendement . L'action du vent crée un couple perturbateur résistant (il s'oppose au pointage).
- Écrire le PFD appliqué à l'antenne autour de son axe de rotation.
- Établir l'équation différentielle reliant la vitesse moteur , la tension d'induit et la perturbation .
- Déterminer le couple moteur nécessaire pour maintenir une accélération de pointage face à un vent extrême .
Démonstration
- . Le signe de est négatif : le vent est un couple résistant, comme le confirme la question 3.
- Avec et l'équation électrique , on obtient : .
- . Couple moteur : .
Problème 3.2 : Dynamique d'un simulateur de vol 6 axes (Concours Centrale-Supélec)
Une plate-forme de Stewart à 6 vérins hydrauliques entraîne une cabine de masse .
- Exprimer le torseur dynamique global de la cabine en son centre de masse lors d'une manœuvre combinant accélération de translation et accélération angulaire .
- Formuler le système matriciel reliant les 6 efforts des vérins au torseur dynamique.
- Établir la condition d'inversibilité de la matrice jacobienne pour garantir la commandabilité sans singularité.
Démonstration
- .
- Le PFD donne : et . Sous forme matricielle : , où est la matrice jacobienne géométrique 6x6.
- Les singularités correspondent à , configuration où la plate-forme perd des degrés de liberté ou ne peut plus équilibrer certains efforts extérieurs.
Problème 3.3 : Dynamique d'un système de boggie ferroviaire (Concours CCINP)
On étudie le mouvement de lacet d'un essieu ferroviaire conique roulant sur deux rails.
- Exprimer la cinématique de contact roue-rail et les vitesses de glissement en fonction du déplacement latéral et de l'angle de lacet .
- Modéliser les forces de pseudo-glissement de Kalker : et .
- Écrire les équations couplées du PFD en translation latérale et rotation de lacet, et déterminer la vitesse critique de Klingel au-delà de laquelle le mouvement devient instable.
Démonstration
- La conicité des roues produit une différence de rayon de roulement , d'où une vitesse de glissement longitudinal .
- Les forces de contact de Kalker s'opposent au glissement.
- Le système différentiel couplé et admet une solution oscillatoire harmonique de pulsation . Si l'amortissement s'annule, l'essieu entre en lacet auto-oscillant dangereux.
Problème 3.4 : Freinage et antiblocage ABS d'un train d'atterrissage (Concours Banque PT)
Lors de l'atterrissage d'un avion de ligne à , une roue de moment d'inertie est freinée par un couple hydraulique .
- Écrire l'équation dynamique de rotation de la roue sous l'action du couple de freinage et du couple d'adhérence pneumatique-piste .
- Analyser la courbe de frottement de Pacejka en fonction du taux de glissement .
- Montrer que pour , le système devient instable (blocage de roue), et expliquer la régulation par servovalve ABS.
Démonstration
- .
- Pour , (zone stable). Pour , (zone instable avec effondrement de l'adhérence).
- Dès que devient trop fortement négatif, le calculateur ABS relâche la pression de freinage pour ramener dans la zone optimale avant de réappliquer la pression.
Problème 3.5 : Dynamique non-linéaire du gyrogroupe d'inertie (Concours X / ENS)
On étudie la toupie asymétrique libre () en rotation dans l'espace sans couple extérieur (effet Dzhanibekov / théorème de la raquette de tennis).
- Écrire les équations d'Euler du solide libre :
- Linéariser ces équations autour d'une rotation stationnaire pure selon le premier axe principal (). Conclure sur sa stabilité.
- Linéariser autour d'une rotation selon le deuxième axe intermédiaire (). Démontrer mathématiquement l'instabilité de l'axe intermédiaire.
Démonstration
- Les équations d'Euler découlent de .
- Autour de () : . Comme , le coefficient . L'équation est de type oscillateur harmonique stable : .
- Autour de () : . La solution est exponentielle croissante (), ce qui prouve formellement l'instabilité de la rotation autour de l'axe d'inertie intermédiaire (retournement spontané de Dzhanibekov).