électronique (PSI) · Chapitre 1 · Exercice de TD
Capteur de cliquetis d'un moteur : du diagramme de Bode à l'équation différentielle
Stabilité des systèmes linéaires · B. Stabilité · niveau 3 (difficile)
Énoncé
Un moteur à essence « cogne » (cliquetis) quand le mélange s'enflamme trop tôt : le bloc vibre alors autour de . Un capteur piézoélectrique vissé sur le bloc, suivi d'un filtre, délivre une tension à partir de la tension brute . On a relevé le diagramme de Bode en gain du filtre :
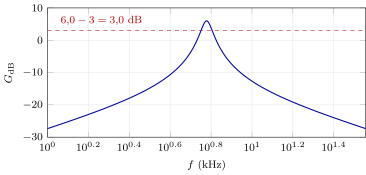
On y lit : un maximum de à , des fréquences de coupure à de et , des asymptotes de pentes et par décade. La phase (non représentée) vaut à .
1) Justifier que et déterminer , et .
2) En déduire , puis l'équation différentielle reliant à .
3) Le système est-il stable ? Que vaut la réponse permanente à un échelon de ?
4) Un « coup » bref excite le filtre, qui oscille ensuite librement. Décrire ce régime libre : pseudo-fréquence, constante de temps de l'enveloppe, durée pour que l'enveloppe tombe à , nombre de pseudo-périodes pendant cette durée. Le moteur a quatre cylindres, quatre temps, et tourne à : le filtre a-t-il fini de « sonner » quand arrive la combustion suivante ?
Corrigé
La stratégie. Reconnaître un passe-bande du deuxième ordre sur ses asymptotes ; transposer en remontant la chaîne ; lire le régime libre sur la forme canonique.
1) Identification. Deux asymptotes de pentes puis par décade, un maximum où la phase s'annule : c'est la signature d'un passe-bande d'ordre 2. Le gain maximal donne ; . La bande passante à d'un tel filtre vaut : , donc . Le filtre est sélectif : il ne retient que la vibration de cliquetis.
2) Remonter vers l'équation. On multiplie numérateur et dénominateur par : On écrit et l'on rend à chaque sa dérivée : Le second membre est une dérivée de l'entrée : un signal constant ne passe pas.
3) Stabilité et échelon. Les coefficients , , sont strictement positifs : stable. Pour un échelon, après le front : la sortie suit le régime libre et tend vers . C'est cohérent avec : un passe-bande ne transmet pas le continu (le capteur ignore la dilatation lente du bloc).
4) Le filtre qui sonne. Le facteur d'amortissement vaut : pseudo-périodique, la pseudo-pulsation se confond avec ; le filtre sonne à . L'enveloppe décroît en avec Elle tombe à au bout de , soit pseudo-périodes : le nombre d'oscillations visibles est de l'ordre de , ce qui donne une lecture directe du facteur de qualité.
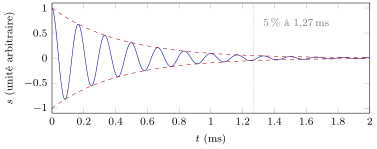
À , un moteur quatre temps à quatre cylindres réalise deux combustions par tour, soit par seconde : une toutes les . Le filtre a fini de sonner (en ) bien avant la combustion suivante : chaque cliquetis est attribué au bon cylindre. Cas limite : un filtre bien plus sélectif () sonnerait et mélangerait deux combustions ; sélectivité et rapidité s'opposent, puisque .
Ce que l'exercice installe. La transposition marche dans les deux sens : du Bode mesuré à , puis à l'équation différentielle. Le dénominateur d'un passe-bande est celui d'un deuxième ordre : sa stabilité se lit sur les signes, sa durée de « sonnerie » sur . Le produit (bande passante) (durée de réponse) est fixé : .
Exercices semblables
- Le circuit RLC du TP : ce que l'oscillogramme dit de la bobine corrigé
- Six dénominateurs, un seul critère corrigé
- Régulation de vitesse : un double pôle ne se déstabilise pas, mais il dépasse corrigé
- Le meilleur amortissement, par simulation corrigé
- Problème : le filtre de Sallen-Key d'une carte d'acquisition, ou pourquoi un deuxième ordre est stable si ses trois coefficients sont de même signe corrigé