électronique (PSI) · Chapitre 1 · Exercice de TD
Le meilleur amortissement, par simulation
Stabilité des systèmes linéaires · D. Capacité numérique · niveau 3 (difficile)
Énoncé
On veut vérifier numériquement que le temps de réponse à d'un système du deuxième ordre est minimal pour un amortissement voisin de . On travaille en temps réduit : la réponse à un échelon unité vérifie , avec .
1) Écrire cette équation comme un système de deux équations du premier ordre pour le vecteur avec , puis le schéma d'Euler explicite de pas .
2) Compléter le script suivant, qui renvoie le temps de réponse réduit :
def t5(xi, h=1e-3, umax=30):
    y, v, u, dernier = 0.0, 0.0, 0.0, 0.0
    while u < umax:
        y, v = ..., ...
        u = u + h
        if abs(y - 1) > 0.05:
            dernier = u
    return dernier
3) Le script donne ; ; ; ; pour ; ; ; ; . Interpréter le saut entre et , en calculant le dépassement pour ces deux valeurs. Conclure sur le réglage recherché en pratique.
Corrigé
La stratégie. Ramener l'ordre 2 à deux équations d'ordre 1, avancer pas à pas, et noter le dernier instant où la sortie est hors de la bande : c'est la définition même de .
1) Système d'ordre 1 et schéma d'Euler. Avec : et . Le schéma d'Euler explicite remplace chaque dérivée par un taux d'accroissement sur un pas :
2) Le script. La ligne manquante est
y, v = y + h*v, v + h*(1 - y - 2*xi*v)L'affectation simultanée est essentielle : les deux nouvelles valeurs sont calculées avec les anciennes et , comme le veut le schéma. Avec (un millième de ), l'erreur d'Euler est négligeable devant les écarts étudiés ; on peut le vérifier en divisant par , les résultats ne changent pas au centième.
3) Le saut, et le réglage optimal. Le dépassement vaut (un rien au-dessus), et . Pour , le premier maximum sort de la bande : la sortie n'y entre définitivement qu'après le premier minimum qui suit, d'où . Pour , le premier maximum reste dans la bande : la sortie y entre dès sa première montée, à . Le temps de réponse est donc une fonction discontinue de ; il est minimal juste au-dessus de la valeur où le dépassement vaut exactement .
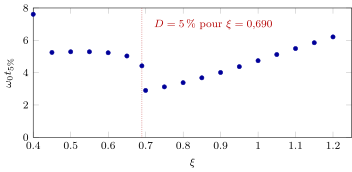
En pratique, on vise : , soit près de deux fois plus rapide que le régime critique (), au prix d'un dépassement de moins de . Au-delà de , la réponse devient d'autant plus lente que est grand.
Ce que l'exercice installe. Simuler un deuxième ordre, c'est l'écrire comme deux équations d'ordre 1 et avancer par Euler. Le temps de réponse à se mesure comme il se définit (dernier instant hors bande) ; sa discontinuité explique la valeur « magique » , à peine au-dessus de celle qui donne de dépassement.
Exercices semblables
- Le circuit RLC du TP : ce que l'oscillogramme dit de la bobine corrigé
- Six dénominateurs, un seul critère corrigé
- Capteur de cliquetis d'un moteur : du diagramme de Bode à l'équation différentielle corrigé
- Régulation de vitesse : un double pôle ne se déstabilise pas, mais il dépasse corrigé
- Problème : le filtre de Sallen-Key d'une carte d'acquisition, ou pourquoi un deuxième ordre est stable si ses trois coefficients sont de même signe corrigé