électronique (PSI) · Chapitre 1 · Exercice de TD
Régulation de vitesse : un double pôle ne se déstabilise pas, mais il dépasse
Stabilité des systèmes linéaires · C. Système bouclé · niveau 3 (difficile)
Énoncé
La vitesse d'un moteur de convoyeur est régulée. Le moteur, de constante de temps mécanique , est alimenté par un variateur dont la commande est filtrée avec une constante de temps ; un correcteur proportionnel de gain amplifie l'écart entre la consigne et la mesure, supposée parfaite (retour unitaire). Toutes les grandeurs sont exprimées dans la même unité.
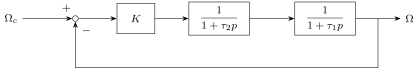
1) Établir la fonction de transfert en boucle fermée et son dénominateur. Montrer que le système bouclé est stable quel que soit .
2) Exprimer et en fonction de , , . Pour quelles valeurs de la réponse à un échelon de consigne est-elle sans dépassement ?
3) Le cahier des charges exige un dépassement d'au plus . Quelle est la valeur maximale de ?
4) Il exige aussi une erreur statique (écart relatif permanent entre consigne et vitesse) d'au plus . Quelle valeur minimale de cela impose-t-il ? Conclure. Que vaut alors le dépassement ?
5) Montrer que la partie réelle des pôles ne dépend pas de dès qu'ils sont complexes. Qu'en déduire sur la durée du régime transitoire quand on augmente ?
Corrigé
La stratégie. Écrire avec produit de la chaîne directe ; lire la stabilité sur les signes du dénominateur ; traduire les deux exigences en deux inégalités sur .
1) Boucle fermée. La chaîne directe vaut ; avec un retour unitaire, Les coefficients , et sont strictement positifs pour tout , donc pour tout gain positif : le système bouclé est toujours stable. Le titre l'annonce : on ne déstabilise pas un système à deux pôles réels négatifs par un simple gain positif ; il faudrait au moins un troisième pôle (un retard, un capteur lent supplémentaire), ce qui dépasse l'ordre 2.
2) Pulsation propre et amortissement. En divisant par : Numériquement, et : . Pas de dépassement si , soit : .
3) Exigence de dépassement. demande :
4) Exigence de précision, et le conflit. Le gain statique en boucle fermée vaut : l'erreur statique relative est . exige , . Les deux exigences sont incompatibles : et . À , et ; à , l'erreur statique vaut . Un correcteur proportionnel ne suffit pas : il faut un correcteur plus élaboré (avec une action intégrale), ce que l'on étudie en sciences industrielles.
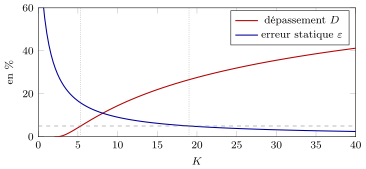
5) Les pôles complexes ont une partie réelle fixe. Pour , les pôles valent avec indépendant de (c'est aussi de la somme des pôles, , qui ne contient pas ). Augmenter augmente la pseudo-pulsation (de à entre et ) mais pas la vitesse d'amortissement de l'enveloppe, toujours en : le système oscille plus vite, plus fort, sans se calmer plus tôt.
Ce que l'exercice installe. Le bouclage déplace les pôles : ici il les rend complexes sans jamais les faire passer à droite. Les deux exigences classiques, précision (gain élevé) et amortissement (gain modéré), se traduisent en deux inégalités sur dont l'intersection peut être vide : c'est le dilemme stabilité-précision.
Exercices semblables
- Le circuit RLC du TP : ce que l'oscillogramme dit de la bobine corrigé
- Six dénominateurs, un seul critère corrigé
- Capteur de cliquetis d'un moteur : du diagramme de Bode à l'équation différentielle corrigé
- Le meilleur amortissement, par simulation corrigé
- Problème : le filtre de Sallen-Key d'une carte d'acquisition, ou pourquoi un deuxième ordre est stable si ses trois coefficients sont de même signe corrigé