électronique (PSI) · Chapitre 1 · Exercice de TD
Six dénominateurs, un seul critère
Stabilité des systèmes linéaires · B. Stabilité · niveau 2
Énoncé
On donne les dénominateurs de six fonctions de transfert :
(a) ; (b) ; (c) ; (d) ; (e) ; (f) .
1) Sans calculer les pôles, dire pour chacun si le système est stable, instable ou marginalement stable.
2) Calculer ensuite les pôles et vérifier. Écrire, pour (b) et (e), l'allure du régime libre.
3) Le cas (f) correspond à l'équation . Que vaut sa réponse à un échelon ? Pourquoi dit-on qu'un tel système « intègre » ?
Corrigé
La stratégie. Le critère : à l'ordre 1 ou 2, stable si et seulement si tous les coefficients , , () sont non nuls et de même signe. Un coefficient nul signale un pôle nul ou deux pôles imaginaires purs ; des signes mêlés, au moins un pôle à partie réelle positive.
1) Lecture des signes.
- (a) , : même signe, stable.
- (b) , , : signes mêlés, instable.
- (c) : coefficient manquant, marginalement stable (le terme d'amortissement est absent).
- (d) , , : tous négatifs, donc tous de même signe : stable (on multiplie par sans changer les pôles).
- (e) , , : signes mêlés, instable.
- (f) : coefficient manquant, marginalement stable.
2) Vérification par les pôles.
- (a) .
- (b) , discriminant réduit : . Régime libre : une oscillation dont l'amplitude croît comme .
- (c) : régime libre , oscillation entretenue, ni amortie ni amplifiée.
- (d) : et , réels négatifs.
- (e) , : et . Régime libre : divergence monotone, sans oscillation ; un seul pôle positif suffit.
- (f) : et .
Les pôles placés dans le plan complexe confirment la lecture : stables à gauche de l'axe imaginaire, instables à droite, marginaux dessus.
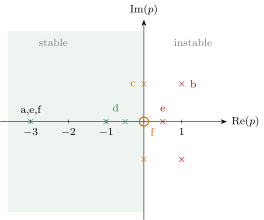
(Échelle : une graduation pour deux unités sur l'axe imaginaire ; les pôles de (b) et (c) sont dessinés à .)
3) Le cas du pôle nul. Pour constant, . En posant : , donc et aux temps longs. La sortie croît sans limite à entrée bornée, alors que le régime libre, lui, reste borné (il tend vers une constante, pas vers zéro). C'est un intégrateur (pôle ) associé à un premier ordre : la sortie est l'intégrale d'une grandeur qui, elle, se stabilise. Exemple : la position angulaire d'un moteur commandé en tension.
Ce que l'exercice installe. Le critère des signes se lit en trois secondes ; il exige des coefficients strictement de même signe, et un coefficient nul n'est jamais anodin (oscillateur idéal, ou intégrateur). Un seul pôle à partie réelle positive suffit à rendre un système instable ; un signe global négatif ne change rien.
Exercices semblables
- Sonde de température d'un four de recuit : trois écritures d'un premier ordre corrigé
- Le circuit RLC du TP : ce que l'oscillogramme dit de la bobine corrigé
- Capteur de cliquetis d'un moteur : du diagramme de Bode à l'équation différentielle corrigé
- Régulation de vitesse : un double pôle ne se déstabilise pas, mais il dépasse corrigé
- Problème : le filtre de Sallen-Key d'une carte d'acquisition, ou pourquoi un deuxième ordre est stable si ses trois coefficients sont de même signe corrigé