Calcul différentiel et intégral
Cours complet · mathématiques appliquées (ECG 1re année), chapitre 8 · prépa ECG, 1re année
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
Ce chapitre met en place les méthodes courantes de travail sur les fonctions : dériver, reconnaître une convexité, résoudre une équation différentielle, intégrer. C'est le chapitre le plus outillé du semestre, et le plus directement utile en économie — la convexité d'une fonction de coût, l'équilibre d'un modèle dynamique et le calcul d'un surplus en sortent tous.
Comme au chapitre sur les fonctions, aucune démonstration concernant les résultats de ce chapitre n'est exigible, et tous les résultats sur la convexité sont admis. Ce qui compte : les énoncer avec leurs hypothèses et savoir s'en servir.
8.1 Dérivation
Soit définie sur un intervalle et . est dérivable en si le taux d'accroissement admet une limite finie quand . Cette limite est le nombre dérivé .
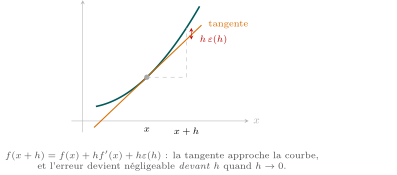
est dérivable en si et seulement s'il existe une fonction de limite nulle en telle que
La tangente au graphe au point d'abscisse a pour équation , où l'on a écrit pour l'abscisse courante : c'est la droite qui approche le mieux la courbe au voisinage de .
pour petit : c'est la formule de l'approximation affine, et c'est aussi l'équation de la tangente. On lit la même chose du point de vue du calcul et du point de vue du dessin.
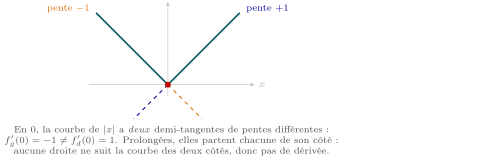
On définit de même et en faisant tendre vers par valeurs négatives ou positives. est dérivable en si et seulement si ces deux dérivées existent et sont égales.
Pour , on a et : n'est pas dérivable en . Le graphe y présente un point anguleux — il n'a pas de tangente.
Démonstration
Ce sont les taux d'accroissement en des fonctions , et , dont les dérivées en valent respectivement , et .
Si et sont dérivables :
En particulier , et .
Soit dérivable sur un intervalle telle que sur . Alors
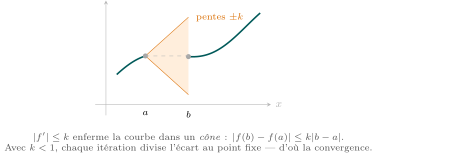
Elle contrôle l'écart des images par l'écart des antécédents. Son usage principal en ECG : l'étude des suites récurrentes . Si est un point fixe de et si , alors
d'où par récurrence : la suite converge vers , et d'autant plus vite que est petit.
Le programme exclut explicitement tout exposé théorique sur les suites récurrentes générales. On traite des exemples avec l'inégalité ci-dessus, sans bâtir de théorie.
Soit dérivable sur un intervalle .
- sur est constante ;
- sur est croissante ;
- si sur et si ne s'annule qu'en un nombre fini de points, alors est strictement croissante.
a une dérivée qui s'annule en , et pourtant elle est strictement croissante. Exiger partout serait trop fort ; le bon énoncé tolère un nombre fini d'annulations.
Si est dérivable sur un intervalle ouvert et si s'annule en en changeant de signe, alors admet un extremum local en .
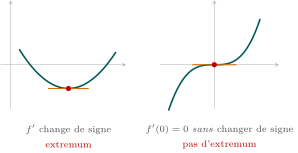
S'annuler ne suffit pas : doit changer de signe. Pour , sans changement de signe, et n'est pas un extremum. Et l'intervalle doit être ouvert : sur , la fonction atteint ses extremums aux bornes, où sa dérivée ne s'annule pas.
8.2 Dérivées successives
est deux fois dérivable si est dérivable ; on note sa dérivée. est de classe sur si elle est dérivable et si est continue ; de classe si est elle-même ; de classe si elle est indéfiniment dérivable.
Polynômes, exponentielle, logarithme et puissances sont de classe sur leur domaine, ainsi que leurs sommes, produits, quotients et composées. En ECG, la question de la régularité se pose rarement — sauf aux points de raccord d'une fonction définie par morceaux.
8.3 Convexité
est convexe sur un intervalle si pour tous et tous avec :
est concave lorsque est convexe (l'inégalité est renversée).
décrit le segment quand parcourt , et décrit la corde. L'inégalité dit donc : la courbe est en dessous de ses cordes. Pour une fonction concave, elle est au-dessus.
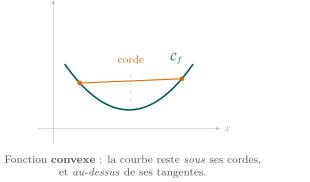
Soit de classe sur un intervalle . Les trois propositions suivantes sont équivalentes :
- est convexe sur ;
- est croissante sur ;
- sur ;
et dans ce cas, la courbe de est au-dessus de ses tangentes. Pour la concavité, tout se renverse : décroissante, , courbe sous ses tangentes.
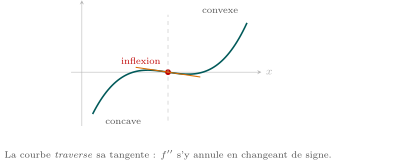
Un point d'inflexion est un point où la courbe traverse sa tangente, c'est-à-dire où s'annule en changeant de signe.
Si est convexe et de classe sur un intervalle ouvert, et si , alors admet un minimum en — et ce minimum est global sur l'intervalle.
C'est ce théorème qui rend l'optimisation utilisable. Pour une fonction convexe, un point où la dérivée s'annule est le minimum : on n'a pas à comparer plusieurs candidats, ni à craindre un minimum local qui ne serait pas global. Une fonction de coût convexe traduit des rendements décroissants — chaque unité supplémentaire coûte davantage que la précédente — et c'est précisément la croissance de , le coût marginal.
Soit le coût de production de unités. Le coût marginal est , croissant : est convexe, ce que confirme . Le coût moyen a pour dérivée , qui s'annule en en changeant de signe : le coût moyen est minimal pour , et vaut alors . On vérifie que également — au minimum du coût moyen, coût moyen et coût marginal coïncident.
8.4 Équations différentielles linéaires à coefficients constants
Les suites du premier semestre modélisaient une évolution par étapes ; les équations différentielles modélisent une évolution continue. Ce sont deux langages pour la même question — d'où viennent les mêmes notions d'équilibre et de convergence.
8.4.1 Premier ordre
Soit et continue sur un intervalle .
- Les solutions de l'équation homogène sont les fonctions , .
- Les solutions de l'équation complète sont les , où est une solution particulière quelconque.
Lorsque est constante et , la fonction constante convient.
Il contient la fonction nulle et est stable par combinaison linéaire : c'est un sous-espace vectoriel, exactement comme l'ensemble des solutions d'un système linéaire homogène. La structure « solution particulière solutions homogènes » est la même dans les deux cas.
Un prix s'ajuste vers son niveau d'équilibre à une vitesse proportionnelle à l'écart : avec , soit . La solution est
Quel que soit le prix initial, le système converge vers l'équilibre, et d'autant plus vite que est grand.
8.4.2 Second ordre
On suppose que l'équation caractéristique a ses racines réelles.
- Deux racines distinctes : les solutions homogènes sont .
- Racine double : les solutions homogènes sont .
Les solutions de l'équation complète s'obtiennent en ajoutant une solution particulière. Si et si le second membre est la constante , la fonction constante convient.
Comme pour les suites récurrentes d'ordre , le cas d'un discriminant négatif n'est pas au programme de première année.
Si est solution de et solution de , alors est solution de .
8.4.3 Trajectoires et équilibre
Une trajectoire est une solution particulière de l'équation, associée à des conditions initiales données. Une trajectoire d'équilibre est une trajectoire constante.
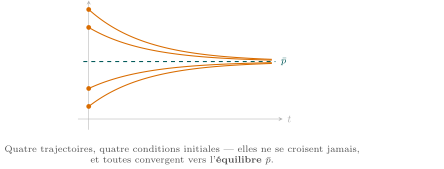
Une trajectoire est entièrement déterminée par ses conditions initiales. Deux trajectoires distinctes ne se rencontrent donc jamais.
On constate sur les exemples que si une trajectoire converge lorsque , elle converge vers un équilibre. C'est intuitif : si tend vers une limite , alors tend vers , et l'équation impose — la valeur de l'état stationnaire.
8.5 Intégration sur un segment
est une primitive de sur un intervalle si est dérivable sur et . Deux primitives d'une même fonction diffèrent d'une constante.
Toute fonction continue sur un intervalle y admet au moins une primitive.
Soit continue sur et une primitive de . Pour :
Cette valeur ne dépend pas de la primitive choisie, puisque deux primitives diffèrent d'une constante qui s'élimine dans la différence.
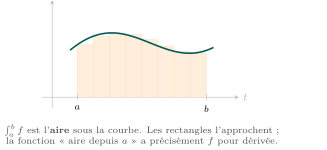
Pour continue positive sur , cette intégrale est l'aire du domaine compris entre la courbe, l'axe des abscisses et les droites et . La méthode des rectangles vue en terminale l'approche ; la fonction « aire depuis » admet précisément pour dérivée, ce qui fait le pont entre les deux définitions.
Pour continues sur , et :
Si et sur , alors ; et si de plus est continue et , alors est identiquement nulle sur .
Si :
Deux techniques, à connaître toutes les deux : l'inégalité ci-dessus, et l'intégration d'une inégalité — si sur alors . C'est souvent la seule façon d'encadrer une intégrale qu'on ne sait pas calculer.
8.5.1 Techniques de calcul
Le schéma le plus fréquent est celui de la dérivée d'une puissance composée :
De même .
Pour de classe sur :
Soit de classe et strictement monotone sur , et continue. Alors
Le programme demande explicitement d'éviter tout excès de technicité : les changements de variables autres qu'affines sont précisés dans l'énoncé. On ne cherche pas de substitution astucieuse par soi-même.
en posant et .
Python : Intégrer numériquement, et mesurer l'erreur
def rectangles(f, a, b, n):
    h = (b - a) / n
    return h * sum(f(a + k * h) for k in range(n))

def trapezes(f, a, b, n):
    h = (b - a) / n
    interieur = sum(f(a + k * h) for k in range(1, n))
    return h * (f(a) / 2 + interieur + f(b) / 2)

import math
for n in [10, 100, 1000]:
    print(n, rectangles(math.log, 1, math.e, n),
             trapezes(math.log, 1, math.e, n))
La valeur exacte est . Les rectangles gagnent un chiffre exact quand est multiplié par ; les trapèzes en gagnent deux. Multiplier les points ne remplace jamais une meilleure méthode.
8.6 L'essentiel du chapitre
- : approximation affine et tangente.
- Accroissements finis : . Avec et un point fixe : .
- Stricte croissance : s'annulant en un nombre fini de points suffit.
- Extremum : s'annule en changeant de signe, sur un intervalle ouvert.
- Convexe () croissante ; courbe sous ses cordes, au-dessus de ses tangentes. Si convexe et , alors minimum global.
- : homogène , plus une particulière. : équation caractéristique, racines réelles seulement.
- Équilibre trajectoire constante ; une trajectoire qui converge converge vers un équilibre.
- Intégrale ; Chasles ; positivité ; ; intégrer une inégalité pour encadrer.
- À vue : , , . IPP et changement de variable ( strictement monotone, indiqué dans l'énoncé).