Applications linéaires, matrices et changement de base
Cours complet · mathématiques appliquées (ECG 2e année), chapitre 2 · prépa ECG, 2e année
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
Le chapitre précédent a donné un décor : des espaces vectoriels, leurs bases, leur dimension. Il reste à dire ce qui les relie. Une application linéaire est une transformation qui respecte les deux opérations — elle envoie une somme sur une somme et un multiple sur le même multiple. C'est peu, et c'est énorme : une telle application est entièrement déterminée par ce qu'elle fait aux vecteurs d'une base, c'est-à-dire par un tableau fini de nombres.
Ce chapitre établit ce dictionnaire dans les deux sens. À une application linéaire il associe une matrice ; à une matrice, une application linéaire. Puis il pose la question qui occupera tout le chapitre 3 : une même transformation ayant une matrice différente dans chaque base, laquelle choisir ?
En première année, les applications linéaires allaient de dans et leur matrice était écrite dans les bases canoniques — il n'y avait rien à choisir. Ici, les bases deviennent un choix, et la formule de changement de base mesure exactement ce que ce choix coûte.
2.1 Applications linéaires
2.1.1 Définition et premiers exemples
Soient et deux espaces vectoriels réels de dimension finie. Une application est linéaire lorsque
On note l'ensemble de ces applications.
Soit linéaire.
- Si , on dit que est un endomorphisme de .
- Si est bijective, on dit que c'est un isomorphisme.
- Si est un endomorphisme bijectif, on dit que c'est un automorphisme.
Soit linéaire. Alors , et pour toute famille de et tous réels :
Démonstration
Pour le premier point, . Le second s'obtient par récurrence immédiate sur à partir de la définition.
Une application linéaire est entièrement déterminée par les images des vecteurs d'une base. En effet, si est une base de et si , alors : connaître les vecteurs suffit à calculer partout. C'est exactement ce que la matrice va enregistrer.
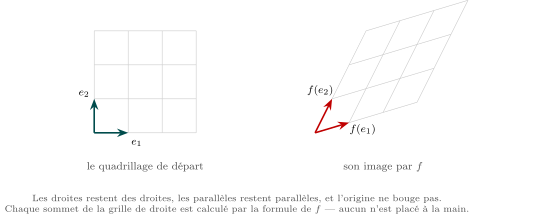
- , . Linéaire : chaque coordonnée d'arrivée est une combinaison linéaire des coordonnées de départ, sans terme constant.
- , . Linéaire, puisque .
- , (la somme des coefficients diagonaux). Linéaire, car chaque coefficient de y intervient au premier degré.
, n'est pas linéaire : . Le test coûte une ligne et tranche souvent — c'est le même réflexe que pour les sous-espaces vectoriels au chapitre 1.
Si et , alors .
2.2 Noyau, image, rang
2.2.1 Deux sous-espaces attachés à
Soit .
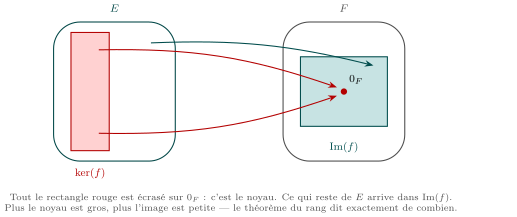
est un sous-espace vectoriel de , un sous-espace vectoriel de .
Soit .
- est injective si et seulement si .
- est surjective si et seulement si .
Démonstration
(1) Si est injective et , alors . Réciproquement, si et , alors par linéarité, donc , donc .
Pour une application quelconque, prouver l'injectivité demande de comparer deux antécédents arbitraires. Pour une application linéaire, il suffit de résoudre une équation, . La linéarité ramène toute comparaison à une comparaison avec zéro.
2.2.2 Le théorème du rang
Le rang de est .
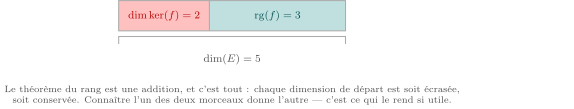
Soit avec de dimension finie. Alors
Le programme admet ce théorème. Il faut néanmoins savoir le lire : la dimension de l'espace de départ se partage en deux, ce qui est écrasé et ce qui survit. Rien de ce partage ne dépend de l'espace d'arrivée.
Soient et deux espaces vectoriels de même dimension finie , et soit . Alors
Démonstration
Si est injective, , donc par le théorème du rang, donc est un sous-espace de de dimension : c'est tout entier, et est surjective. La réciproque suit le même chemin en sens inverse.
On retrouve exactement l'économie du chapitre 1 : dès que les dimensions coïncident, une seule des deux propriétés est à prouver, et c'est l'injectivité qu'on choisit — elle se ramène à résoudre .
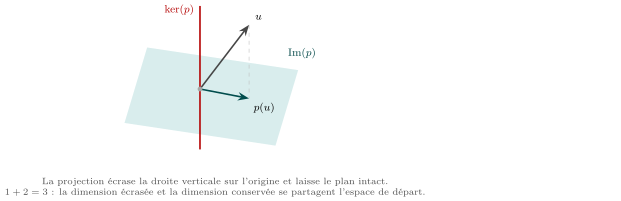
Soit , . Elle est linéaire.
Donc , , et : le théorème du rang est vérifié. n'est ni injective ni surjective.
2.3 Matrice d'une application linéaire
2.3.1 Construction
Soient une base de , une base de , et . La matrice de dans les bases et , notée , est la matrice de dont la -ème colonne est la colonne des coordonnées de dans la base .
Si et , on note simplement .
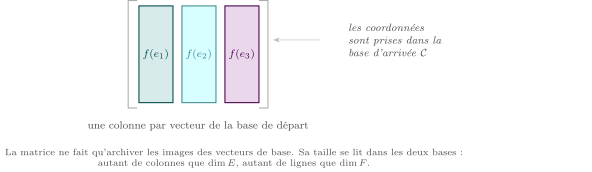
Avec les notations précédentes, soit de colonne dans , et posons . Alors la colonne de dans vérifie
Soit , , et . On calcule les images : , , , . En écrivant chacune en colonne dans :
Le noyau de est l'ensemble des polynômes constants, de dimension ; son rang vaut donc , ce que confirment les trois colonnes non nulles.
Avec des bases fixées :
- ;
- pour et ,
- est un isomorphisme si et seulement si sa matrice est inversible, et alors .
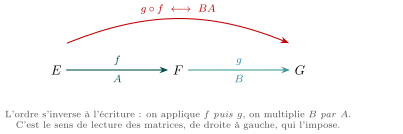
signifie « d'abord , ensuite », et sa matrice est et non . Les tailles le rappellent : si est et est , seul le produit a un sens.
2.4 Changement de base
Soient et deux bases de . La matrice de passage est la matrice dont la -ème colonne est la colonne des coordonnées, dans , du -ème vecteur de .
Les colonnes de sont les nouveaux vecteurs, écrits à l'ancienne. On lit « passage de à », et pourtant ce sont les vecteurs de qu'on y range, exprimés dans .
est inversible et .
Soit .
- Pour tout : .
- Pour tout endomorphisme de : .
mène de vers , et pourtant elle transforme les coordonnées nouvelles en coordonnées anciennes. Il n'y a pas d'erreur : contient les nouveaux vecteurs écrits à l'ancienne, la multiplier par des coordonnées nouvelles reconstitue donc bien l'ancienne colonne.
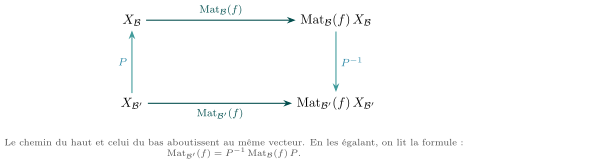
Deux matrices carrées et sont semblables lorsqu'il existe une matrice inversible telle que . Cela revient à dire qu'elles représentent le même endomorphisme dans deux bases différentes.
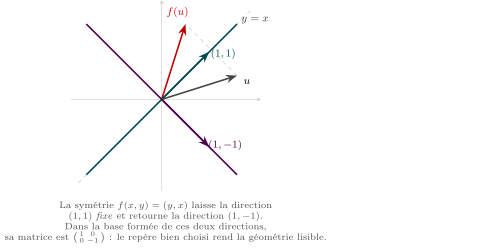
Soit l'endomorphisme de de matrice dans la base canonique , et soit . Alors
Le même endomorphisme, écrit dans une base bien choisie, devient diagonal. C'est tout le sujet du chapitre 3.
Python : Changer de base, et vérifier
import numpy as np

A = np.array([[3., 1.], [0., 2.]])        # f dans la base canonique
P = np.array([[1., 1.], [0., -1.]])    # colonnes = les vecteurs de B'
B = np.linalg.inv(P) @ A @ P

print(B)                                  # [[3. 0.] [0. 2.]]
print(A[0,0]+A[1,1], B[0,0]+B[1,1])       # 5.0 5.0
print(np.linalg.matrix_rank(A),
      np.linalg.matrix_rank(B))           # 2 2
Le rang et la somme des coefficients diagonaux ne bougent pas : ce sont des propriétés de l'endomorphisme, pas de la matrice qui le représente.