Systèmes différentiels linéaires
Cours · mathématiques appliquées (ECG 2e année), chapitre 4 · prépa ECG, 2e année · le début du chapitre, la suite sur Adloun
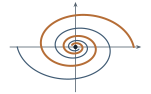
La première année a résolu les équations différentielles et les équations d'ordre à coefficients constants. Il s'agissait à chaque fois d'une fonction inconnue. Or les situations économiques en font intervenir plusieurs à la fois, et qui s'influencent : le prix d'un bien dépend de la quantité offerte, laquelle réagit au prix. Deux fonctions, deux équations, et chacune fait intervenir l'autre.
C'est un système différentiel. Ce chapitre montre qu'il s'écrit , et surtout que la diagonalisation du chapitre 3 le découple : dans une base de vecteurs propres, les inconnues cessent de s'influencer, chacune suit sa propre exponentielle, et l'on n'a plus qu'à traduire le résultat.
On rencontre parfois la solution écrite . Cette notation n'est pas au programme d'ECG et ne doit pas être employée. La seule méthode attendue est la diagonalisation, en taille ou , avec les valeurs propres fournies ou faciles à obtenir.
4.1 D'où viennent ces systèmes
4.1.1 Un exemple économique
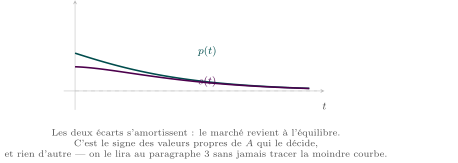
Notons l'écart du prix d'un bien à son prix d'équilibre, et l'écart du stock détenu par les producteurs. Un modèle simple d'ajustement s'écrit :
- le prix baisse quand le stock est excédentaire : ;
- le stock augmente quand le prix est élevé, car l'offre suit : .
Soit, matriciellement,
La question de l'économiste — le marché revient-il à l'équilibre ? — est exactement la question du mathématicien : tend-il vers ?
4.1.2 Le cadre
Soit . On appelle système différentiel linéaire à coefficients constants le problème consistant à trouver les fonctions , dérivables, vérifiant
où désigne la colonne des dérivées des coordonnées de .
Soient , et . Le problème
admet une unique solution, définie sur tout entier.
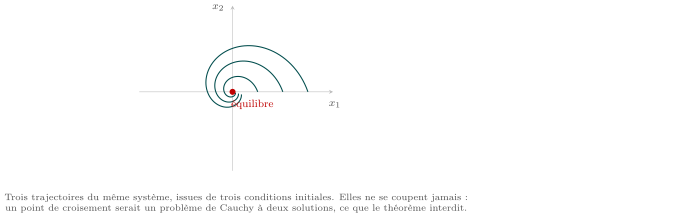
Le programme admet ce théorème. Sa portée est considérable : deux trajectoires distinctes ne peuvent jamais se croiser, puisque le point de croisement définirait deux solutions d'un même problème de Cauchy. C'est ce qui donne aux portraits de phase leur allure de courbes emboîtées, sans jamais d'intersection.
Exercices du chapitre
- Un système déjà découplé corrigé
- Vérifier des vecteurs propres corrigé
- Une condition initiale à ajuster corrigé
- Un système couplé, de bout en bout corrigé
- Un système corrigé
- Un système triangulaire d’ordre trois corrigé