Compléments d'algèbre linéaire
Cours complet · mathématiques approfondies (ECG 2e année), chapitre 1 · prépa ECG, 2e année
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
La première année a installé les espaces vectoriels, les applications linéaires et leurs matrices. Il manque trois outils, tous les trois modestes, et tous les trois indispensables à la réduction du chapitre 3.
Le premier est la somme directe : une façon de découper un espace en morceaux qui ne se recouvrent pas, et dont les bases se recollent bout à bout. Le deuxième est le changement de base : un même vecteur, un même endomorphisme, vus depuis deux repères différents — et la formule qui traduit l'un dans l'autre. Le troisième est la trace, une quantité qui se lit en une seconde sur une matrice et qui, contre toute attente, ne change pas quand on change de base.
Aucune des trois notions n'est une fin en soi. La somme directe servira à dire qu'un endomorphisme est diagonalisable ; le changement de base, à passer d'une matrice quelconque à une matrice diagonale ; la trace, à trouver la valeur propre qui manque. Le programme est d'ailleurs formel sur ce dernier point : « tout développement théorique est exclu ».
1.1 Somme et somme directe de sous-espaces
1.1.1 La somme de deux sous-espaces
Soient et deux sous-espaces vectoriels d'un espace vectoriel . Leur somme est
C'est un sous-espace vectoriel de ; c'est même le plus petit sous-espace contenant à la fois et .
n'est en général pas un sous-espace vectoriel : la somme de deux de ses éléments peut en sortir. , lui, en est toujours un — c'est précisément ce qu'on obtient en ajoutant à tout ce qui manque pour retrouver la stabilité.
La somme est directe lorsque tout vecteur de s'écrit d'une unique façon avec et . On la note alors .
La somme est directe si et seulement si .
Démonstration
Supposons la somme directe et soit . Alors admet les deux écritures (avec , ) et . L'unicité impose .
Réciproquement, supposons et soit avec et . Alors . Ce vecteur appartient à (membre de gauche) et à (membre de droite), donc à l'intersection : il est nul. D'où et .
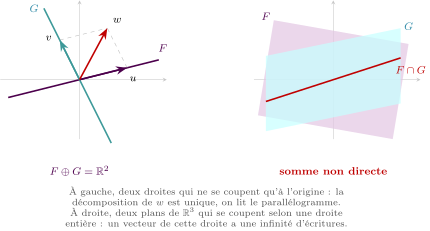
Dans , soient et . Un vecteur de s'écrit , d'où par la seconde coordonnée, puis . L'intersection est réduite à : la somme est directe, et comme , on a .
1.1.2 Somme directe de sous-espaces, et dimension
Soient des sous-espaces vectoriels de . Leur somme est directe lorsque tout vecteur de cette somme s'écrit d'une unique façon avec . On la note alors .
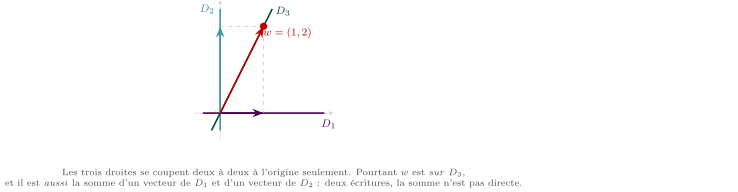
Pour , il ne suffit pas que les soient deux à deux d'intersection nulle. Dans , les trois droites , et se coupent deux à deux en , pourtant
deux écritures du même vecteur. La somme n'est pas directe.
Si la somme est directe, alors
Soient des sous-espaces vectoriels de , et pour chaque soit une base de . Alors la somme est directe si et seulement si la famille obtenue en concaténant est libre. Dans ce cas, cette concaténation est une base de ; on l'appelle une base adaptée à la décomposition.
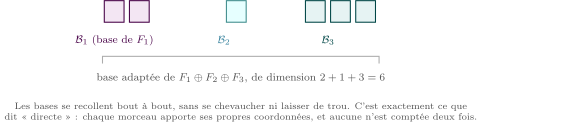
Soient et . La concaténation est la base canonique de : elle est libre. La somme est donc directe, , et .
1.2 Changement de base
1.2.1 Matrice de passage
Soient et deux bases de . La matrice de passage de à , notée , est la matrice dont la -ème colonne est la colonne des coordonnées de dans la base .
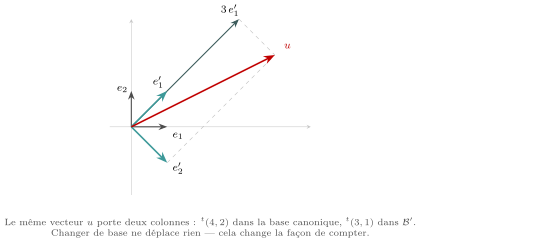
On lit « passage de à », mais ce sont les vecteurs de la nouvelle base qu'on écrit en colonnes, et dans l'ancienne base . Une seule phrase à retenir : les colonnes de sont les nouveaux vecteurs, écrits à l'ancienne.
est inversible, et
Soient et deux bases de , et .
- Pour tout vecteur de , de colonnes et dans les deux bases :
- Pour tout endomorphisme de :
est la matrice de passage vers , et pourtant elle transforme les coordonnées nouvelles en coordonnées anciennes. Il n'y a pas d'erreur : contient les nouveaux vecteurs écrits à l'ancienne, donc la multiplier par des coordonnées nouvelles reconstitue l'ancienne colonne.
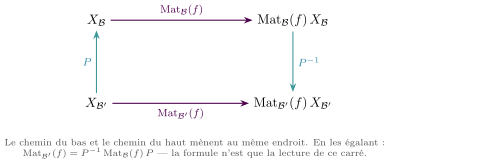
Dans , soit la base canonique et . Alors
Le vecteur de coordonnées dans a pour coordonnées, dans la base canonique, . On vérifie directement : .
1.2.2 Matrices semblables
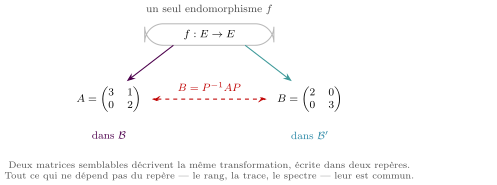
Deux matrices carrées et de sont semblables lorsqu'il existe une matrice inversible telle que .
Deux matrices carrées sont semblables si et seulement si elles représentent le même endomorphisme dans deux bases différentes.
Diagonaliser une matrice , ce sera exactement : trouver une base dans laquelle l'endomorphisme représenté par a une matrice diagonale. La question « est-elle diagonalisable ? » devient « est-elle semblable à une matrice diagonale ? ».
1.3 Trace d'une matrice carrée
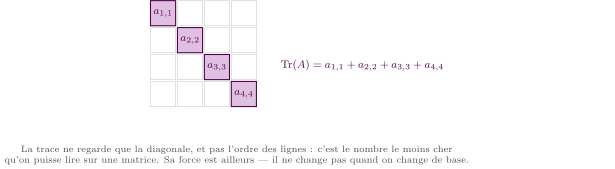
La trace d'une matrice carrée est la somme de ses coefficients diagonaux :
Soient et .
- Linéarité : .
- .
- Commutation sous la trace : .
Démonstration
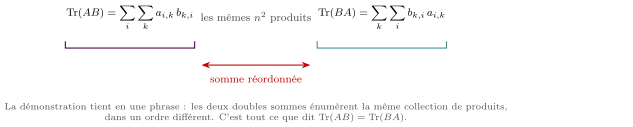
Seul le point 3 demande un calcul. Le coefficient diagonal d'indice de vaut , donc
De même . Les deux sommes portent sur les mêmes produits : elles sont égales.
La trace du produit ne dépend pas de l'ordre, le produit si. Avec et , on a et : deux matrices différentes, de trace toutes les deux.
Si et sont semblables, alors . Autrement dit, pour toute matrice inversible ,
Démonstration
En appliquant avec et :
Elle donne une équation gratuite. Au chapitre 3, si l'on sait qu'une matrice est diagonalisable et que deux de ses valeurs propres valent et , la trace donne la troisième sans aucun calcul supplémentaire : la somme des valeurs propres, comptées avec leur multiplicité, vaut .
Le programme est explicite : « la trace d'une matrice carrée est introduite uniquement comme outil simple et efficace en vue de la recherche de valeurs propres. Tout développement théorique est exclu. Aucun autre résultat concernant la trace n'est au programme. » Il n'y a donc rien d'autre à savoir — ni forme bilinéaire, ni dualité, ni caractérisation des commutateurs.
Python : Trace, similitude, et une vérification
import numpy as np

A = np.array([[3., 1.], [0., 2.]])
P = np.array([[1., 1.], [-1., 0.]])          # une matrice inversible
B = np.linalg.inv(P) @ A @ P                 # B est semblable a A

print(np.trace(A), np.trace(B))              # 5.0 5.0  <- invariance
print(np.trace(A @ B), np.trace(B @ A))      # egaux, alors que...
print(np.allclose(A @ B, B @ A))             # False
Les deux dernières lignes disent tout le paragraphe : la trace du produit ne dépend pas de l'ordre, le produit lui-même en dépend.