Endomorphismes d'un espace euclidien
Cours complet · mathématiques (MP/MPI), chapitre 3 · MP et MPI (2e année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
<i class="fa-solid fa-compass mr-2" style="color:#9A563B"></i>3.1 Introduction et motivation
Que devient la réduction quand l'espace possède un produit scalaire ? Ce chapitre marie les deux acquis majeurs — les espaces euclidiens de première année et la réduction du chapitre 2 — autour d'un double objectif :
- approfondir la réduction dans le cadre euclidien, à travers deux familles d'endomorphismes : les autoadjoints (couronnés par le théorème spectral : diagonalisables en base orthonormée) et les isométries (classifiées en dimensions 2 et 3 : rotations et réflexions) ;
- introduire les endomorphismes autoadjoints positifs, notamment en vue du calcul différentiel d'ordre 2 (la hessienne d'une fonction en un point critique est symétrique : son signe spectral décidera des extremums).
Dans tout le chapitre, est un espace euclidien (préhilbertien réel de dimension finie ) ; la notion de produit scalaire hermitien est hors programme.
3.2 Adjoint d'un endomorphisme
Pour toute forme linéaire sur l'espace euclidien , il existe un unique vecteur tel que :
Démonstration
Soit une base orthonormée. Existence : poser ; alors pour tout , et les deux formes linéaires coïncident sur une base. Unicité : si pour tout , prendre : . (Toute forme linéaire est un « produit scalaire contre un vecteur fixe » : la dualité devient géométrie.)
Pour tout , il existe un unique endomorphisme , l'adjoint de , tel que :
Propriétés : est linéaire, (l'ordre s'inverse !), et le passage à l'adjoint est involutif : .
Démonstration (Construction)
À fixé, est une forme linéaire : le théorème de représentation fournit un unique vecteur, noté , tel que . La linéarité de et les propriétés se vérifient par unicité de la représentation (pour la composée : ).
- En base orthonormée : si , alors — l'adjoint, c'est la transposée (en base orthonormée seulement !).
- Si est stable par , alors est stable par .
Démonstration
Matrice : (coordonnées produits scalaires en base orthonormée, première année). Stabilité : soient et ; alors car : ainsi .
3.3 Matrices orthogonales
est orthogonale si (de façon équivalente : inversible avec ). Caractérisations : est orthogonale si et seulement si ses colonnes forment une famille orthonormée de — si et seulement si ses lignes en forment une (, inversible d'un seul côté suffit).
- Les matrices orthogonales sont exactement les matrices de passage entre bases orthonormées. Deux matrices , sont orthogonalement semblables si avec orthogonale (même endomorphisme dans deux bases orthonormées).
- Les matrices orthogonales forment un groupe, le groupe orthogonal (ou ).
- Si est orthogonale, () : est positive (ou directe) si — elles forment le sous-groupe (ou ) — négative (ou indirecte) si .
Orienter un espace vectoriel réel de dimension finie, c'est choisir une base de référence et déclarer directes les bases dont la matrice de passage depuis celle-ci a un déterminant positif. Pour euclidien orienté, si et sont deux bases orthonormées directes, alors (la matrice de passage est dans , de déterminant ) : le déterminant en base orthonormée directe est un objet intrinsèque — le volume orienté.
3.4 Isométries vectorielles
Un endomorphisme est une isométrie vectorielle s'il conserve les normes : pour tout (par définition, une isométrie vectorielle est linéaire). On mentionne la terminologie « automorphisme orthogonal », en lui préférant « isométrie vectorielle ». Exemples : l'identité, , les symétries orthogonales (symétries par rapport à parallèlement à ), et parmi elles les réflexions (symétries orthogonales par rapport à un hyperplan).
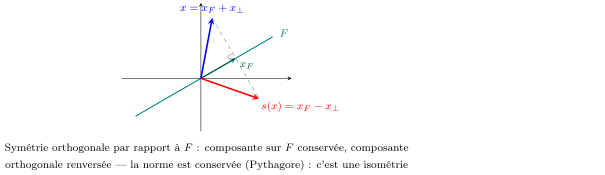
Pour , il y a équivalence entre :
- est une isométrie vectorielle (conservation des normes) ;
- conserve le produit scalaire : pour tous ;
- l'image par d'une (de toute) base orthonormée est une base orthonormée ;
- est inversible et (matriciellement, en base orthonormée : — les isométries sont les endomorphismes à matrice orthogonale en base orthonormée).
Démonstration (Points clés)
: la polarisation (première année) exprime le produit scalaire à partir des normes : , toutes conservées. : pour tous , d'où (et injective donc bijective en dimension finie). Les autres implications sont directes.
Les isométries de forment un groupe, noté . Le déterminant d'une isométrie vaut : elle est directe (, sous-groupe , le groupe spécial orthogonal) ou indirecte ( — par exemple les réflexions).
3.5 Isométries vectorielles en dimension 2
Les matrices orthogonales de taille sont exactement :
Démonstration
La première colonne est unitaire : ; la seconde, unitaire et orthogonale à la première, vaut — deux familles selon le signe, que le déterminant départage.
Soit un plan euclidien orienté.
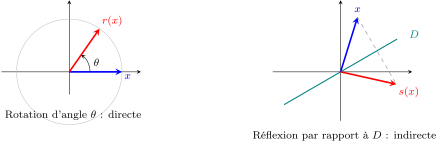
- Les isométries directes sont les rotations vectorielles : dans toute base orthonormée directe, la matrice de la rotation d'angle est — ce qui définit, sans soulever de difficulté, la mesure de l'angle orienté entre un vecteur unitaire et son image (et plus généralement entre deux vecteurs non nuls).
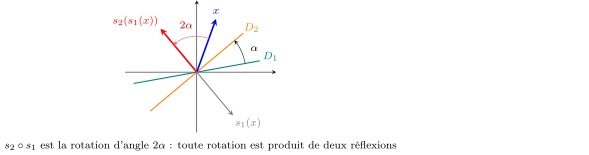
- L'application est un morphisme surjectif de sur , de noyau — c'est l'addition des angles : . Il induit un isomorphisme de sur ( : le cercle unité du chapitre des complexes, première année). En particulier, est commutatif.
- Classification des isométries du plan : les directes sont les rotations ; les indirectes sont les réflexions ( est la symétrie orthogonale par rapport à la droite d'angle polaire — elle vérifie , et ses valeurs propres sont et ).
3.6 Réduction des isométries
Si est une isométrie et un sous-espace stable par , alors est stable par .
Démonstration
induit une isométrie de , injective ; en dimension finie, : ainsi est aussi stable par . Le théorème de l'adjoint s'applique alors à : l'orthogonal est stable par . (C'est ce théorème qui rend la réduction des isométries possible : on découpe en morceaux orthogonaux stables.)
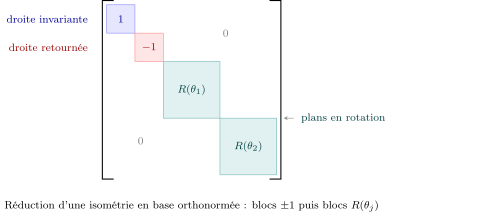
Pour toute isométrie de , il existe une base orthonormée de dans laquelle la matrice de est diagonale par blocs :
(blocs valant , blocs de rotation , ). Principe : un sous-espace stable de dimension ou existe toujours ; son orthogonal est stable (théorème précédent) et l'on recommence — récurrence sur la dimension.
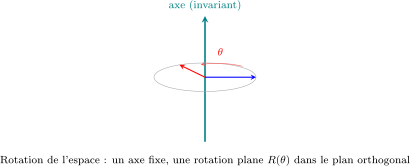
Soit une isométrie directe d'un espace euclidien orienté de dimension , . Il existe une base orthonormée directe dans laquelle
est la rotation d'axe (la droite des vecteurs invariants) et d'angle — la forme réduite justifie la terminologie. En pratique : donne l'angle au signe près. (Le calcul systématique des éléments géométriques d'un élément de n'est pas un attendu du programme.)
3.7 Endomorphismes autoadjoints
est autoadjoint si , c'est-à-dire :
On mentionne la terminologie « endomorphisme symétrique », en préférant « autoadjoint » ; leur ensemble est noté (sous-espace vectoriel de ). Caractérisation matricielle : est autoadjoint si et seulement si sa matrice en base orthonormée est symétrique. Si est stable par un autoadjoint , alors aussi ( stable par ).
Les projecteurs orthogonaux (projections sur parallèlement à , première année) sont exactement les projecteurs autoadjoints.
Démonstration
Si projette orthogonalement sur : pour et , . Réciproquement, si et : pour et , — noyau et image sont orthogonaux : la projection est orthogonale.
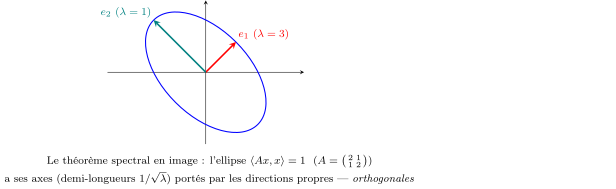
Soit , euclidien. Il y a équivalence entre :
- est autoadjoint ;
- est somme directe orthogonale des sous-espaces propres de ;
- il existe une base orthonormée de vecteurs propres de (diagonalisation en base orthonormée).
Version matricielle : (symétrique réelle) si et seulement si est orthogonalement diagonalisable :
Démonstration (Esquisse de la partie directe)
Les valeurs propres sont réelles : si avec non nul, alors ; ce nombre est aussi égal à son conjugué (car réelle symétrique), d'où : est scindé sur . Les sous-espaces propres sont deux à deux orthogonaux : si , , alors , donc si . Récurrence : il existe une valeur propre réelle, donc un vecteur propre unitaire ; la droite est stable, son orthogonal aussi ( autoadjoint), et l'induit y est autoadjoint : on recommence en dimension . (Réciproque : une matrice est symétrique — immédiat.)
3.8 Endomorphismes autoadjoints positifs
Un endomorphisme autoadjoint est :
- positif si pour tout (notation ) ;
- défini positif si pour tout (notation ).
Versions matricielles : si symétrique avec pour tout ; si pour .
Pour autoadjoint :
(En particulier, défini positif positif et inversible.)
Démonstration
Si avec : , du signe de — d'où les conditions nécessaires. Réciproquement, le théorème spectral fournit une base orthonormée propre : pour ,
positif si tous les , strictement positif pour si tous les . (Cette somme de carrés pondérée par le spectre est exactement ce qu'on rencontrera au chapitre de calcul différentiel : le signe de la hessienne en un point critique — définie positive minimum local.)