Fonctions vectorielles
Cours complet · mathématiques (MP/MPI), chapitre 7 · MP et MPI (2e année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
<i class="fa-solid fa-compass mr-2" style="color:#9A563B"></i>7.1 Introduction et motivation
Ce chapitre a deux objectifs :
- étendre rapidement le programme d'analyse réelle de première année au cadre des fonctions vectorielles — dérivation, intégration sur un segment, formules de Taylor ;
- fournir les outils de deux chapitres à venir : les équations différentielles linéaires et le calcul différentiel.
Les fonctions sont définies sur un intervalle de , à valeurs dans un espace normé de dimension finie. Grâce à l'équivalence des normes (chapitre 4), toutes les notions introduites sont indépendantes du choix de la norme — et tout se lit coordonnée par coordonnée dans une base.
Le principe directeur : ce qui se définit par des limites s'étend tel quel ; ce qui repose sur l'ordre de (théorème de Rolle, égalité des accroissements finis, monotonie) tombe — mais survit sous forme d'inégalités. Les égalités de première année deviennent des inégalités, et l'inégalité des accroissements finis suffit à presque tout.
7.2 Dérivabilité en un point
Soit et . On dit que est dérivable en si le taux d'accroissement
admet une limite dans quand . Cette limite est notée . Si est dérivable en tout point de , la fonction est sa dérivée.
est dérivable en si et seulement s'il existe tel que
et dans ce cas . En particulier, toute fonction dérivable en est continue en .
Démonstration
Si est dérivable en , poser : alors . Réciproquement, le développement donne . La continuité s'en déduit en faisant dans le développement.
Si est le temps et la position d'un point mobile, est le vecteur vitesse à l'instant : il dirige la tangente à la trajectoire, et sa norme est la vitesse scalaire. Les notations physiciennes , désignent , .
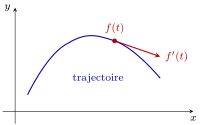
Le vecteur vitesse est tangent à la trajectoire au point
Soit une base de et ( les fonctions coordonnées). Alors est dérivable en si et seulement si chaque est dérivable en , et dans ce cas
Démonstration
Le taux d'accroissement de a pour coordonnées les taux d'accroissement des , et en dimension finie une fonction converge si et seulement si ses coordonnées convergent (chapitre 4).
On dérive (et on intégrera) coordonnée par coordonnée. Toute la théorie de première année s'applique alors à chaque coordonnée — c'est l'extension « rapide » annoncée. Exemple : est dérivable sur et .
est dérivable à droite en si admet une limite quand , notée ; de même à gauche. Si est intérieur à : dérivable en dérivable à droite et à gauche avec . Exemple : est dérivable à droite et à gauche en , avec : la trajectoire a un point anguleux.
7.3 Opérations sur les fonctions dérivables
Si sont dérivables en et , alors est dérivable en et .
Soit et dérivable en . Alors est dérivable en et
Démonstration
Par linéarité, le taux d'accroissement de en vaut . Or est continue ( de dimension finie, chapitre 4) : quand , .
Soit bilinéaire, et dérivables en . Alors est dérivable en et
Démonstration
On ajoute et retranche (l'astuce du produit de première année) :
En dimension finie, est continue (chapitre 4 : ) : le premier terme tend vers (car ), le second vers .
Si est -linéaire et dérivables en , alors est dérivable en , de dérivée
(on dérive une position à la fois, comme pour un produit de facteurs).
Si est euclidien et dérivables, alors est dérivable et
Pour dérivable à valeurs dans un espace euclidien :
Lecture cinématique : un mobile reste sur une sphère centrée en l'origine si et seulement si sa vitesse est en permanence orthogonale à sa position — le mouvement circulaire uniforme en est l'archétype. (Sens direct : dériver ; réciproque : a une dérivée nulle sur l'intervalle .)
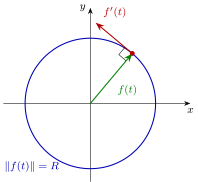
Norme constante : le mobile reste sur le cercle, la vitesse est orthogonale au rayon vecteur
Le déterminant dans une base est -linéaire par rapport aux colonnes : si sont dérivables,
Cette formule est la clef du wronskien des équations différentielles linéaires (exercice 5) et du calcul de (exercice 10).
Soit dérivable en (fonction réelle de variable réelle) et dérivable en . Alors est dérivable en et
Démonstration
En coordonnées : chaque (première année), et on recompose.
est de classe si est fois dérivable et si est continue ; de classe si elle est pour tout . En coordonnées : chaque .
Les combinaisons linéaires, ( linéaire), ( bilinéaire) et ( réelle ) d'applications de classe sont de classe . Pour le cas bilinéaire on dispose de la formule de Leibniz :
7.4 Intégration sur un segment
est continue par morceaux si ses coordonnées dans une base (donc dans toute base, par combinaisons linéaires) le sont. On pose alors
Cette définition ne dépend pas de la base choisie (linéarité de l'intégrale réelle).
Pour continues par morceaux et :
Démonstration
Tout se vérifie coordonnée par coordonnée ; pour la dernière, écrire dans une base de : ses coordonnées sont des combinaisons linéaires fixes des , et on conclut par linéarité de l'intégrale réelle.
Soit continue par morceaux. Les sommes de Riemann associées à la subdivision régulière,
convergent vers quand .
Démonstration
Chaque coordonnée de est la somme de Riemann de la coordonnée , qui converge vers (première année, via l'uniforme continuité de Heine dans le cas continu) ; on conclut par convergence coordonnée par coordonnée.
Pour continue par morceaux () :
Démonstration
Pour les sommes de Riemann, c'est l'inégalité triangulaire ordinaire :
et le membre de droite est la somme de Riemann de la fonction réelle continue par morceaux (composée de et de la norme, continue). On passe à la limite des deux côtés. (L'inégalité peut être stricte même pour ne s'annulant pas : les contributions vectorielles se compensent par direction — voir l'exercice 3.)
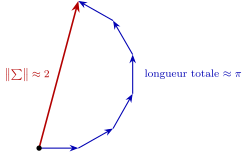
Somme de Riemann de sur : les directions tournent et se compensent,
7.5 Intégrale fonction de sa borne supérieure
Soit continue et . La fonction est de classe sur et .
Démonstration
Pour (et ), par Chasles et linéarité :
qui tend vers par continuité de en . Donc , continue : .
Si est de classe , alors pour tous :
Démonstration
a une dérivée nulle coordonnée par coordonnée sur l'intervalle , et s'annule en .
Soit de classe et dans . Alors
(le sup est fini, et même atteint : est continue sur un compact, chapitre 4).
Démonstration
On enchaîne le théorème fondamental et l'inégalité triangulaire :
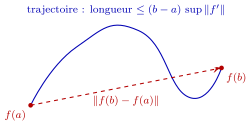
Le déplacement (corde en pointillés) est toujours plus court que le chemin parcouru
Ce qui ne survit pas au passage vectoriel : le théorème de Rolle et l'égalité des accroissements finis reposent sur l'ordre de et tombent. Contre-exemple : vérifie mais pour tout — la vitesse ne s'annule jamais. Moralité : en analyse vectorielle, les égalités deviennent des inégalités, et l'inégalité des accroissements finis est l'outil universel.
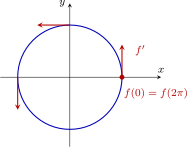
Rolle en défaut : la trajectoire revient à son point de départ sans que la vitesse s'annule
Si est de classe sur l'intervalle et , alors est constante.
7.6 Formules de Taylor
Soit de classe () et . Alors
Démonstration
Récurrence sur . Pour , c'est le théorème fondamental. Hérédité : si la formule vaut au rang et , on intègre par parties le reste — licite, car est un produit scalaire-vecteur (bilinéaire) de classe :
ce qui fait apparaître le terme et le reste au rang .
Soit de classe et . Alors
Démonstration
Inégalité triangulaire sur le reste intégral (cas , l'autre étant symétrique) :
Soit de classe et . Alors, quand :
Démonstration
On écrit le reste intégral à l'ordre entre et , et on y remplace par . Le premier morceau s'intègre exactement en ; le second est majoré en norme par
par continuité de en .
Le reste intégral est une identité exacte — la plus précise, dont les deux autres découlent. L'inégalité de Taylor-Lagrange majore une erreur globalement : c'est l'outil des approximations quantifiées (méthode d'Euler, exercice 29 de la banque) et des développements en série (exercice 31). Taylor-Young décrit le comportement local : c'est l'outil des développements limités — qui, pour une fonction vectorielle, se calculent coordonnée par coordonnée.