Calcul Différentiel et Fonctions de Plusieurs Variables
Cours complet · mathématiques (PC), chapitre 10 · CPGE PC (2e année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
10.1 Introduction et vue d'ensemble
Le calcul différentiel à plusieurs variables est le langage universel de la thermodynamique (fonctions d'état et leurs différentielles, potentiels thermodynamiques, relations de Maxwell), de la cinétique chimique et de la mécanique des fluides.
En PC, il permet de linéariser localement les phénomènes non linéaires via la différentielle et le gradient, d'étudier la courbure et la concavité via la matrice hessienne et de résoudre les problèmes fondamentaux d'optimisation, libre à l'intérieur d'un ouvert puis sur le bord d'une partie fermée.
10.2 Dérivabilité des fonctions vectorielles
Avant les fonctions de plusieurs variables, une extension plus simple : les fonctions d'une seule variable réelle, mais à valeurs vectorielles. Tout s'y ramène aux coordonnées, et c'est ce qui rend la section courte — mais elle fournit les règles de dérivation dont la géométrie et la cinématique se servent constamment.
Soit un intervalle de et . On dit que est dérivable en si le taux d'accroissement admet une limite dans quand ; cette limite est le vecteur dérivé . La fonction est dérivable sur si elle l'est en tout point, et de classe si existe et est continue ; elle est de classe si elle est de classe pour tout .
Deux lectures accompagnent cette définition. La première est coordonnée par coordonnée : est dérivable si et seulement si chaque l'est, et alors — c'est ce qui permet de tout ramener au programme de première année. La seconde est cinématique : si est la position d'un mobile, est son vecteur vitesse. La dérivabilité équivaut enfin à l'existence d'un développement limité d'ordre un, .
Soient dérivables, à valeurs réelles et dérivable.
- Combinaison linéaire : .
- Application linéaire : si est linéaire, alors .
- Application bilinéaire : si est bilinéaire, alors
Plus généralement, pour une application -linéaire et dérivables, la dérivée de est la somme des termes obtenus en dérivant un argument à la fois. Sa démonstration n'est pas exigible.
- Composée par une fonction réelle : .
Le point 3 est celui qui sert, et il faut voir qu'il contient deux formules familières. Le produit scalaire est bilinéaire, d'où
dont on tire immédiatement qu'un vecteur de norme constante est orthogonal à sa dérivée : dériver donne . C'est le résultat qui fonde tout le repère de Frenet en mécanique. Le déterminant est -linéaire, d'où la dérivée d'un déterminant de fonctions : on dérive une colonne à la fois et l'on somme.
10.3 Fonctions de classe , gradient et règle de la chaîne
10.3.1 Fonctions de classe , différentielle et gradient
Approcher une fonction de plusieurs variables par une fonction affine, c'est dire qu'au voisinage de la surface d'équation se confond avec un plan, à un reste négligeable devant près. Le programme n'en fait pas une définition mais un théorème : c'est la classe , définie par les dérivées partielles, qui garantit cette approximation.
Soit un ouvert de , et .
- Pour , la dérivée de en selon le vecteur est
sous réserve d'existence. Les dérivées partielles en sont le cas particulier , notées ou .
- est dite de classe sur si ses dérivées partielles d'ordre existent et sont continues sur .
Si est de classe sur , alors est continue sur et admet en tout point de un développement limité d'ordre :
Sa démonstration n'est pas exigible.
Les combinaisons linéaires, les produits et les quotients (à dénominateur non nul) de fonctions de classe sur sont de classe sur , de même que la composée d'une fonction de classe sur par une fonction de classe sur un intervalle contenant .
Soit de classe sur et .
- La différentielle de en est la forme linéaire sur
que l'on note aussi . Le développement limité s'écrit alors .
- Dans muni de sa structure euclidienne canonique, le gradient de en est le vecteur :
On a alors, pour tout : .
Différentielle et gradient sont donc deux visages du même objet du premier ordre : l'une est une forme linéaire, l'autre le vecteur qui la représente par le produit scalaire. C'est la structure euclidienne canonique de qui permet de passer de l'une à l'autre ; le gradient, lui, se calcule par ses coordonnées, qui sont les dérivées partielles de en .
C'est la continuité des dérivées partielles qui fait fonctionner tout ce chapitre, jamais leur seule existence. Des dérivées partielles ne testent que selon les axes, et une fonction peut en avoir sans même être continue. Le contre-exemple à retenir est
Ses deux dérivées partielles existent en l'origine et y valent , puisque est nulle sur chacun des deux axes. Pourtant pour tout : la fonction n'est même pas continue en . Calculer deux dérivées partielles ne prouve donc rien ; en pratique, on vérifie que est de classe , ce qui se lit sur des formules usuelles et donne tout le reste.
Une fois la classe acquise, le développement limité fournit l'équation du plan tangent au graphe de au point :
qui est la traduction exacte de « la surface se confond avec un plan ». En dimension , on retrouve la tangente .
Soit de classe sur et . Pour tout vecteur unitaire (), la dérivée directionnelle de en selon est :
Si et si est l'angle entre et , elle vaut : elle est maximale lorsque est colinéaire et de même sens que . Le gradient indique donc la direction et le sens de plus grande pente.
Le facteur contient toute l'information et mérite d'être lu en entier : la pente est maximale dans le sens du gradient (), minimale dans le sens opposé (), et nulle perpendiculairement au gradient (). Ce dernier cas n'est pas une curiosité : c'est la direction dans laquelle ne varie pas au premier ordre, c'est-à-dire la direction des lignes de niveau. D'où l'énoncé suivant, que la figure de ce chapitre illustre.
Soit de classe et un point où . Alors est orthogonal à la ligne de niveau de passant par , c'est-à-dire au vecteur dérivé de tout arc de classe tracé sur l'ensemble et tel que .
Démonstration
Soit un arc de classe tracé sur la ligne de niveau, avec . Par définition, pour tout . En dérivant cette constante et en appliquant la règle de la chaîne :
Le gradient est donc orthogonal à tout vecteur tangent .
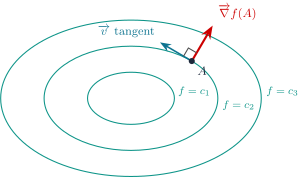
lignes d'une même fonction ; en , le vecteur pointe vers les niveaux croissants, perpendiculairement à la tangente . Les deux directions sont ici calculées à partir de l'équation des ellipses, et non ajustées à l'œil.</div>
10.3.2 Règle de la chaîne
Soit de classe sur un ouvert de .
- Le long d'un chemin : si sont de classe sur un intervalle et si pour tout , alors est de classe et
- Changement de variables : si les sont des fonctions de classe de variables sur un ouvert de , avec pour tout , alors est de classe sur et
les dérivées de étant prises au point . En pratique, on se limite à et .
Ces deux formes ne sont qu'une seule règle, et il faut les reconnaître sous les deux déguisements qu'elles prennent dans les énoncés de physique. Le premier est le trajet : si et dépendent du temps,
Le second est le changement de variables : en coordonnées polaires , , la même règle donne
Le passage en coordonnées polaires est le seul changement de variables que le programme demande de connaître, et c'est le calcul qui fonde l'expression du gradient en coordonnées polaires ou sphériques, utilisée dans tout le cours de physique.
Soit de classe sur un ouvert convexe de . Alors est constante sur si et seulement si en tout point de .
C'est la règle de la chaîne appliquée au segment , qui reste dans précisément parce que est convexe : la dérivée de le long de ce segment est , donc . L'hypothèse de convexité n'est pas décorative — sur un ouvert formé de deux disques disjoints, une fonction de gradient nul peut valoir sur l'un et sur l'autre.
10.4 Dérivées d'Ordre 2, Matrice Hessienne et Formule de Taylor
Passer à l'ordre deux, c'est passer d'une approximation par un plan à une approximation par une quadrique : la hessienne joue pour une fonction de plusieurs variables le rôle que la dérivée seconde joue pour une fonction d'une variable. Elle dit dans quel sens la surface se courbe, et dans quelle direction.
Sa symétrie n'est pas automatique : c'est le théorème de Schwarz, et il demande la continuité des dérivées secondes. Sous cette hypothèse — satisfaite par les fonctions usuelles, mais qu'il faut vérifier et citer — la hessienne est symétrique réelle, donc diagonalisable en base orthonormée. Ses valeurs propres sont les dérivées secondes de le long des directions propres, et, en un point critique, leurs signes décident de sa nature dès qu'aucune n'est nulle.
10.4.1 Théorème de Schwarz et Matrice Hessienne
Les dérivées partielles d'ordre de sont les dérivées partielles de ses dérivées partielles :
avec la notation lorsque . La fonction est de classe sur l'ouvert si ses dérivées partielles d'ordre existent et sont continues sur .
Soit de classe sur l'ouvert . Pour tous indices :
La matrice hessienne de en est la matrice carrée symétrique :
Pour de classe au voisinage de :
10.5 Optimisation : extrema libres et extremums globaux
10.5.1 Extrema Libres et Conditions du Second Ordre
La recherche d'un extremum se fait en deux temps, et il faut les tenir séparés. Le premier ordre sélectionne des candidats — les points critiques — sans rien affirmer de leur nature. Le second ordre tranche, à l'aide de la hessienne. C'est la transposition exacte de ce qu'on fait à une variable avec puis , à ceci près qu'un point critique dispose ici d'une possibilité supplémentaire : être un col, minimum dans une direction et maximum dans une autre. Cette configuration n'a pas d'équivalent en dimension .
Soit de classe sur l'ouvert et .
- Condition nécessaire du 1er ordre (il suffit ici que soit de classe ) : Si admet un extremum local en , alors est un point critique :
- Conditions du 2nd ordre : Soit un point critique ().
- Si (toutes les valeurs propres sont ), admet un minimum local strict en .
- Si (au moins une valeur propre est ), n'a pas de minimum en .
- Pour un maximum, on applique ce qui précède à , de hessienne : si toutes les valeurs propres de sont , admet un maximum local strict en ; si l'une d'elles est , n'a pas de maximum en .
- En particulier, si possède au moins une valeur propre strictement positive et une valeur propre strictement négative, est un point selle / point col (pas d'extremum).
La condition nécessaire suppose que appartient à un ouvert. Sur un domaine fermé — un disque plein, un carré — les extrema peuvent se situer sur le bord, et le gradient n'a alors aucune raison d'y être nul. Un énoncé demandant les extrema de sur une partie fermée bornée réclame donc deux études : les points critiques de l'intérieur, puis le bord traité à part, souvent par paramétrage. Oublier le bord fait perdre l'extremum global, dont le théorème des bornes atteintes garantissait pourtant l'existence.
Noter enfin le mot local : la hessienne ne renseigne que sur un voisinage. Une fonction peut avoir un minimum local sans avoir de minimum global — un exercice de ce chapitre en fournit une illustration : admet en un minimum local strict, de valeur , mais tend vers le long de la droite .
Pour , posons , , , de sorte que
En un point critique :
- si et : minimum local strict ;
- si et : maximum local strict ;
- si : point col, donc pas d'extremum ;
- si : le second ordre ne décide pas de la nature du point ; il exclut seulement un minimum si , un maximum si .
Le signe de peut remplacer celui de la trace lorsque le déterminant est positif, les deux coefficients diagonaux étant alors de même signe.
Le critère de Monge n'est pas un résultat nouveau : c'est la traduction du théorème précédent en dimension , où est le déterminant de la hessienne, donc le produit de ses deux valeurs propres, et un de ses coefficients diagonaux. Un déterminant négatif signale deux valeurs propres de signes opposés, donc un col ; un déterminant positif les rend de même signe, et suffit alors à dire lequel.
Le cas douteux n'est pas un cas rare qu'on peut négliger : il signifie qu'une valeur propre est nulle, donc que l'ordre ne décide pas, et il faut alors revenir à l'étude directe du signe de le long de chemins bien choisis.
Méthode : Chercher les extrema d'une fonction de deux variables
- Résoudre , c'est-à-dire le système des deux dérivées partielles nulles. C'est un système d'équations, souvent polynomial, et c'est là que se trouve la difficulté calculatoire.
- Calculer , , en chaque point critique, puis conclure par le critère de Monge.
- Traiter les cas douteux à la main, en évaluant sur deux chemins qui donnent des signes différents — ce qui prouve un col — ou en factorisant l'expression.
- Conclure sur le caractère global séparément : les conclusions précédentes sont locales. Chercher les limites de à l'infini, ou une factorisation valable partout.
10.5.2 Extremums globaux sur une partie de
Les conditions précédentes sont locales et supposent l'ouvert : elles ne disent rien d'un extremum atteint au bord, où le gradient n'a aucune raison de s'annuler. Or c'est le cas le plus fréquent dès qu'on optimise sur une partie fermée.
Méthode : Chercher les extremums globaux sur une partie fermée bornée
- Établir l'existence par le théorème des bornes atteintes : si est une partie non vide, fermée et bornée de et si y est continue, alors est bornée sur et y atteint ses bornes. On sait donc, avant tout calcul, que le maximum et le minimum existent — il ne reste qu'à les localiser.
- À l'intérieur : chercher les points critiques, c'est-à-dire résoudre sur l'ouvert . Si est de classe sur , tout extremum intérieur est parmi eux ; sinon, les points où l'une des dérivées partielles de n'existe pas s'ajoutent aux candidats : atteint son minimum sur le disque unité fermé en l'origine, qui n'est pas un point critique.
- Sur le bord : paramétrer le bord pour se ramener à une fonction d'une seule variable, puis l'étudier par les moyens de première année. Un cercle se paramètre par , un segment par une équation affine, un bord polygonal côté par côté.
- Comparer les valeurs de en tous les candidats — points critiques intérieurs et extremums du bord. La plus grande est le maximum, la plus petite le minimum : le théorème du point 1 garantit qu'ils figurent dans la liste.
Sans elle, la comparaison finale ne conclut rien : rien ne dit a priori que le maximum est atteint, ni qu'il l'est en l'un des points trouvés. C'est le théorème des bornes atteintes qui transforme une liste de candidats en une réponse. Et lorsque la partie n'est pas bornée, il faut le remplacer par une étude à l'infini — si quand , on fixe et une boule fermée contenant telle que pour tout hors de : le théorème s'applique à , fermée et bornée puisque est fermée, et le minimum de sur est son minimum sur .