Espaces Préhilbertiens Réels et Espaces Euclidiens
Cours complet · mathématiques (PC), chapitre 3 · CPGE PC (2e année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
3.1 Introduction et vue d'ensemble
L'introduction d'un produit scalaire transforme un espace vectoriel abstrait en un espace géométrique muni des concepts fondamentaux de longueur, de distance, d'angle et d'orthogonalité.
En PC, ce cadre mathématique régit l'analyse de Fourier (orthogonalité des fonctions trigonométriques et ), la mécanique quantique (produits scalaires de fonctions d'onde, sous une forme complexe dont le programme ne traite pas), l'approximation polynomiale au sens des moindres carrés et les projections géométriques en cristallographie.
Tout ce chapitre découle d'un seul nombre. Une fois que l'on sait associer à deux vecteurs le réel , la longueur vient sans effort en posant ; l'inégalité de Cauchy-Schwarz montre ensuite que le quotient reste entre et , donc qu'il mérite le nom de cosinus : l'angle apparaît. Le cas particulier devient alors l'orthogonalité, la décomposition en découle, et l'on peut enfin projeter.
C'est la dernière étape qui justifie les précédentes. Le théorème de la meilleure approximation, à la fin du chapitre, affirme que la projection orthogonale de sur est le point de le plus proche de . Autrement dit : un problème de minimisation — trouver le meilleur polynôme d'approximation, la meilleure droite de régression, les meilleurs coefficients d'un polynôme trigonométrique — se ramène à un calcul de projection, c'est-à-dire à une somme de produits scalaires. C'est cette conversion d'un problème d'analyse en une formule d'algèbre linéaire qui fait la valeur du chapitre, et c'est elle que les concours mettent en scène.
3.2 Produit Scalaire et Espaces Préhilbertiens
3.2.1 Définition Axiomatique du Produit Scalaire Réel
Dans le produit scalaire usuel est connu depuis la première année (depuis le lycée dans le plan et dans l'espace) ; la démarche du chapitre consiste à ne retenir de lui que quatre propriétés, puis à appeler « produit scalaire » toute application qui les vérifie. L'enjeu n'est pas la généralité pour elle-même : c'est que des espaces où aucune géométrie n'est visible — l'espace des fonctions continues, l'espace des matrices, l'espace des polynômes — héritent d'un coup de la longueur, de l'angle et de la perpendiculaire. Deux fonctions peuvent dès lors être orthogonales, et cette phrase, dénuée de sens au départ, est exactement ce sur quoi repose l'analyse de Fourier.
Les trois exemples à connaître par cœur, parce qu'ils fournissent la quasi-totalité des énoncés de concours, sont :
ce dernier pour points deux à deux distincts. Vérifier qu'une application proposée est un produit scalaire est un exercice classique : la bilinéarité et la symétrie ne posent jamais de difficulté, et tout se joue sur le dernier axiome. C'est là qu'il faut ralentir.
Soit un -espace vectoriel. Un produit scalaire sur est une application (souvent notée également ) vérifiant les quatre axiomes :
- Bilinéarité : , (linéarité à gauche ; la linéarité à droite s'en déduit par symétrie).
- Symétrie : .
- Positivité : .
- Caractère défini : .
Un -espace vectoriel muni d'un produit scalaire est appelé un espace préhilbertien réel. S'il est de dimension finie, on l'appelle un espace euclidien.
Le quatrième axiome, dit caractère défini, est celui qui fait tout le travail : il interdit l'existence d'un vecteur non nul de longueur nulle. Sans lui, ne serait plus une norme et la géométrie s'effondrerait. C'est aussi le seul axiome qui puisse être en défaut dans les exemples : sur la forme est bien définie car une fonction continue positive d'intégrale nulle est nulle — l'argument repose sur la continuité, et l'énoncé tombe si l'on remplace les fonctions continues par les fonctions continues par morceaux. De même n'est un produit scalaire sur que parce qu'un polynôme de degré ayant racines est nul : sur , la même formule cesse d'être définie.
Enfin, les deux mots du vocabulaire ne se recouvrent pas : préhilbertien n'impose rien sur la dimension, euclidien exige la dimension finie. La distinction n'est pas cosmétique — plusieurs théorèmes de la dernière section, à commencer par , réclament une hypothèse de dimension finie sur et deviennent faux sans elle.
3.2.2 Norme Euclidienne Associée et Identités Remarquables
Le produit scalaire fabrique donc une norme. La question réciproque est plus intéressante : une norme donnée provient-elle d'un produit scalaire ? Les deux identités qui suivent y apportent chacune un élément de réponse.
Pour tout , la norme euclidienne associée au produit scalaire est le réel positif :
Pour tous vecteurs :
- Identités de polarisation :
- Identité du parallélogramme (somme des carrés des diagonales) :
Ces deux identités se lisent dans des directions opposées, et c'est ce contraste qu'il faut retenir. Les identités de polarisation montrent que le produit scalaire se reconstruit à partir de la seule norme : rien n'est perdu en passant de à . L'identité du parallélogramme, elle, est un test : toute norme issue d'un produit scalaire la vérifie, donc une norme qui la met en défaut ne peut provenir d'aucun produit scalaire. Sur muni de , prenons et : alors , le membre de gauche vaut tandis que le membre de droite vaut . La norme infinie n'est donc euclidienne pour aucun produit scalaire — un contre-exemple qui tient en trois lignes et que l'on attend le jour du concours.
Géométriquement, l'identité du parallélogramme dit que la somme des carrés des quatre côtés d'un parallélogramme égale la somme des carrés de ses deux diagonales.
3.3 Inégalités Fondamentales de Cauchy-Schwarz et de Minkowski
L'inégalité de Cauchy-Schwarz est ce qui donne un sens au mot angle dans un espace abstrait. Elle affirme que le quotient appartient à pour tous vecteurs non nuls ; on peut donc, et seulement donc, poser
et parler de l'angle de deux fonctions ou de deux matrices. Sans cette inégalité, l'écriture ci-dessus n'aurait aucune raison de définir quoi que ce soit.
Soit un espace préhilbertien réel. Pour tous :
De plus, il y a égalité () si et seulement si la famille est liée.
Démonstration
Si , l'inégalité et l'égalité sont trivialement vérifiées (et est liée).
Supposons (donc ). Pour tout scalaire réel , par positivité du produit scalaire :
est une fonction polynomiale du second degré en de coefficient dominant . Comme pour tout , son discriminant réduit est nécessairement négatif ou nul :
En prenant la racine carrée, on obtient .
Cas d'égalité : L'égalité équivaut à , ce qui signifie que le trinôme admet une racine réelle . Alors , ce qui prouve que la famille est liée.
Cette démonstration vaut d'être retenue pour elle-même : le procédé — introduire le trinôme , invoquer sa positivité, conclure par le discriminant — est redemandé tel quel dans les problèmes, appliqué à des intégrales. Il fournit par exemple, pour et continues sur ,
avec égalité si et seulement si et sont proportionnelles. Le cas d'égalité est la moitié utile de l'énoncé : c'est lui qui permet, une majoration étant obtenue, de déterminer quand elle est atteinte, donc de résoudre le problème d'optimisation sous-jacent. Une majoration sans son cas d'égalité ne répond qu'à la moitié de la question posée.
Le second usage classique consiste à faire apparaître artificiellement un produit là où il n'y en a pas, en écrivant pour un poids bien choisi ; l'inégalité transforme alors l'intégrale de en un produit de deux intégrales que l'hypothèse sait contrôler.
L'inégalité suivante est une conséquence de Cauchy-Schwarz, obtenue en développant et en majorant le terme du milieu par . Son statut est important : c'est elle qui achève de prouver que est bien une norme au sens du cours d'analyse, et donc que tout le vocabulaire topologique — distance, boules, convergence, continuité — s'applique désormais à .
Pour tous :
Avec égalité si et seulement si l'un des vecteurs est nul ou si et sont positivement colinéaires ().
Noter la différence entre les deux cas d'égalité : Cauchy-Schwarz est saturée dès que la famille est liée, l'inégalité triangulaire seulement lorsque la colinéarité est positive. Prendre avec le montre : le premier cas d'égalité est réalisé, le second ne l'est pas, puisque alors que .
3.4 Orthogonalité et Procédé de Gram-Schmidt
3.4.1 Familles Orthogonales et Théorème de Pythagore
L'orthogonalité n'est pas une propriété intrinsèque de deux vecteurs : elle dépend du produit scalaire choisi. Les polynômes et sont orthogonaux pour mais ne le sont pas pour , dont le produit vaut . Changer de produit scalaire, c'est changer de géométrie : lorsqu'un énoncé demande une base orthonormale, il faut toujours revenir au produit scalaire qu'il a défini, jamais au produit scalaire usuel des coordonnées.
Deux vecteurs sont dits orthogonaux, noté , si . Une famille de vecteurs de est dite :
- Orthogonale si .
- Orthonormale (ou orthonormée) si elle est orthogonale et que chaque vecteur est unitaire :
Pour tous :
Plus généralement, pour toute famille orthogonale :
L'équivalence du théorème de Pythagore repose sur : le terme croisé s'annule si et seulement si les vecteurs sont orthogonaux.
La proposition suivante est celle que l'on utilise le plus souvent sans y penser : elle permet de conclure qu'une famille est une base sans jamais vérifier qu'elle engendre.
Toute famille orthogonale de vecteurs non nuls est une famille libre. En particulier, dans un espace euclidien de dimension , toute famille orthonormale de vecteurs est une base orthonormale.
La démonstration tient en deux lignes et mérite d'être refaite : si , le produit scalaire de cette relation avec ne laisse survivre qu'un terme, , d'où puisque . L'hypothèse « vecteurs non nuls » est indispensable : la famille est orthogonale et liée.
Un espace euclidien admet-il toujours une base orthonormale ? La réponse est oui, et elle est constructive : c'est l'objet du procédé qui suit.
3.4.2 Procédé d'Orthonormalisation de Gram-Schmidt
Le procédé de Gram-Schmidt fabrique une base orthonormale à partir d'une famille libre quelconque. Sa vraie substance n'est pas la formule mais la première des deux conditions du théorème : à chaque étape, les premiers vecteurs construits engendrent le même sous-espace que les premiers vecteurs de départ. C'est cette propriété d'emboîtement qui rend le procédé utile — elle garantit que l'on peut orthonormaliser un sous-espace sans perdre la trace de la manière dont il a été construit, et c'est elle qui interviendra dans le calcul des projections.
Soit une famille libre d'un espace préhilbertien . Il existe une unique famille orthonormale vérifiant :
- Pour tout , .
- Pour tout , .
L'algorithme de construction s'écrit explicitement par récurrence :
et pour tout :
La lecture de la formule est plus simple que son écriture : on retranche à sa projection orthogonale sur le sous-espace déjà orthonormalisé, et il ne reste que ce que apportait de neuf. Le vecteur est non nul précisément parce que la famille de départ est libre — si appartenait à , la soustraction rendrait et la division suivante serait impossible.
L'ordre des vecteurs n'est pas indifférent. Permuter et change la base obtenue : le premier vecteur de la famille de départ est le seul dont la direction est toujours conservée, puisque . Deux copies orthonormalisées d'une même famille prise dans deux ordres différents engendrent le même espace mais ne coïncident pas.
En pratique, on n'applique jamais la formule générale telle quelle : on orthogonalise d'abord, un vecteur après l'autre, en gardant des coordonnées entières autant que possible, et on ne normalise qu'à la toute fin. Cela évite de traîner des racines carrées dans tous les calculs intermédiaires.
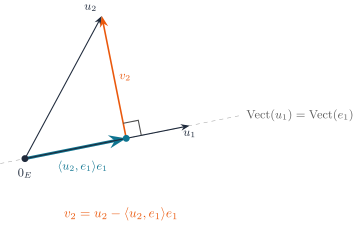
de , et ce qui reste est orthogonal à . La base cherchée s'obtient en normalisant, et ; la droite pointillée rappelle que la direction de , elle, est conservée.</div>
3.5 Projection Orthogonale et Meilleure Approximation
3.5.1 Orthogonal d'une partie, hyperplans
Soit une partie quelconque d'un espace préhilbertien . On appelle orthogonal de l'ensemble
Quelle que soit la partie , l'ensemble est un sous-espace vectoriel de , et .
L'énoncé n'exige rien de — ni d'être un sous-espace, ni d'être fini. La raison est que est une intersection de noyaux de formes linéaires : est linéaire pour chaque fixé, et une intersection de sous-espaces en est un. La seconde égalité en découle et rend le calcul praticable : pour trouver , il suffit d'écrire l'orthogonalité aux vecteurs d'une famille génératrice.
Soit euclidien de dimension et un sous-espace de .
- , et (conséquences du théorème du supplémentaire orthogonal, énoncé plus bas).
- est un hyperplan — c'est-à-dire — si et seulement si est une droite. Tout vecteur non nul de cette droite est appelé vecteur normal à l'hyperplan, et
C'est ce qui donne un sens à l'équation cartésienne d'un plan de : les coefficients de ne sont rien d'autre que les coordonnées d'un vecteur normal, et l'équation dit exactement que le point est orthogonal à ce vecteur.
3.5.2 Sous-Espaces Orthogonaux et Supplémentaire Orthogonal
Le chapitre d'algèbre linéaire avait laissé une question ouverte : parler de « la projection sur » n'a pas de sens, car un projecteur exige la donnée d'un supplémentaire, et en possède une infinité. Le produit scalaire lève exactement cette indétermination : parmi tous les supplémentaires de , il en désigne un, , et « la projection orthogonale sur » devient une expression licite. C'est le service que rend le théorème suivant.
Soit un sous-espace vectoriel de dimension finie d'un espace préhilbertien . Alors et son orthogonal sont supplémentaires dans :
En particulier, si est euclidien de dimension , alors et .
L'hypothèse « de dimension finie » n'est pas une précaution de rédaction. En dimension infinie, un sous-espace de dimension infinie peut être d'orthogonal réduit à sans pour autant être tout entier, et l'égalité tombe elle aussi. Dans le programme de PC, est toujours de dimension finie — mais , lui, ne l'est pas nécessairement, et c'est précisément le cas qui rend le chapitre utile : approcher une fonction de par un polynôme de degré , c'est projeter un vecteur d'un espace de dimension infinie sur un sous-espace de dimension finie.
3.5.3 Bases orthonormées et expressions des grandeurs
Tout espace euclidien admet une base orthonormée. Plus précisément, toute famille orthonormée d'un espace euclidien peut être complétée en une base orthonormée.
C'est le théorème de la base incomplète, rendu compatible avec l'orthonormalité : on complète d'abord la famille en une base quelconque, puis on lui applique Gram-Schmidt, qui ne touche pas aux premiers vecteurs puisqu'ils sont déjà orthonormés.
Soit une base orthonormée d'un espace euclidien , et soient de coordonnées et dans . Alors
C'est tout l'intérêt d'une base orthonormée, et la raison pour laquelle on paie le prix de Gram-Schmidt : les coordonnées se lisent par un simple produit scalaire, sans résoudre de système, et le produit scalaire abstrait redevient le produit scalaire canonique de . Dans une base quelconque, aucune de ces trois formules n'est vraie.
3.5.4 Projection Orthogonale et Formule en Base Orthonormale
La définition qui suit caractérise sans le calculer : c'est l'unique vecteur de dont l'écart à est perpendiculaire à . Cette caractérisation est souvent plus maniable que la formule explicite — pour montrer qu'un vecteur donné est la projection orthogonale, il suffit de vérifier ces deux points, appartenance et orthogonalité de l'écart, sans construire aucune base.
Soit un sous-espace vectoriel de dimension finie de . Le projecteur orthogonal sur , noté , est le projecteur sur parallèlement à . Pour tout , est l'unique vecteur de vérifiant :
Si est une base orthonormale de , alors pour tout :
L'hypothèse orthonormale n'est pas décorative : c'est l'erreur la plus fréquente du chapitre. Si la base de est seulement orthogonale, la formule correcte porte un dénominateur,
et si la base n'est même pas orthogonale, aucune de ces deux formules ne s'applique : il faut alors orthonormaliser d'abord, ou résoudre le système donné par la caractérisation .
3.5.5 Distance à un Sous-Espace et Théorème de la Meilleure Approximation
Voici le théorème vers lequel tend le chapitre. Il dit qu'un problème de minimisation posé sur un ensemble infini — trouver, parmi tous les vecteurs de , celui qui est le plus proche de — admet une solution, qu'elle est unique, et qu'elle se calcule par une somme finie de produits scalaires. C'est ce transfert d'un problème d'analyse vers une formule d'algèbre linéaire qui fait de la projection orthogonale un outil, et non une simple curiosité géométrique.
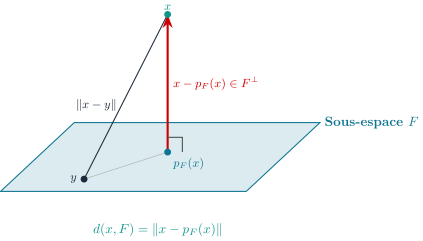
de est relié à par une hypoténuse, donc par un segment plus long.</div>
Soit un sous-espace vectoriel de dimension finie de et . La distance de à , définie par , est atteinte en un unique point qui est la projection orthogonale :
De plus, par le théorème de Pythagore :
Méthode : Calculer une distance à un sous-espace
Aucun problème de concours ne demande de minimiser directement sur : la démarche est toujours la même.
- Identifier le vecteur et le sous-espace , et vérifier que est de dimension finie. Une quantité de la forme est une distance au carré : ici dans , muni du produit scalaire , et , vu comme le sous-espace des fonctions affines.
- Construire une base orthonormale de par Gram-Schmidt — c'est en général l'étape la plus longue, et la seule qui calcule.
- Projeter : .
- Conclure par , ou plus rapidement par , qui évite de soustraire les vecteurs.
La dernière variante est presque toujours la plus économique : elle ne demande que des normes et des produits scalaires, jamais l'expression explicite de .