Endomorphismes des Espaces Euclidiens et Isométries
Cours complet · mathématiques (PT), chapitre 4 · CPGE PT (2e année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
4.1 Introduction et vue d'ensemble
L'étude des endomorphismes des espaces vectoriels euclidiens constitue le sommet de l'algèbre bilinéaire en CPGE PT. Elle s'articule autour de deux classes d'opérateurs fondamentales :
- Les matrices symétriques réelles, gouvernées par le théorème spectral, qui garantit qu'on peut les diagonaliser dans une base orthonormée, à valeurs propres toutes réelles. C'est ce théorème qui fonde la mécanique des solides — axes principaux d'inertie, directions principales du tenseur des contraintes en résistance des matériaux.
- Les isométries vectorielles (ou automorphismes orthogonaux), qui forment le groupe orthogonal et préservent la structure métrique (longueurs, angles, volumes). Elles modélisent les déplacements et les changements de repères en cinématique et en robotique spatiale.
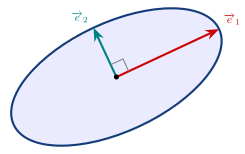
orthonormée de vecteurs propres : ses axes principaux sont perpendiculaires, ce qu'aucune matrice diagonalisable quelconque ne garantit. C'est cette orthogonalité qui donne un sens aux « axes principaux d'inertie » d'un solide et aux « directions principales » d'un tenseur de contraintes.</div>
4.2 Matrices symétriques réelles et théorème spectral
Une matrice quelconque n'est en général pas diagonalisable, et rien n'assure, quand elle l'est, que la base de vecteurs propres soit agréable. Pour une matrice symétrique réelle, tout se passe au mieux : la diagonalisabilité est automatique — aucune hypothèse à vérifier, aucun calcul de multiplicités — et la matrice de passage peut être choisie orthogonale. C'est le théorème spectral, et c'est le résultat le plus fort du programme d'algèbre.
Une matrice est symétrique si . L'ensemble des matrices symétriques réelles d'ordre est noté ; c'est un sous-espace vectoriel de , de dimension .
Il n'est pas stable par produit : , de sorte que n'est symétrique que si et commutent.
Soit . Les sous-espaces propres de associés à des valeurs propres distinctes sont deux à deux orthogonaux pour le produit scalaire canonique de .
Démonstration
Soient deux valeurs propres, et . Alors
en utilisant . Comme , il vient , c'est-à-dire .
Pour toute matrice symétrique réelle , il existe une matrice orthogonale et une matrice diagonale réelle telles que
On dit que est orthogonalement diagonalisable. En particulier, toutes les valeurs propres de sont réelles, et les colonnes de forment une base orthonormée de faite de vecteurs propres de .
La réciproque est vraie et sert souvent de contrôle : si avec orthogonale et diagonale, alors , donc est symétrique. Une matrice non symétrique ne peut donc pas être orthogonalement diagonalisable, quoi qu'en dise un calcul.
L'hypothèse réelle est tout aussi essentielle : la matrice complexe est symétrique, de carré nul et non nulle, donc non diagonalisable.
Enfin, quand une valeur propre est multiple, la base orthonormée ne tombe pas toute seule : il faut orthonormaliser à l'intérieur de son sous-espace propre, par Gram-Schmidt. Entre sous-espaces propres différents, l'orthogonalité est acquise par la proposition précédente.
Méthode : Diagonaliser orthogonalement une matrice symétrique
- Vérifier que est symétrique : sans cela, le théorème ne s'applique pas.
- Calculer les valeurs propres par le polynôme caractéristique. Elles sont réelles, ce qui est déjà un contrôle : une racine complexe signale une erreur.
- Déterminer chaque sous-espace propre en résolvant .
- Orthonormaliser chaque sous-espace propre séparément — Gram-Schmidt n'est nécessaire que pour les valeurs propres multiples —, puis concaténer les bases obtenues.
- Écrire en rangeant ces vecteurs en colonnes, et en rangeant les valeurs propres dans le même ordre. Contrôle : , et la trace de doit valoir celle de .
4.3 Isométries Vectorielles et Groupe Orthogonal
Une isométrie est un endomorphisme qui ne déforme rien : ni les longueurs, ni les angles, ni les volumes au signe près. La définition n'en retient que la conservation des normes, et le théorème qui suit montre que tout le reste s'ensuit — c'est une conséquence de l'identité de polarisation, qui reconstruit le produit scalaire à partir de la seule norme.
4.3.1 Définitions et caractérisations
Un endomorphisme est une isométrie vectorielle s'il conserve la norme :
L'ensemble des isométries vectorielles de forme un groupe pour la composition, appelé le groupe orthogonal, noté .
Les symétries orthogonales sont des isométries : si et si est la symétrie par rapport à parallèlement à , alors pour le théorème de Pythagore donne
Le cas particulier où est un hyperplan porte un nom : on parle alors de réflexion. En dimension c'est la symétrie par rapport à une droite, en dimension la symétrie par rapport à un plan.
Soit une isométrie vectorielle de et un sous-espace stable par . Alors est lui aussi stable par .
Démonstration
En dimension finie, étant injective, entraîne . Soit et : il existe tel que , et
puisque conserve le produit scalaire et que . Donc .
C'est cette proposition qui permet de « descendre » d'une dimension : dès qu'on a trouvé une droite stable, on travaille dans son orthogonal, et c'est ainsi que se démontre la classification en dimension .
Pour , les assertions suivantes sont équivalentes :
- (conservation de la norme).
- (conservation du produit scalaire).
- transforme toute base orthonormée en une base orthonormée.
- Dans toute base orthonormée , la matrice vérifie ().
La cinquième caractérisation est celle qu'on utilise en pratique, et elle se lit colonne par colonne : signifie exactement que les colonnes de forment une famille orthonormée. Vérifier qu'une matrice est orthogonale, c'est donc vérifier que ses colonnes sont unitaires et deux à deux orthogonales — trois produits scalaires en dimension , et non un produit matriciel complet.
Comme équivaut à , le même critère vaut pour les lignes : les lignes d'une matrice orthogonale forment, elles aussi, une famille orthonormée. C'est souvent la lecture la plus rapide, selon la matrice qu'on a sous les yeux.
Soient et deux bases d'un espace euclidien , avec orthonormée. La matrice de passage de à est orthogonale si et seulement si est elle aussi orthonormée.
C'est ce qui explique la place des matrices orthogonales dans tout le chapitre : ce sont exactement les matrices qui font passer d'un repère orthonormé à un autre. Et c'est ce qui rend la relation du théorème spectral si commode — l'inverse de s'obtient par simple transposition, sans le moindre calcul.
Une matrice orthogonale n'est pas une matrice dont les colonnes sont seulement orthogonales : elles doivent aussi être unitaires. La matrice a des colonnes orthogonales et n'est pas dans .
Et une matrice orthogonale n'est pas une matrice symétrique : les deux conditions et sont indépendantes. Leur conjonction signifie , c'est-à-dire que est une symétrie orthogonale — ce qui est précisément le cas des réflexions.
Pour , on a .
- Si , est une isométrie directe (ou rotation vectorielle). L'ensemble des isométries directes forme le groupe spécial orthogonal (ou ).
- Si , est une isométrie indirecte (ou réflexion/anti-rotation).
4.3.2 Classification des Isométries en Dimension 2
Parler de rotation d'angle suppose qu'on ait choisi un sens positif : la même isométrie est une rotation d'angle ou selon l'orientation retenue. On appelle orientation d'un plan euclidien le choix d'une base orthonormée déclarée directe ; toute autre base orthonormée est alors directe si la matrice de passage a pour déterminant , et indirecte sinon. C'est ce choix, et lui seul, qui permet de parler de la mesure de l'angle orienté entre deux vecteurs — notion qu'on utilise ici sans plus de formalisme.
Soit une base orthonormée directe du plan.
- Rotations vectorielles () :
et .
- Réflexions orthogonales () :
Symétrie axiale orthogonale par rapport à la droite vectorielle faisant un angle avec le premier vecteur de base.
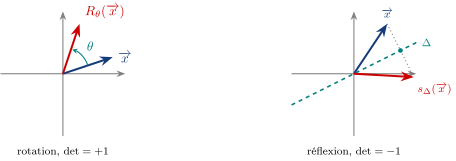
vecteurs ont la même norme et l'angle qui les sépare est le même pour tous les vecteurs. À droite une réflexion d'axe : le segment qui joint un vecteur à son image est perpendiculaire à et son milieu — le point marqué — appartient à . Le déterminant sépare les deux cas, et lui seul : pour la rotation, qui conserve l'orientation, pour la réflexion, qui la renverse.</div>
4.3.3 Classification des Isométries en Dimension 3
La même précaution s'impose en dimension , avec une nuance de plus. Orienter l'espace, c'est y choisir une base orthonormée directe. Orienter une droite, c'est choisir l'un de ses deux vecteurs directeurs unitaires ; orienter un plan de l'espace orienté, c'est orienter la droite qui lui est orthogonale. C'est pourquoi l'angle d'une rotation de l'espace n'a de signe qu'une fois l'axe orienté : retourner change en , sans changer la rotation.
Dans une base orthonormée directe dont le premier vecteur dirige l'axe, la matrice d'une rotation d'angle prend la forme réduite
et celle d'une réflexion par rapport à un plan, dans une base adaptée dont le premier vecteur est normal à ce plan, s'écrit . C'est de cette forme réduite que se lisent aussitôt la trace et le déterminant.
Soit et sa matrice dans une BON directe.
- Isométries directes () : Ce sont des rotations vectorielles autour d'un axe orienté () d'angle .
- L'axe de rotation est l'espace des points fixes .
- L'angle de rotation vérifie :
- Le signe de est fixé par le choix du vecteur directeur unitaire de l'axe :
- Isométries indirectes () :
- Réflexion (symétrie orthogonale par rapport à un plan ) : .
- Anti-rotation (composée commutative d'une rotation d'angle et d'une réflexion par rapport au plan orthogonal à l'axe) : .
Méthode : Identifier une isométrie de donnée par sa matrice
- Vérifier que en contrôlant que ses colonnes sont unitaires et deux à deux orthogonales.
- Calculer . S'il vaut , c'est une rotation ; s'il vaut , c'est une réflexion ou une anti-rotation, que la trace départage ( pour une réflexion).
- Trouver l'axe : c'est pour une rotation, et le plan pour une réflexion. Choisir un vecteur directeur unitaire — ce choix oriente l'axe et fixe le signe de l'angle.
- Calculer l'angle par , puis son signe par pour un quelconque hors de l'axe. Ne pas oublier cette dernière étape : le cosinus seul laisse deux angles opposés.
- Contrôler : la trace calculée doit valoir , et doit valoir .
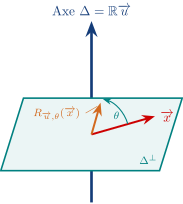
d'un angle le plan qui lui est orthogonal. Toute l'information tient donc en deux données : l'axe, qui est , et l'angle, dont le cosinus se lit sur la trace par et le signe du sinus sur l'orientation de . La trace vaut parce que, dans une base orthonormée adaptée, la matrice est : le vient de l'axe et le de la rotation plane.</div>