Équations Différentielles et Calcul Différentiel
Cours complet · mathématiques (PT), chapitre 9 · CPGE PT (2e année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
9.1 Introduction et vue d'ensemble
Ce chapitre réunit deux sujets que le programme place côte à côte, et qui se répondent. Le premier est l'équation différentielle linéaire scalaire d'ordre 2 à coefficients non constants : la première année a traité le cas constant, il reste à décrire la structure de l'ensemble des solutions dans le cas général et à donner les deux procédés de résolution explicite qui fonctionnent — le développement en série entière, dont le chapitre 6 a fourni l'outil, et l'abaissement de l'ordre lorsqu'une solution est connue.
Le second est le calcul différentiel des fonctions de deux ou trois variables : dérivées partielles, gradient, dérivées secondes et matrice hessienne, recherche d'extremums. C'est le cadre de la thermodynamique, de la mécanique des milieux continus et de l'optimisation des structures, et c'est aussi l'outil que le chapitre suivant emploiera pour définir les surfaces par une équation cartésienne.
9.2 Équations différentielles scalaires d'ordre 2
La première année a résolu à coefficients constants, par l'équation caractéristique. Dès que et dépendent de , il n'y a plus de formule — et pourtant la structure de l'ensemble des solutions, elle, ne change pas. C'est ce que dit cette section, avant de donner les deux seuls procédés de résolution explicite au programme.
9.2.1 Ensemble des solutions
Soient , et trois fonctions continues sur un intervalle . On appelle équation différentielle linéaire scalaire d'ordre 2 l'équation
d'inconnue une fonction deux fois dérivable sur . L'équation homogène associée est
Soient et . Le problème de Cauchy
admet une unique solution, et elle est définie sur tout entier. Sa démonstration est hors programme.
Les deux affirmations comptent autant l'une que l'autre. L'unicité dit qu'une solution est entièrement déterminée par sa valeur et sa pente en un seul point — c'est le fondement de toute la mécanique, où position et vitesse initiales fixent le mouvement. Le caractère global dit qu'une solution ne peut pas exploser au milieu de : contrairement au cas non linéaire, il n'y a pas d'intervalle maximal à chercher, dès lors que , et sont continues sur .
L'énoncé exige la continuité de , et sur , ce qui suppose l'équation résolue en . Une équation écrite doit d'abord être divisée par , et le théorème ne s'applique alors que sur les intervalles où ne s'annule pas. Les points où s'annule coupent le domaine en morceaux qu'il faut traiter séparément : c'est là que l'unicité peut échouer.
- L'ensemble des solutions de sur est un espace vectoriel de dimension . Une base en est appelée système fondamental de solutions.
- Principe de superposition : si est solution de et de , alors est solution de second membre .
- Si est une solution particulière de , alors l'ensemble des solutions de est
La dimension est une conséquence directe du théorème de Cauchy : l'application qui, à une solution de , associe le couple est linéaire, injective par l'unicité et surjective par l'existence — c'est donc un isomorphisme de sur . Retenir cette phrase dispense de retenir le résultat.
9.2.2 Deux procédés de résolution explicite
Méthode : Chercher une solution développable en série entière
- Poser , de rayon supposé non nul, et dériver terme à terme : , .
- Reporter dans l'équation et réindexer pour que toutes les sommes portent sur la même puissance .
- Annuler chaque coefficient : on obtient une relation de récurrence sur , dont et — c'est-à-dire et — sont les deux paramètres libres, en accord avec la dimension .
- Calculer le rayon de convergence de la série obtenue, et conclure : la somme est solution sur .
Le second procédé s'appuie sur une solution déjà connue, souvent fournie par l'énoncé ou devinée (, , …), et il ramène l'ordre à l'ordre .
Méthode : Abaisser l'ordre à partir d'une solution ne s'annulant pas
On suppose connue une solution de qui ne s'annule pas sur .
- Poser , avec pour nouvelle inconnue — le changement est licite parce que ne s'annule pas.
- Reporter : et . Dans l'équation, les termes en se regroupent en : ils disparaissent, puisque est solution de .
- Il reste une équation d'ordre en :
que l'on résout par les méthodes de première année.
- Intégrer pour obtenir , puis .
Le changement de fonction suppose que l'on peut écrire . Si s'annule en un point de , la méthode ne vaut que sur les sous-intervalles où elle ne s'annule pas, et il faut ensuite recoller les solutions — un recollement qui n'est pas automatique et qui doit être justifié.
9.3 Un peu de topologie de et
Le calcul différentiel se fait à l'intérieur d'un domaine : une dérivée partielle en un point du bord n'a pas de sens, faute de place pour s'écarter dans les deux sens. Il faut donc un vocabulaire pour dire où l'on a le droit de dériver, et où l'on a le droit de conclure qu'un extremum existe.
On munit ( ou ) de la norme euclidienne , qui mesure la distance .
- Boule ouverte et boule fermée .
- est intérieur à s'il existe tel que ; est adhérent à si toute boule rencontre .
- est ouverte si tous ses points lui sont intérieurs, fermée si son complémentaire est ouvert, bornée si elle est contenue dans une boule.
Si est continue de dans , alors l'ensemble est ouvert, et les ensembles et sont fermés.
C'est la fabrique à ouverts et à fermés dont on se sert en pratique : un disque ouvert est , un cercle est , un demi-plan fermé est . On n'a jamais à revenir à la définition.
Toute fonction réelle continue sur une partie fermée et bornée de est bornée et atteint ses bornes. Sa démonstration est hors programme.
Ce théorème est le seul du chapitre qui affirme qu'un extremum existe — tous les autres se contentent de dire où il pourrait se trouver. C'est donc par lui que commence toute recherche d'extremums globaux : on établit d'abord l'existence sur un fermé borné, puis on localise, et l'on est dispensé d'écarter les cas douteux, puisqu'on sait d'avance que le maximum est quelque part dans la liste des candidats.
9.4 Dérivées partielles d'ordre 1 et gradient
Deux objets se ressemblent et ne sont pas le même : les dérivées partielles, qui ne regardent que les directions des axes, et le gradient, qui les rassemble en un vecteur et donne accès à toutes les directions à la fois.
L'existence des dérivées partielles n'entraîne pas la continuité. La fonction prolongée par à l'origine y admet deux dérivées partielles nulles et n'y est pourtant pas continue : elle vaut sur toute la droite privée de l'origine. C'est la continuité des dérivées partielles — la classe — qui fait fonctionner tout le chapitre, jamais leur seule existence.
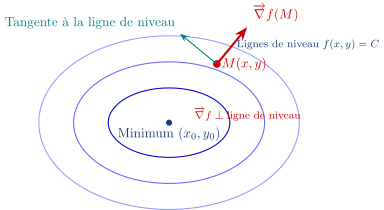
Le gradient a une lecture géométrique qu'il faut avoir en tête : il est orthogonal aux lignes de niveau et pointe dans la direction de plus forte croissance. C'est de là que vient toute la méthode des extrema sous contrainte.
Soit un ouvert de et .
- La -ième dérivée partielle en est .
- Si toutes les dérivées partielles existent et sont continues sur , est dite de classe .
- Le gradient de en est le vecteur colonne .
C'est le gradient, et non une application linéaire abstraite, qui porte toute l'information du premier ordre. Le théorème suivant le dit : il donne l'approximation affine de au voisinage de , et c'est de lui que découlent la règle de la chaîne, la recherche des extremums et l'orthogonalité aux lignes de niveau.
Soit de classe sur un ouvert de et . Alors, quand :
Sa démonstration est hors programme.
- pointe dans la direction de plus grande pente (taux maximal de croissance).
- En tout point régulier (), est orthogonal à l'hypersurface de niveau .
9.5 Dérivée selon un vecteur et règle de la chaîne
La formule de Taylor-Young donne l'accroissement de dans toutes les directions, pas seulement celles des axes. Il suffit de la lire le long d'une droite, puis le long d'une courbe.
Soit de classe sur un ouvert , et . La dérivée de en selon le vecteur est
Les dérivées partielles en sont le cas particulier . L'expression par le produit scalaire donne aussitôt les deux propriétés géométriques du gradient énoncées plus haut : par Cauchy-Schwarz, avec égalité quand est colinéaire au gradient — d'où la direction de plus forte pente —, et quand est orthogonal au gradient — d'où l'orthogonalité aux lignes de niveau.
Soit de classe sur un ouvert de .
- Le long d'une courbe : si est de classe à valeurs dans , alors est de classe et
- Composée de deux variables : si et sont de classe et si , alors
et de même pour , les dérivées de étant prises au point .
Le premier point a une conséquence qu'il faut voir : si reste sur une ligne de niveau de , alors est constante, donc sa dérivée est nulle, donc est orthogonal à — c'est-à-dire à la tangente. L'orthogonalité du gradient aux lignes de niveau, admise plus haut, tient en une ligne.
Le second point est l'outil des changements de variables. Passer en polaires dans une équation aux dérivées partielles, c'est poser et et appliquer la formule.
9.6 Fonctions , Théorème de Schwarz et Matrice Hessienne
Le théorème de Schwarz dit que l'ordre des dérivations ne compte pas — mais seulement sous hypothèse. Ce n'est pas une évidence : il existe des fonctions dont les deux dérivées croisées diffèrent en un point, et l'hypothèse de continuité des dérivées secondes est ce qui les exclut.
Sa conséquence est structurelle : la hessienne est alors une matrice symétrique réelle, donc diagonalisable en base orthonormée à valeurs propres réelles. Toute l'étude des extrema en découle — les signes des valeurs propres classent le point critique, et les directions propres donnent les axes selon lesquels la surface se courbe le plus.
Pour de classe :
Pour de classe , la matrice hessienne en est la matrice symétrique réelle :
Pour , avec les notations de Monge , .
Pour de classe au voisinage de , pour tout petit déplacement :
9.6.1 Résoudre une équation aux dérivées partielles simple
Méthode : Équations aux dérivées partielles du premier et du second ordre
Le procédé est toujours le même : un changement de variables bien choisi transforme l'équation en une autre où l'une des dérivées partielles disparaît, et il ne reste qu'à intégrer par rapport à une variable, l'autre jouant le rôle de constante.
- Poser le changement suggéré par l'énoncé, et sa réciproque.
- Exprimer les dérivées partielles de l'ancienne fonction en fonction des nouvelles par la règle de la chaîne.
- Reporter : l'équation devient par exemple ou .
- Intégrer. donne , où est une fonction quelconque de classe convenable — c'est là toute la différence avec les équations différentielles ordinaires, dont les constantes d'intégration sont des nombres. Ici ce sont des fonctions.
- Revenir aux variables de départ.
9.7 Recherche d'extremums
Soit de classe sur un ouvert de .
- est un point critique de si .
- admet en un maximum local s'il existe tel que pour tout ; le maximum est global si l'inégalité vaut sur tout entier. Idem pour les minimums.
Si , de classe sur un ouvert de , admet un extremum local en , alors est un point critique.
La condition est nécessaire et non suffisante : a un point critique en l'origine sans y avoir d'extremum. Et elle exige que soit ouvert : sur un domaine fermé, un extremum peut parfaitement être atteint au bord, en un point où le gradient ne s'annule pas — c'est même le cas le plus fréquent, et c'est pourquoi la recherche d'un extremum global se fait toujours en deux temps, l'intérieur puis le bord.
Soit un point critique de de classe , et sa matrice hessienne, de déterminant et de trace .
- Si et : minimum local strict.
- Si et : maximum local strict.
- Si : point col (ou point selle) — pas d'extremum.
- Si : le second ordre ne conclut pas ; il faut revenir à l'étude directe du signe de .
Le critère est la lecture, sur le déterminant et la trace, du signe des deux valeurs propres de la hessienne — qui sont réelles, puisque est symétrique réelle. Le déterminant est leur produit et la trace leur somme : deux valeurs propres de même signe donnent un déterminant positif, et c'est alors la trace qui dit lequel ; deux valeurs propres de signes contraires donnent un déterminant négatif, et la surface monte dans une direction propre pendant qu'elle descend dans l'autre. C'est exactement l'image d'un col de montagne, d'où le nom.
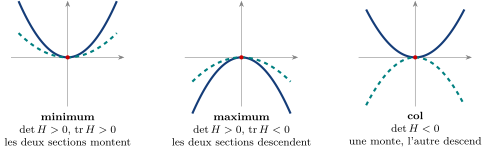
plans propres de la hessienne — en trait plein la section selon la première direction propre, en pointillé selon la seconde. Les valeurs propres sont les courbures de ces deux sections : leur produit est , leur somme est . Deux courbures de même signe donnent un extremum, et la trace dit lequel ; deux courbures de signes contraires donnent un col, où la surface monte dans une direction et descend dans l'autre — le point critique n'est alors extremum d'aucune des deux.</div>
9.7.1 Fonctions de dans
Tout ce qui précède concernait des fonctions à valeurs réelles. Le passage aux fonctions à valeurs vectorielles, avec et , ne demande aucun outil nouveau : tout se lit coordonnée par coordonnée.
Soit , de fonctions coordonnées .
- admet une limite en un point adhérent, est continue en un point ou sur , si et seulement si chacune des l'est.
- est de classe (resp. ) sur un ouvert si et seulement si chaque l'est, et ses dérivées partielles s'obtiennent coordonnée par coordonnée.
C'est ce cadre, et lui seul, qui donne un sens aux surfaces paramétrées du chapitre suivant : une surface est une fonction de classe de dans , , et ses dérivées partielles et sont deux vecteurs de qui dirigeront le plan tangent.