Géométrie du plan et de l'espace
Cours complet · mathématiques (PTSI), chapitre 9 · CPGE PTSI (1re année)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
<i class="fa-solid fa-compass mr-2" style="color:#9A563B"></i>9.1 Introduction et motivation
À l'issue de la terminale, nous connaissons le plan et l'espace euclidiens en tant qu'ensembles de points, la façon d'associer à deux points et le vecteur , ainsi que les propriétés opératoires usuelles. À ce titre, nous utiliserons librement la notation
Ce chapitre prolonge cette étude en y ajoutant de nouveaux modes de repérage (coordonnées polaires dans le plan, cylindriques dans l'espace) et surtout trois produits qui encodent les notions métriques :
- le produit scalaire, qui mesure longueurs, angles et orthogonalité ;
- le produit mixte dans le plan et le produit vectoriel dans l'espace, qui mesurent aires et détectent la colinéarité ;
- le produit mixte dans l'espace, qui mesure des volumes et détecte la coplanarité.
Ces outils permettent une étude complète des droites, cercles, plans et sphères. Ce chapitre illustre géométriquement la théorie des systèmes linéaires du chapitre 7 (une droite de l'espace est l'intersection de deux plans, donc l'ensemble des solutions d'un système !) et prépare l'intuition des espaces vectoriels abstraits du chapitre 11 : la notation introduite ici y deviendra un objet central. Enfin, l'expression du produit mixte dans une base orthonormée directe annonce le déterminant, étudié systématiquement au chapitre 13. Le maître mot est : faire de nombreuses figures, en dimension 2 comme en dimension 3.
Partie A — Géométrie du plan
Dans toute cette partie, le plan est muni d'un repère orthonormé (on dit aussi orthonormal) , supposé direct lorsque l'orientation intervient : l'angle de vers vaut (sens trigonométrique, inverse des aiguilles d'une montre).
9.3 Modes de repérage dans le plan
9.3.1 Coordonnées cartésiennes
Tout point du plan s'écrit de manière unique , c'est-à-dire . Le couple est le couple des coordonnées cartésiennes de dans le repère . De même, tout vecteur du plan s'écrit de manière unique : on note ou .
Ce mode de repérage identifie le plan à , exactement comme le chapitre 3 l'identifiait à : le point correspond à l'affixe . Les deux points de vue s'éclairent mutuellement et nous passerons de l'un à l'autre sans hésiter.
9.3.2 Coordonnées polaires
Soit un point du plan distinct de . Un couple est un couple de coordonnées polaires de si :
autrement dit si et si est une mesure de l'angle . Le lien avec les coordonnées cartésiennes est :
Le vecteur , obtenu en tournant d'un angle , complète en une base orthonormée directe : c'est la base polaire au point , celle qu'emploient la mécanique et les sciences industrielles (notations , des cours de physique).
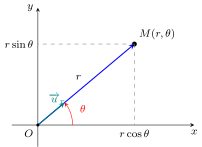
Les coordonnées polaires d'un point ne sont pas uniques : si convient, alors convient pour tout . Le rayon est en revanche déterminé, et l'angle l'est modulo : c'est exactement la situation module--argument du chapitre 3, puisque . Le point est à part : et quelconque.
Le point vérifie et , , donc : un couple de coordonnées polaires est . Inversement, le point de coordonnées polaires a pour coordonnées cartésiennes .
9.4 Produit scalaire dans le plan
9.4.1 Norme euclidienne
La norme euclidienne du vecteur est le réel positif :
Si , alors est la distance de à : pour et ,
C'est le théorème de Pythagore, et c'est aussi le module des affixes du chapitre 3. Un vecteur de norme est dit unitaire.
9.4.2 Définition géométrique du produit scalaire
Soient et deux vecteurs du plan. Leur produit scalaire est le réel :
Le cosinus ne dépend ni de l'orientation choisie ni du représentant de l'angle () : le produit scalaire est défini sans ambiguïté, avant même d'orienter le plan. Son signe se lit sur l'angle : pour un angle aigu, pour un angle obtus, pour un angle droit.
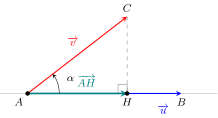
Soient et . Si est le projeté orthogonal de sur la droite , alors :
Autrement dit : projeter orthogonalement l'un des vecteurs sur la direction de l'autre ne change pas le produit scalaire.
Démonstration
Si , les deux membres sont nuls. Sinon, notons l'angle géométrique en . Dans le triangle rectangle : si est aigu, et est du sens de , donc ; si est obtus, et avec de sens contraire, d'où le signe ; si , tout est nul.
9.4.3 Bilinéarité et symétrie
Pour tous vecteurs , , du plan et tous réels , :
- symétrie : ;
- linéarité à droite : ;
- linéarité à gauche : .
On résume les deux derniers points en disant que le produit scalaire est bilinéaire.
La symétrie est immédiate sur la définition. La bilinéarité, elle, n'a rien d'évident à partir de la formule ; on peut la justifier grâce à l'interprétation par projection (la projection orthogonale respecte sommes et multiples de vecteurs), mais la démonstration n'est pas exigible. Grâce à la symétrie, il suffit d'ailleurs d'établir la linéarité d'un seul côté.
9.4.4 Expression en base orthonormée
Dans une base orthonormée , si et , alors :
En particulier .
Démonstration
La base étant orthonormée, (angle nul, normes ) et (angle droit). En développant par bilinéarité :
Avec et : , , , d'où :
et l'angle géométrique entre et vaut . C'est la méthode de calcul d'un angle.
9.4.5 Identité remarquable et polarisation
Pour tous vecteurs et :
d'où la formule de polarisation, qui exprime le produit scalaire à l'aide de normes seules :
Démonstration
Par bilinéarité et symétrie :
puis on isole .
On développe de même : c'est le théorème d'Al-Kashi en germe. Ces identités sont l'analogue vectoriel de : on calcule avec les normes et les produits scalaires comme avec des carrés et des produits de réels.
9.4.6 Orthogonalité
Deux vecteurs et sont orthogonaux lorsque . On note .
Deux vecteurs non nuls sont orthogonaux si et seulement si leur angle est droit. Le vecteur nul est orthogonal à tout vecteur. En coordonnées dans une base orthonormée :
Le vecteur est orthogonal à : en effet . C'est le vecteur « tourné d'un quart de tour direct » — en affixes, c'est la multiplication par du chapitre 3. Ce procédé, constamment utilisé, transforme un vecteur directeur en vecteur normal et réciproquement.
Retenons les trois usages du produit scalaire : calculer une longueur (), calculer un angle (), caractériser l'orthogonalité ().
9.5 Produit mixte dans le plan orienté
9.5.1 Orientation du plan
Orienter le plan, c'est choisir un sens de rotation positif : par convention, le sens trigonométrique (inverse des aiguilles d'une montre). Une base orthonormée est alors directe si l'on passe de à par un quart de tour dans le sens positif. La notion d'orientation est ici admise : nous nous appuyons sur l'intuition et sur les figures. Une fois le plan orienté, l'angle de deux vecteurs non nuls possède un signe, et a un sens (contrairement au produit scalaire, qui n'utilisait que le cosinus, insensible au signe de l'angle).
9.5.2 Définition géométrique
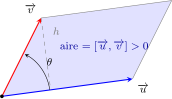
Soient et deux vecteurs du plan orienté. Leur produit mixte (ou déterminant) est le réel :
est l'aire du parallélogramme construit sur et . Le signe de indique l'orientation du couple : positif si est direct (on tourne de vers dans le sens positif, par le plus court chemin), négatif sinon. On parle d'aire orientée.
Démonstration
Prenons pour base le côté porté par : sa longueur est , et la hauteur correspondante vaut où . L'aire du parallélogramme, base hauteur, vaut donc . Le signe de est celui de l'angle orienté , d'où l'interprétation du signe.
9.5.3 Propriétés
Pour tous vecteurs , , et tous réels , :
- antisymétrie : ; en particulier ;
- bilinéarité : , et de même à droite.
L'antisymétrie vient de : échanger les deux vecteurs change l'orientation du couple, donc le signe de l'aire orientée. Comme pour le produit scalaire, la démonstration de la bilinéarité n'est pas exigible.
Dans une base orthonormée directe , si et , alors :
On note aussi (déterminant , chapitre 13).
Démonstration
La base étant orthonormée directe, et . En développant par bilinéarité :
Deux vecteurs et sont colinéaires si et seulement si , c'est-à-dire, en base orthonormée directe, si et seulement si .
Démonstration
Si l'un des vecteurs est nul, tout est vrai. Sinon, , ce qui signifie que et ont même direction. Géométriquement : le parallélogramme est aplati, d'aire nulle.
Les points , et sont-ils alignés ? On calcule et , puis : oui, ils sont alignés. Avec on aurait trouvé : points non alignés, et le triangle aurait pour aire (la moitié du parallélogramme).
Deux outils complémentaires, à ne pas confondre :
Le produit scalaire mesure « à quel point les vecteurs pointent dans la même direction », le produit mixte mesure « à quel point ils sont indépendants » (aire du parallélogramme).
9.6 Droites du plan
9.6.1 Droite définie par un point et un vecteur directeur
Soient un point et un vecteur non nul. On note l'ensemble des vecteurs colinéaires à , et
la droite passant par et dirigée par . Cette écriture est pour l'instant une simple notation ; au chapitre 11, deviendra un exemple fondamental d'espace vectoriel.
Soient et . Le point appartient à la droite si et seulement s'il existe tel que :
Ce système est une représentation paramétrique de la droite, de paramètre .
Toute droite du plan admet une équation de la forme :
appelée équation cartésienne. Réciproquement, tout ensemble d'équation avec est une droite, de vecteur directeur et de vecteur normal . Deux équations cartésiennes de la même droite sont proportionnelles.
Démonstration
Soit avec . Alors si et seulement si et sont colinéaires, c'est-à-dire :
qui est de la forme annoncée avec . Réciproquement, si avec par exemple , l'ensemble contient et l'équation se réécrit , soit avec : c'est la droite . Enfin vérifie : il est normal à la droite.
Les coefficients de et donnent le vecteur normal ; un vecteur directeur s'en déduit par quart de tour : . Passer de la représentation paramétrique à l'équation cartésienne : éliminer le paramètre (ou écrire ). Passer de l'équation cartésienne à la paramétrique : trouver un point et lire un vecteur directeur.
- Par un point et un vecteur directeur : , . Paramétrique : , . Cartésienne : , soit .
- Par deux points distincts et : on se ramène au cas précédent avec .
- Par un point et un vecteur normal : , . Alors , soit : on retrouve directement.
9.6.2 Lignes de niveau et régionnement du plan
Soient un point, et .
- L'ensemble est une droite de vecteur normal . Pour , c'est la droite passant par perpendiculaire à ; quand varie, on obtient toutes les droites parallèles à celle-ci.
- L'ensemble est une droite de vecteur directeur . Pour , c'est la droite ; quand varie, on obtient toutes ses parallèles.
Démonstration
Posons et . La condition s'écrit , équation cartésienne d'une droite de vecteur normal . De même s'écrit , droite de vecteur normal , donc de vecteur directeur .
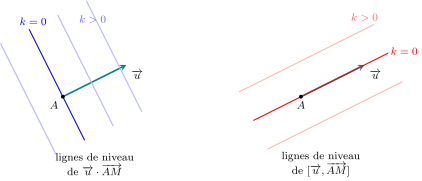
Une droite d'équation partage le plan en deux demi-plans ouverts : et . Pour savoir dans quel demi-plan se trouve un point, il suffit d'évaluer en ce point et de regarder le signe ; le vecteur normal pointe vers le demi-plan . Deux points sont du même côté de si et seulement si y prend le même signe — critère constamment utilisé (position d'un point par rapport à une droite, un segment coupe-t-il une droite, etc.).
Les points et sont-ils du même côté de la droite ? On calcule et : signes opposés, donc et sont de part et d'autre de , et le segment coupe la droite.
9.6.3 Projeté orthogonal et distance à une droite
Soient une droite et un point. Le projeté orthogonal de sur est l'unique point tel que (c'est-à-dire orthogonal à tout vecteur directeur de ).
Le projeté orthogonal réalise le minimum de la distance de aux points de : pour tout , , avec égalité si et seulement si . On appelle ce minimum la distance de à , notée . Si a pour équation et , alors :
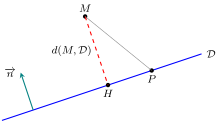
Démonstration
Pour , le triangle est rectangle en , donc par Pythagore , avec égalité si et seulement si . Pour la formule : soit le vecteur normal et . Comme est colinéaire à et :
Or puisque . D'où .
Distance du point à la droite :
Pour trouver le projeté lui-même : on paramètre la perpendiculaire avec , soit , et on reporte dans l'équation : donne , , d'où .
9.7 Cercles
9.7.1 Équation cartésienne et paramétrage
Le cercle de centre et de rayon a pour équation, en repère orthonormé :
Réciproquement, un ensemble d'équation est, après mise sous forme canonique,
soit un cercle (si le second membre est ), un point (s'il est nul), ou l'ensemble vide (s'il est ).
Le cercle de centre et de rayon est décrit par :
Ce paramétrage n'est autre que l'écriture polaire centrée en , ou encore l'écriture complexe du chapitre 3. Le paramètre est l'angle polaire du point vu depuis le centre.
L'équation se réécrit : cercle de centre et de rayon , paramétré par , .
9.7.2 Cercle de diamètre donné
Soient et deux points distincts. Le cercle de diamètre est l'ensemble des points tels que :
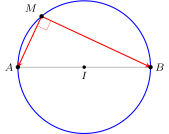
Démonstration
Soit le milieu de . En insérant par la relation de Chasles :
Or ( milieu) et (vecteurs opposés). Donc :
qui s'annule si et seulement si : c'est le cercle de centre et de rayon , c'est-à-dire le cercle de diamètre . (On retrouve le théorème du lycée : « l'angle inscrit dans un demi-cercle est droit ».)
Équation du cercle de diamètre avec et : la condition s'écrit directement
c'est-à-dire : centre (milieu de ) et rayon . ✓
9.7.3 Intersection d'une droite et d'un cercle
Soient un cercle de centre et de rayon , et une droite. Notons .
- Si : (droite extérieure).
- Si : est un point, le projeté orthogonal de sur (droite tangente).
- Si : est formé de deux points (droite sécante).
Démonstration
Soit le projeté orthogonal de sur , de sorte que . Pour , Pythagore donne . Ainsi : pas de solution si , la seule solution si , et exactement deux points de situés à la distance de si .
Intersection de la droite et du cercle . On reporte : , soit , soit , de racines et . Deux points d'intersection : et . Contrôle par la position relative : : sécante. ✓
En pratique, on reporte l'équation (ou le paramétrage) de la droite dans l'équation du cercle : on obtient une équation du second degré dont le discriminant reproduit la discussion géométrique ( : sécante, : tangente, : extérieure).
Partie B — Géométrie de l'espace
Dans toute cette partie, l'espace est muni d'un repère orthonormé , supposé direct lorsque l'orientation intervient (voir plus loin). Les notions déjà rencontrées dans le plan (coordonnées cartésiennes, norme, produit scalaire, notation ) s'étendent sans difficulté ; les nouveautés propres à la dimension 3 sont les coordonnées cylindriques, le produit vectoriel et le produit mixte.
9.9 Modes de repérage dans l'espace
9.9.1 Coordonnées cartésiennes
Tout point de l'espace s'écrit de manière unique : le triplet est le triplet des coordonnées cartésiennes de . De même tout vecteur s'écrit .
9.9.2 Coordonnées cylindriques
Soit un point de l'espace et son projeté orthogonal sur le plan . Un triplet avec est un triplet de coordonnées cylindriques de si est un couple de coordonnées polaires de dans le plan :
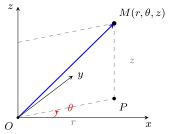
Les coordonnées cylindriques sont adaptées aux situations invariantes par rotation autour de l'axe : la surface d'équation (avec et libres) est le cylindre de révolution d'axe et de rayon , d'où le nom. Elles sont omniprésentes en physique (symétrie cylindrique en électromagnétisme, mécanique du point sur un axe). Comme pour les polaires, est déterminé et l'est modulo si .
Le point vérifie et : coordonnées cylindriques .
9.10 Produit scalaire dans l'espace
La norme euclidienne du vecteur est ; si , c'est la distance . Le produit scalaire de deux vecteurs de l'espace est défini géométriquement comme dans le plan :
(Deux vecteurs de l'espace sont toujours contenus dans un même plan : l'angle géométrique y a un sens, et le cosinus ne dépend pas du plan choisi.)
Le produit scalaire de l'espace est symétrique et bilinéaire, et dans une base orthonormée :
On a toujours , l'identité , la formule de polarisation, et la caractérisation de l'orthogonalité : .
Les démonstrations sont hors programme : on admet ces propriétés, qui s'utilisent exactement comme dans le plan. Toute la pratique du produit scalaire (calculs d'angles, de longueurs, orthogonalité) se transpose donc mot pour mot en dimension 3.
Avec et : : ces deux vecteurs de norme sont orthogonaux.
9.11 Produit vectoriel dans l'espace orienté
9.11.1 Orientation de l'espace
Orienter l'espace, c'est distinguer les trièdres directs des trièdres indirects. La notion repose sur les conventions physiques usuelles, et est admise : un triplet de vecteurs non coplanaires est direct s'il obéit à la « règle des trois doigts de la main droite » ( = pouce, = index, = majeur), ou de manière équivalente à la « règle du tire-bouchon » : un tire-bouchon tournant de vers progresse dans le sens de . Le repère usuel est choisi direct. Échanger deux vecteurs du triplet renverse l'orientation.
9.11.2 Définition géométrique
Soient et deux vecteurs de l'espace orienté. Leur produit vectoriel, noté , est le vecteur défini ainsi :
- si et sont colinéaires : ;
- sinon, est l'unique vecteur tel que :
- [–] direction : est orthogonal au plan (c'est-à-dire à et à ) ;
- [–] norme : ;
- [–] sens : le triplet est direct.
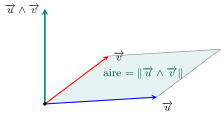
est l'aire du parallélogramme construit sur et (même calcul base hauteur que dans le plan). En particulier, l'aire du triangle vaut .
9.11.3 Propriétés
Pour tous vecteurs , , et tous réels , :
- antisymétrie : ; en particulier ;
- bilinéarité : , et de même à droite ;
- condition de colinéarité : et sont colinéaires si et seulement si .
L'antisymétrie se voit sur la définition : échanger et conserve direction et norme, mais renverse le sens (pour que le triplet reste direct). Les démonstrations (notamment celle de la bilinéarité) sont hors programme. Attention : le produit vectoriel n'est pas associatif et pas commutatif — deux différences majeures avec le produit des réels.
Dans une base orthonormée directe , si et :
La démonstration est hors programme (elle utilise la bilinéarité et les relations , , , permutations circulaires du trièdre direct). Pour retrouver la formule : chaque coordonnée est un déterminant formé des deux autres lignes, prises dans l'ordre circulaire : première coordonnée = lignes 2 et 3 (), deuxième = lignes 3 et 1 (), troisième = lignes 1 et 2 (). On vérifie l'orthogonalité à la fin : — contrôle systématique et quasi gratuit.
Avec et :
Contrôles : ✓, ✓. L'aire du parallélogramme construit sur et vaut .
Le produit vectoriel rend deux services essentiels : fabriquer un vecteur orthogonal à deux vecteurs donnés (par exemple le vecteur normal d'un plan défini par deux vecteurs directeurs) et calculer des aires. Sa nullité caractérise la colinéarité.
9.12 Produit mixte dans l'espace orienté
Le produit mixte de trois vecteurs , , de l'espace orienté est le réel :
est le volume du parallélépipède construit sur les vecteurs , et . Le signe est positif si le triplet est direct, négatif s'il est indirect : on parle de volume orienté.
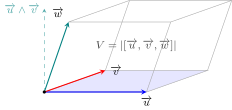
Démonstration (Idée de la démonstration)
La base du parallélépipède, portée par et , a pour aire . Sa hauteur est la longueur de la projection orthogonale de sur la direction normale à la base, c'est-à-dire sur : elle vaut où est l'angle entre et . D'où le volume :
Le produit mixte est linéaire en chacune de ses trois variables (trilinéarité) et antisymétrique : échanger deux vecteurs change le signe,
tandis qu'une permutation circulaire le conserve : . En particulier, le produit mixte est nul dès que deux des trois vecteurs sont égaux. Les démonstrations sont hors programme.
Dans une base orthonormée directe, avec , , :
Cette expression sera reconnue au chapitre 13 comme le déterminant
développé par rapport à sa dernière colonne : le produit mixte est le déterminant en base orthonormée directe.
Trois vecteurs , , sont coplanaires si et seulement si . De même, quatre points , , , sont coplanaires si et seulement si .
Démonstration
Si les trois vecteurs sont coplanaires, le parallélépipède est aplati : volume nul. Réciproquement, si : ou bien et sont colinéaires (et les trois vecteurs sont coplanaires), ou bien et la condition signifie que est orthogonal à la normale du plan , donc appartient à ce plan.
Les vecteurs , et sont-ils coplanaires ? On a calculé , donc :
oui — et de fait . Avec , on aurait trouvé : vecteurs non coplanaires, et le tétraèdre construit sur ces trois vecteurs aurait pour volume (le tétraèdre occupe un sixième du parallélépipède).
9.13 Plans et droites de l'espace
9.13.1 Modes de définition d'un plan
Un plan de l'espace peut être défini de trois manières équivalentes :
- par un point et deux vecteurs non colinéaires , :
- par un point et un vecteur normal : ;
- par trois points non alignés , , : on prend et .
On passe des deux vecteurs directeurs au vecteur normal par le produit vectoriel : .
Soient , et non colinéaires. Le plan admet la représentation paramétrique :
Tout plan admet par ailleurs une équation cartésienne de la forme :
et réciproquement tout ensemble de cette forme est un plan, de vecteur normal .
Démonstration
si et seulement si , , sont coplanaires, c'est-à-dire , soit . En posant , cette condition s'écrit , qui est de la forme annoncée. La réciproque se traite comme pour les droites du plan : de avec par exemple , on tire un point et on reconnaît : l'ensemble des tels que est bien le plan passant par de normale .
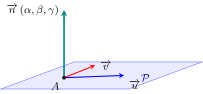
Dans , les coefficients donnent le vecteur normal . Pour passer du paramétrique au cartésien : calculer , puis écrire (plus rapide que d'éliminer les deux paramètres). Pour passer du cartésien au paramétrique : trouver un point et deux vecteurs non colinéaires orthogonaux à .
Soient , , . Avec et :
d'où l'équation , soit — que l'on vérifie immédiatement sur les trois points. ✓
Comme une droite partage le plan en deux demi-plans, un plan partage l'espace en deux demi-espaces et , le vecteur normal pointant vers le demi-espace . Le signe de localise le point ; deux points sont du même côté de si et seulement si y prend le même signe.
9.13.2 Modes de définition d'une droite de l'espace
Une droite de l'espace peut être définie :
- par un point et un vecteur directeur : , d'où la représentation paramétrique , , () ;
- par deux points distincts et : prendre ;
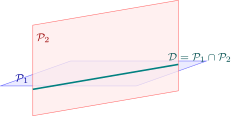
- comme intersection de deux plans non parallèles :
où les vecteurs normaux et ne sont pas colinéaires. Ce système est un système d'équations cartésiennes de la droite ; un vecteur directeur en est .
Dans l'espace, une seule équation cartésienne définit un plan, jamais une droite : il faut un système de deux équations pour décrire une droite. C'est le pendant géométrique du chapitre 7 : un système linéaire de deux équations à trois inconnues, de rang 2, a un ensemble de solutions « à un paramètre » — une droite.
Soit . Les normales et ne sont pas colinéaires : c'est bien une droite. Méthode du pivot (chapitre 7) : en prenant comme inconnue secondaire, la somme et la différence des équations donnent et , d'où :
En posant (pour éviter les fractions), le point courant est : la droite passe par et est dirigée par . Contrôle par le produit vectoriel : , colinéaire à . ✓
9.13.3 Projetés orthogonaux et distances
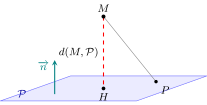
Le projeté orthogonal d'un point sur un plan (resp. sur une droite ) est l'unique point de (resp. de ) tel que soit orthogonal à (resp. à ). Comme dans le plan, réalise le minimum de la distance de aux points de l'objet : ce minimum est la distance (resp. ).
Si a pour équation et , alors :
Démonstration
Identique au cas de la droite dans le plan : si et est le projeté de , alors car et colinéaire à ; et .
Soit une droite de l'espace et un point. Alors :
Démonstration
Le parallélogramme construit sur et a pour aire ; sa base étant portée par , sa hauteur est exactement la distance de à . D'où aire .
Distance de au plan :
Distance de à la droite passant par dirigée par : avec ... les deux vecteurs sont ici colinéaires, donc et la distance est nulle ! Prenons plutôt : , , d'où .
9.13.4 Intersections de plans
Deux plans et de vecteurs normaux et sont :
- parallèles si et sont colinéaires — alors (strictement parallèles) ou (confondus) ;
- sécants sinon — alors est une droite, dirigée par .
Chercher l'intersection de plans, c'est résoudre un système linéaire de équations à 3 inconnues : le chapitre 7 (méthode du pivot) fournit l'algorithme, et la géométrie fournit l'interprétation. Pour trois plans, tous les cas se présentent : un point unique (système de Cramer, rang 3), une droite commune (rang 2, système compatible), un plan commun (rang 1), ou une intersection vide (système incompatible : plans parallèles deux à deux, ou formant un « toit » — trois droites d'intersection parallèles).
Résolvons par le pivot les trois systèmes () :
- : le pivot conduit à l'unique solution — les trois plans se coupent en un point.
- : la troisième équation est la somme des deux premières — l'intersection est la droite de l'exemple précédent.
- : la somme des deux premières donne — intersection vide.
9.14 Sphères
La sphère de centre et de rayon , ensemble des points tels que , a pour équation en repère orthonormé :
Comme pour les cercles, une équation se met sous forme canonique et définit une sphère, un point ou l'ensemble vide. La sphère de diamètre est caractérisée par (même démonstration que dans le plan).
Soient la sphère de centre et de rayon , un plan, et le projeté orthogonal de sur .
- Si : .
- Si : (plan tangent).
- Si : est le cercle du plan de centre et de rayon .
Démonstration
Pour , Pythagore dans le triangle rectangle en donne , donc : vide si , réduit à si , cercle de centre et de rayon (tracé dans ) si .
Soit , c'est-à-dire : centre , rayon .
- Avec le plan : , l'intersection est le cercle du plan de centre et de rayon (équation dans ce plan).
- Avec la droite passant par dirigée par (l'axe ) : on reporte le paramétrage dans l'équation : , d'où : deux points . Pour une droite, la discussion se fait comme pour le cercle : selon le signe du discriminant de l'équation du second degré en , la droite est sécante (2 points), tangente (1 point) ou extérieure (0 point) — ce que gouverne la comparaison de à .