Espaces vectoriels et applications linéaires
Cours · mathématiques MPSI, chapitre 12 · MPSI (classe préparatoire scientifique) · le début du chapitre, la suite sur Adloun
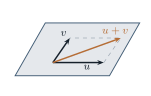
12.1 Introduction et motivation
Depuis le début de l'année, la même structure revient sous des habits différents : « solution générale solution particulière solutions de l'équation homogène » pour les systèmes linéaires, les équations différentielles, les suites arithmético-géométriques, les polynômes interpolateurs. Ce chapitre dévoile enfin le concept unificateur : la linéarité. Les objectifs sont les suivants :
- acquérir les notions de base relatives aux espaces vectoriels et à l'indépendance linéaire ;
- reconnaître les problèmes linéaires et les traduire à l'aide des notions d'espace vectoriel et d'application linéaire ;
- définir la dimension, qui compte les degrés de liberté d'un problème linéaire — en insistant sur les deux représentations d'un sous-espace : paramétrisation linéaire et description par équations linéaires ;
- présenter quelques notions de géométrie affine pour interpréter géométriquement les situations rencontrées.
En petite dimension, l'intuition géométrique guide tout : on en tirera parti par de nombreuses figures. Le corps est ou ; tout développement théorique sur la dimension infinie est hors programme.
12.2 Espaces vectoriels
12.2.1 Structure d'espace vectoriel
Un -espace vectoriel est un ensemble muni d'une addition et d'une multiplication par les scalaires de , telles que :
- est un groupe abélien (chapitre 8), de neutre le vecteur nul ;
- pour tous et :
Les éléments de sont les vecteurs, ceux de les scalaires. Règles immédiates : , , , et ou .
- : les -uplets, opérations composante par composante — le modèle de tous les autres ;
- et : les opérations des chapitres 9 et 10 en font des -espaces vectoriels ;
- le produit d'espaces vectoriels (opérations composante par composante) ;
- , l'espace des fonctions d'un ensemble dans (ou dans un espace vectoriel ), avec les opérations point par point — cas particulier fondamental : , l'espace des suites.
Une combinaison linéaire d'une famille finie de vecteurs de est un vecteur de la forme
Pour une famille quelconque , on utilise une famille de scalaires presque nulle (ou à support fini : tous les sont nuls sauf un nombre fini), et l'on pose (somme finie en réalité).
12.2.2 Sous-espaces vectoriels
Une partie de est un sous-espace vectoriel (s.e.v.) si contient et est stable par combinaisons linéaires. Caractérisation :
Un sous-espace est lui-même un espace vectoriel (structure héritée — comparer aux sous-groupes du chapitre 8).
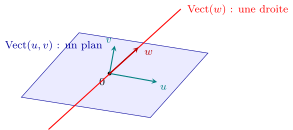
- Le sous-espace nul et tout entier ; une droite vectorielle () ;
- un plan vectoriel de , par exemple ;
- est un sous-espace de ; les fonctions continues, les suites bornées… ;
- l'ensemble des solutions d'un système linéaire homogène est un sous-espace de (chapitre 9) ;
- contre-exemples : (pas stable par somme), (ne contient pas ).
L'intersection d'une famille quelconque de sous-espaces vectoriels de est un sous-espace vectoriel. (La réunion, en général, non — comme pour les sous-groupes !)
Soit une partie de . Le sous-espace engendré par , noté (ou pour une famille), est l'ensemble des combinaisons linéaires d'éléments de . C'est le plus petit sous-espace contenant : tout sous-espace contenant contient .
12.3 Familles de vecteurs
Soit une famille de vecteurs de .
- Elle est génératrice (de ) si : tout vecteur est combinaison linéaire des .
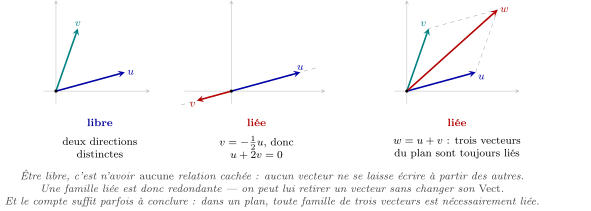
- Elle est libre si la seule combinaison linéaire nulle est la combinaison triviale :
(les sont linéairement indépendants) ; sinon elle est liée : l'un des vecteurs est combinaison des autres.
- Une base est une famille à la fois libre et génératrice.
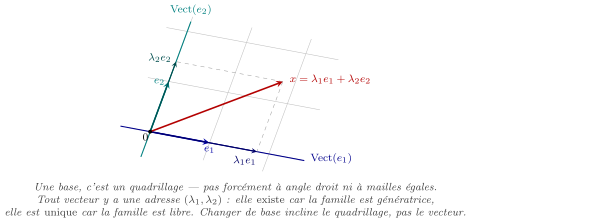
est une base de si et seulement si tout vecteur s'écrit de manière unique :
les sont les coordonnées de dans la base. (Génératrice = existence de l'écriture ; libre = unicité.)
- : avec ( en position ) ;
- : les matrices élémentaires (chapitre 9 : , écriture unique) ;
- : ; : (famille infinie, sommes presque nulles).
- Ajout d'un vecteur : si est libre, alors est libre si et seulement si .
- Degrés échelonnés : une famille de polynômes non nuls de degrés deux à deux distincts est libre. En particulier, toute famille avec est une base de .
Démonstration (Démonstration pour les degrés échelonnés)
Supposons avec les non tous nuls, et soit le plus grand indice tel que : le membre de gauche a alors pour degré (le terme dominant de ne peut être compensé, les autres degrés étant distincts et l'écriture échelonnée) — contradiction avec . Pour la base de : famille libre de vecteurs, génératrice par récurrence descendante sur le degré.
est une base de , et les coordonnées de y sont les : c'est la formule de Taylor du chapitre 10, relue comme un changement de base !
12.4 Somme de deux sous-espaces
Soient et deux sous-espaces de .
- La somme est un sous-espace (c'est ).
- La somme est directe, notée , si la décomposition de tout vecteur de en est unique.
- et sont supplémentaires dans si : tout vecteur de se décompose de manière unique en .
La somme est directe si et seulement si .
Exercices du chapitre
- Un espace vectoriel n'est jamais réunion finie de sous-espaces stricts corrigé
- La famille des exponentielles est libre corrigé
- Fonctions paires et impaires : supplémentaires sans dimension corrigé
- Deux sous-espaces de même dimension ont un supplémentaire commun corrigé
- Les inégalités du rang corrigé
- corrigé