Matrices et applications linéaires
Cours complet · mathématiques MPSI, chapitre 13 · MPSI (classe préparatoire scientifique)
Travailler ce chapitre sur Adloun Exercices corrigés de ce chapitre
<i class="fa-solid fa-compass mr-2" style="color:#9A563B"></i>13.1 Introduction et motivation
Le chapitre 9 a étudié les matrices pour elles-mêmes ; le chapitre 12, les applications linéaires. Ce chapitre les relie : choisir des bases transforme tout problème linéaire abstrait en un calcul matriciel concret, et réciproquement toute matrice cache une application linéaire. On exploitera sans cesse ces changements de registres — géométrique (sous-espaces, projections), numérique (tableaux de nombres, algorithmes), formel (applications linéaires, composition).
Les objectifs sont les suivants :
- présenter le dictionnaire entre applications linéaires et matrices ;
- étudier l'effet d'un changement de bases sur la représentation matricielle, et la relation d'équivalence qui s'en déduit sur — entièrement classifiée par le rang ;
- introduire brièvement la relation de similitude sur , et l'invariant fondamental qu'est la trace.
13.2 Matrices et applications linéaires
13.2.1 Matrice d'une application linéaire dans des bases
Soient et de dimensions et , munis de bases et .
- La matrice d'un vecteur dans est la colonne de ses coordonnées ; la matrice d'une famille est la matrice dont les colonnes sont les .
- La matrice d'une application linéaire dans le couple est
- Pour un endomorphisme , on prend la même base au départ et à l'arrivée : .
Mnémonique : la -ième colonne, c'est l'image du -ième vecteur de base.
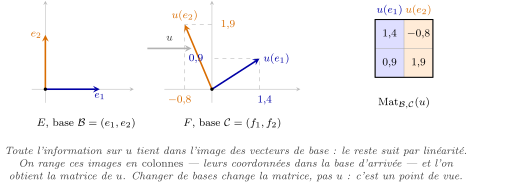
Voyons comme plan vectoriel réel, de base . La multiplication est -linéaire, et :
On retrouve les matrices du chapitre 9 (exercice 34) : les nombres complexes sont les matrices des similitudes directes, et correspond à la rotation .
Les bases , étant fixées :
- Coordonnées de l'image : pour tout ,
- L'application est un isomorphisme d'espaces vectoriels de sur (on retrouve ).
- Composition : (avec des bases compatibles) — le produit matriciel a été défini exactement pour cela.
- est un isomorphisme si et seulement si sa matrice est inversible, et alors .
- Cas des endomorphismes : est un isomorphisme d'espaces vectoriels et d'anneaux de sur — composition d'un côté, produit de l'autre, en face de .
Démonstration (Démonstration de et de la composition)
Si , alors par linéarité : les coordonnées de sont la combinaison linéaire des colonnes de à coefficients — c'est exactement le produit (chapitre 9 : « est une combinaison des colonnes »). Pour la composition : a pour colonnes les coordonnées des , soit : on retrouve colonne par colonne le produit .
13.2.2 Application linéaire canoniquement associée à une matrice
À toute on associe canoniquement l'application linéaire
(en identifiant et ). On définit alors le noyau, l'image et le rang de :
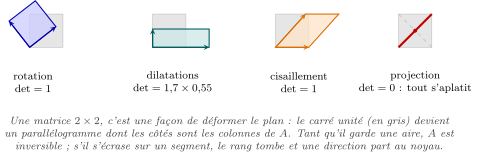
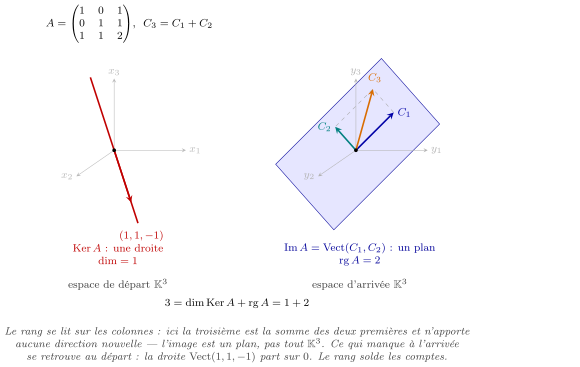
- Les colonnes de engendrent l'image : , et est le rang de la famille des colonnes — toutes les notions de rang (famille de vecteurs, application linéaire, matrice) coïncident.
- Les lignes de fournissent un système d'équations du noyau : s'écrit pour chaque ligne.
Pour (carrée !), il y a équivalence entre :
En particulier, toute matrice carrée inversible à gauche ou à droite est inversible (c'est l'équivalence injectif/surjectif/bijectif du chapitre 12, traduite en matrices), et l'on retrouve la condition d'inversibilité des matrices triangulaires : diagonale sans zéro le système triangulaire n'a que la solution nulle.
13.2.3 Systèmes linéaires, acte final
Soit de rang .
- Le système homogène a pour ensemble de solutions , sous-espace de de dimension
est le rang du système, son nombre de degrés de liberté (les « inconnues libres » du pivot).
- est compatible si et seulement si ; l'ensemble des solutions est alors le sous-espace affine , de dimension .
- Si est carrée inversible, le système possède une unique solution : on dit que le système est de Cramer.
Les trois chapitres se referment l'un sur l'autre : le pivot (ch. 2 et 9) calcule, l'algèbre linéaire (ch. 12) structure, les matrices traduisent. Compter les solutions d'un système, c'est désormais appliquer le théorème du rang.
13.3 Changements de bases
13.3.1 Matrice de passage
Soient et deux bases de . La matrice de passage de à est la matrice
ses colonnes sont les coordonnées des nouveaux vecteurs de base dans l'ancienne base. Elle est inversible, et .
Notons (et à l'arrivée).
- Vecteur : si et , alors
(attention au sens : le passage convertit les nouvelles coordonnées en anciennes).
- Application linéaire : si et , alors
- Endomorphisme (même base aux deux bouts) :
Démonstration (Démonstration pour le vecteur)
calcule la combinaison linéaire des colonnes de — les vecteurs de exprimés dans — avec les coefficients : c'est précisément les coordonnées de dans . Les formules pour s'en déduisent : et , donnent , soit .
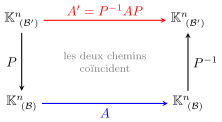
Le diagramme se lit : pour appliquer en coordonnées , on convertit vers (flèche ), on applique , puis on revient (flèche ) — d'où .
Soit (échange des coordonnées), de matrice dans la base canonique. Dans la base : et , donc
La géométrie devient limpide : est la symétrie par rapport à la diagonale (chapitre 12, exercice 6) — invariante sur , opposée sur . Bien choisir la base, c'est rendre l'endomorphisme lisible : c'est le programme de la réduction, en deuxième année.
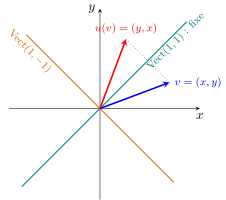
La symétrie échange et son reflet par rapport à la diagonale : dans la base adaptée , sa matrice devient .
13.3.2 Matrices équivalentes et rang
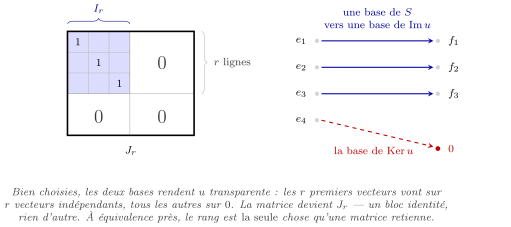
Soit de rang . Il existe un couple de bases dans lequel
( coefficients diagonaux égaux à , tout le reste nul).
Démonstration
Par la forme géométrique du théorème du rang : soit un supplémentaire de (), une base de complétée par une base de . Les , , forment une base de (isomorphisme induit), que l'on complète en une base de . Dans ces bases : pour et au-delà — c'est .
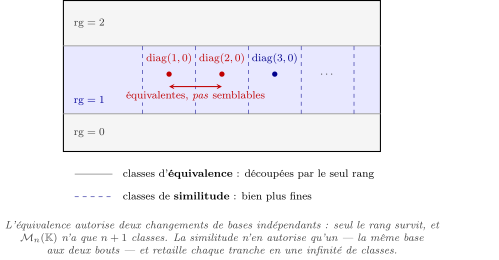
sont équivalentes s'il existe et telles que — autrement dit, si elles représentent la même application linéaire dans des couples de bases différents.
est de rang si et seulement si est équivalente à . En conséquence : deux matrices de sont équivalentes si et seulement si elles ont le même rang — le rang est l'invariant total de l'équivalence.
- Transposition : — « le rang des lignes égale le rang des colonnes ».
- Matrices extraites : le rang de toute matrice extraite est , et est la taille maximale d'une matrice carrée extraite inversible.
- Opérations élémentaires : les opérations sur les colonnes conservent l'image, celles sur les lignes conservent le noyau ; toutes conservent le rang.
On échelonne par opérations élémentaires (lignes et/ou colonnes, au choix puisque le rang est conservé) : le rang est le nombre de pivots (lignes non nulles de la forme échelonnée). Exemple :
13.3.3 Matrices semblables et trace
sont semblables s'il existe telle que
elles représentent le même endomorphisme dans deux bases (une seule base à chaque fois !). La similitude est plus fine que l'équivalence : semblables équivalentes (même rang), mais la réciproque est fausse.
est semblable à : dans la base , l'endomorphisme associé envoie sur et sur . En revanche, et sont équivalentes (rang toutes deux) mais pas semblables (l'invariant ci-dessous les sépare).
La trace de est la somme de ses coefficients diagonaux :
- Linéarité : (la trace est une forme linéaire sur ).
- Commutation sous la trace : (même si !).
- Invariance par similitude : si , alors .
On peut donc définir la trace d'un endomorphisme d'un espace de dimension finie : , indépendante de la base , linéaire, avec .
Démonstration
Pour la commutation : — un simple échange de sommes finies (chapitre 2). L'invariance s'en déduit :
Si est un projecteur d'un espace de dimension finie, alors :
Démonstration
Dans une base adaptée à (chapitre 12), la matrice de est avec : sa trace vaut . Comme la trace ne dépend pas de la base, . (Un invariant algébrique — la trace — calcule une quantité géométrique — la dimension de l'image.)
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>13.4 Exercices résolus
Niveau (Application directe du cours)
Soit , . Écrire la matrice de dans les bases canoniques, et calculer l'image de de deux façons.
Démonstration (Solution)
Les images des vecteurs de base sont , , — ce sont les colonnes :
Directement : . Matriciellement :
Écrire la matrice, dans la base de vu comme -espace vectoriel, de . Reconnaître géométriquement cette transformation.
Démonstration (Solution)
, de coordonnées ; , de coordonnées :
C'est : la similitude directe de rapport et d'angle — le chapitre 3 (géométrie de ), le chapitre 9 (rotations matricielles) et ce chapitre racontent la même histoire dans trois langues.
Déterminer le rang de , puis la dimension de .
Démonstration (Solution)
Échelonnons :
deux pivots, . Par le théorème du rang : (et l'on voit le noyau : , , soit ).
Niveau (Application avec raisonnement intermédiaire)
Soit . Déterminer , une base de et une base de .
Démonstration (Solution)
: l'échelonnement donne , donc .
Image : engendrée par les colonnes ; les deux premières sont libres et : elles forment une base de .
Noyau : le système échelonné donne puis :
(Contrôle : , ce qui confirme à la fois le noyau et la dépendance des colonnes.)
Dans , soit . Écrire la matrice de passage de la base canonique à , et déterminer les coordonnées de dans .
Démonstration (Solution)
Les colonnes de sont les vecteurs de en coordonnées canoniques :
La formule donne .
Contrôle : . ✓
Soit , de matrice dans la base canonique. Calculer pour , et interpréter.
Démonstration (Solution)
Dans la base , l'échange des coordonnées devient : c'est la symétrie par rapport à parallèlement à — on lit la géométrie sur la diagonale. ( et sont semblables ; cohérence : même trace , même rang .)
Résoudre en l'écrivant et en calculant .
Démonstration (Solution)
, avec : le système est de Cramer, et
Unique solution — zéro degré de liberté : .
Niveau (Raisonnement subtil ou plusieurs étapes)
Montrer qu'une matrice est de rang si et seulement s'il existe une colonne et une ligne , non nulles, telles que .
Démonstration (Solution)
Si (avec ) : chaque colonne de vaut (où ) — toutes proportionnelles à , l'une au moins non nulle : , donc .
Si : l'image est une droite ; chaque colonne s'écrit , et en rassemblant les coefficients : , avec (sinon ).
(Conséquence utile : — le scalaire n'est autre que : toute matrice de rang vérifie .)
Montrer qu'il n'existe pas de matrices telles que .
Démonstration (Solution)
Prenons la trace des deux membres. Par linéarité et par la relation :
Contradiction : l'équation n'a pas de solution. (Un calcul d'une ligne, grâce au bon invariant — c'est toute la philosophie de la trace. En mécanique quantique, la relation exige pour cette raison des opérateurs en dimension infinie.)
Soit un projecteur d'un espace de dimension finie. Redémontrer que , puis : quel est le rang d'un projecteur de de matrice vérifiant ? Décrire géométriquement un tel projecteur.
Démonstration (Solution)
Puisque , on a (chapitre 12). Choisissons une base adaptée : les premiers vecteurs dans (sur lesquels agit comme l'identité), les suivants dans . La matrice de y est , de trace . L'invariance de la trace par changement de base conclut : dans n'importe quelle base.
Application : force — est la projection sur un plan de , parallèlement à une droite (). La trace, lue sur n'importe quelle matrice du projecteur, révèle la géométrie.
- Matrice de dans : colonnes images des vecteurs de base ; ; similitude ; isomorphismes (e.v.) et (e.v. et anneaux) ; ; isomorphisme matrice inversible.
- Application canonique ; , , d'une matrice ; colonnes image, lignes équations du noyau ; carrée : inversible colonnes génératrices ; inversible d'un seul côté inversible.
- Systèmes : homogène noyau, (théorème du rang) ; compatible ; solutions affines ; inversible Cramer : .
- Changements de bases : passage (colonnes nouveaux vecteurs dans l'ancienne base), inversible ; (sens !) ; ; endomorphisme : ; bien choisir la base rend la matrice simple.
- Équivalence : même rang équivalente à (forme normale, via le théorème du rang géométrique) ; ; matrices extraites ; opérations élémentaires : colonnes image, lignes noyau, toutes rang (méthode d'échelonnement).
- Similitude : (même endomorphisme, deux bases) ; plus fine que l'équivalence. Trace : forme linéaire, , invariante par similitude trace d'un endomorphisme ; pour un projecteur ; impossible.